
FAIRINOは、ピック&プレース、パレタイジング、マシンテンディング、仕分けなど、さまざまな搬送工程に活用できる協働ロボットです。
実際の導入事例では、切断後の部品仕分けやCNC旋盤へのワーク投入・取り出し、樹脂成形後の搬送・組立、重量物ケースのパレタイジングなどに使用されています。
また、FAIRINOでは協働ロボット単体だけでなく、パレタイジングやビンピッキングに対応したワークステーションも展開しています。
本記事では、FAIRINOを使った搬送・移載の事例を紹介します。あわせて、搬送向けのパッケージソリューションや機種選定、ハンド・ビジョンの考え方も解説します。
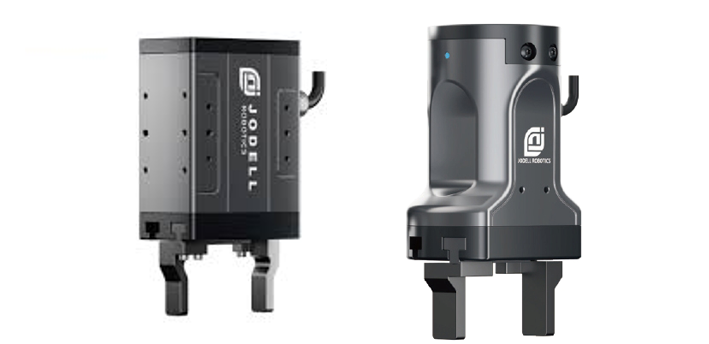
Gripper EPG-40-050
通常価格(税別)
98,000円~
通常出荷日10日~
Gripper RG52-050
通常価格(税別)
お問い合わせください
通常出荷日10日~
目次[]
FAIRINOを使った搬送・移載事例
Elnor Motors|FR10で切断後の部品を自動仕分け

Elnor Motorsでは、FAIRINOのFR10を使い、切断設備から排出される部品の取り出しと仕分けを自動化しています。切断された部品をロボットが把持し、種類に応じて複数のボックスへ振り分ける構成です。
既存設備を大きく変更せずに自動化
このシステムでは、切断機とロボットを直接通信させていません。部品が排出されたことをセンサーで検出し、その信号をもとにFR10を動作させています。
そのため、切断機側のPLCや制御プログラムを大きく変更する必要がありません。既存設備を残したまま、搬出や仕分け工程だけをロボット化できます。
既設機との通信が難しい場合でも、センサーを利用すれば後付けで自動化できる可能性があります。設備本体を入れ替えずに、自動化範囲を広げる方法として参考になる事例です。
夜間の無人運転にも対応
部品を複数のボックスへ振り分けられるため、長時間の連続運転にも対応しています。導入後は夜間の無人運転が可能となり、切断工程を24時間稼働へ広げています。
関連製品 : FAIRINO FR5
CNC旋盤|FR10とデュアルグリッパーでワーク交換を自動化
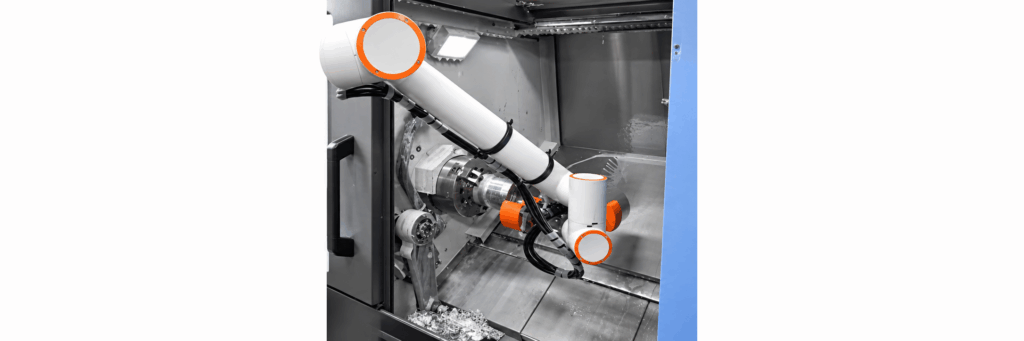
FAIRINO FR10を使い、Doosan製CNC旋盤へのワーク投入と取り出しを自動化した事例です。加工前の素材をテーブル上へ並べ、FR10が取り出して旋盤のチャックへセットします。
加工が終了すると、ロボットが完成品を取り出します。その後、次の素材をチャックへ投入し、加工を再開します。
デュアルグリッパーで交換時間を短縮
この事例では、ロボット先端にデュアルグリッパーを使用しています。一方のグリッパーには次に加工する素材を保持し、もう一方で加工済みワークを取り出します。
加工済みワークを取り出した後、そのまま次の素材をセットできます。そのため、途中で材料置き場まで戻る必要がありません。
この構成により、工作機械が加工を停止している時間を短縮しやすくなります。マシンテンディングでは、ロボットの移動速度だけでなく、ワーク交換時間をどこまで短くできるかも重要です。
エアブローや設備連携まで自動化
次のワークをセットする前には、エアブローを行います。チャックやワーク周辺に残った切粉を除去し、次の加工へ移る構成です。
また、マシンテンディングでは、チャックの開閉や加工完了信号との連携も必要です。設備によっては、自動ドアの開閉も組み合わせます。
この事例では、工作機械とFR10を連携させています。そのため、加工からワーク交換までを一連の工程として自動化できます。
関連製品 : FAIRINO FR10
Fashiocube|4台のFAIRINOでデニム製造ラインを自動化

フランスのFashiocubeでは、複数台のFAIRINOを組み合わせてデニム製造工程を自動化しています。使用されているのは、FR5が3台とFR10が1台です。
搬送だけでなく位置合わせや組立にも使用
このラインでは、生地を移動させるだけではありません。カメラでデニム部品を確認し、位置を合わせたうえでロボットが搬送します。
さらに、部品の組立やCNCミシンによる縫製工程とも連携しています。各ロボットが工程ごとに役割を分担し、生産ライン全体として連続して動作します。
モジュール化した生産ライン
特徴は、一台の大型ロボットへ多くの作業を集中させていない点です。各工程に協働ロボットを配置し、それぞれの作業をつないでいます。
また、ラインはモジュール化されています。そのため、生産量や工程内容に応じて設備を追加しやすく、段階的な自動化にも対応できます。
FAIRINOを単体の搬送装置として使うのではありません。複数台を組み合わせ、生産ラインそのものを構築した事例です。
関連製品 : FAIRINO FR5 / 10
リターナブル容器|FR20でコンテナを6箱/分で搬送
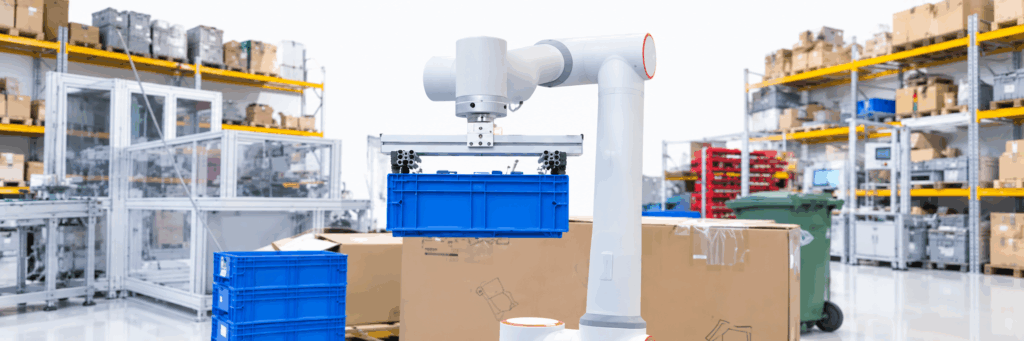
FAIRINO FR20を使い、樹脂製のリターナブル容器を搬送する事例です。FR20がコンテナを1箱ずつ持ち上げ、所定の位置へ積み重ねます。
反対に、積み上げられた容器を上から順番に取り出すこともできます。処理能力は1分間に6箱で、単純計算では1箱あたり約10秒です。
パッシブ式グリッパーで容器を把持
この事例で特徴的なのが、ロボット先端のハンドです。電動や空圧式ではなく、コンテナの形状を利用したパッシブ式のフックグリッパーを使用しています。
コンテナの開口部へフックを掛け、ロボットの動作によって保持します。そのため、ハンド側へ電源やエアを供給する必要がありません。
配線や配管を減らせるため、機構もシンプルにできます。また、構成部品が少なくなれば、メンテナンス箇所を減らすことにもつながります。
ワーク形状に合わせてハンドを簡素化
搬送設備では、高機能なグリッパーが必ずしも最適とは限りません。対象物の形状が一定であれば、専用ハンドを使う方が合理的な場合があります。
この事例は、ロボット本体だけでなく、ワーク形状に合わせたハンド設計も重要であることが分かる例です。
関連製品 : FAIRINO FR20
樹脂成形工程|FR5で成形後の搬送と組立を自動化

FAIRINO FR5を使い、樹脂成形後の部品搬送と組立を自動化した事例です。射出成形された部品は、リニアガントリーによってトレーへ供給されます。
一方、組立に使用する小部品は振動フィーダーから供給します。FR5がそれぞれの部品を取り出し、所定の位置へ搬送して組み立てます。
複数の供給設備をFR5がつなぐ
専用ハンドは、複数の小部品をまとめて扱える構造です。一度に複数個を取り出せるため、動作回数を減らせます。
このシステムでは、FR5だけで工程を構成しているわけではありません。リニアガントリーや振動フィーダーを組み合わせ、複数の供給設備を一つの工程につないでいます。
成形から組立までをインライン化
従来は、成形後の部品を別工程へ運ぶ必要があります。その後、作業者が組立を行うケースもあります。
この事例では、搬送と組立を同じライン内で行います。そのため、成形から組立までを連続して処理できます。
FAIRINOを単なる運搬装置として使うのではありません。前工程と後工程をつなぐ役割として活用しています。
関連製品 : FAIRINO FR5
Unilever|FR30で重量物ケースをパレタイジング
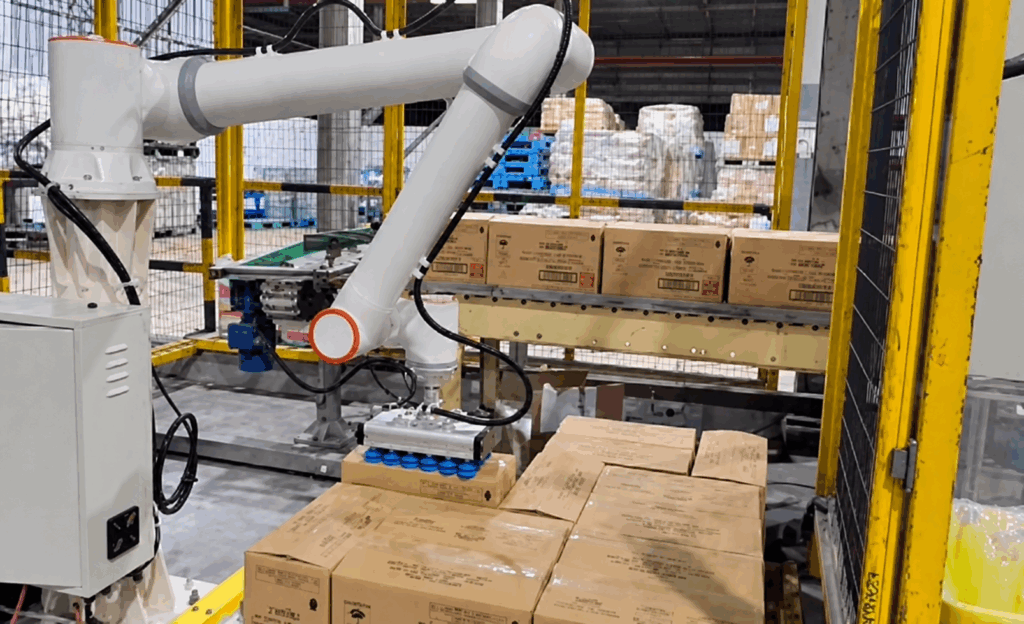
Unileverでは、FAIRINO FR30を使って段ボールケースのパレタイジングを行っています。生産ラインから供給されたケースをFR30が取り出し、ユーロパレットへ順番に積み付けます。
製品に合わせて把持方式を変更
対象製品に応じて、真空吸着ハンドや平行グリッパーを使用します。ケースの形状や表面状態によって、適した把持方法が異なるためです。
FR30は高可搬モデルです。そのため、重量のあるケースだけでなく、大型の吸着ハンドを使う工程にも対応しやすくなります。
パレタイジングではハンド重量も考える
パレタイジングでは、箱の重量だけでロボットを選べません。ハンドの重量も、ロボットが支える負荷に含まれます。例えば、20kgのケースに5kgのハンドを使用するとします。この場合、ロボットが保持する重量は合計25kgです。
そのため、重量物搬送では可搬重量に余裕を持たせる必要があります。また、ワークの重心位置も重要です。
重心がロボットフランジから離れるほど、各関節への負荷は大きくなります。FR30のような高可搬モデルは、重量物ケースや大型ハンドを扱う工程に適しています。
関連製品 : FAIRINO FR30
FAIRINOの搬送向けパッケージソリューション
FAIRINOでは、協働ロボット単体だけでなく、用途別のワークステーションも展開しています。ロボット、架台、ハンド、ソフトウェアなどをまとめた構成です。
搬送関連では、パレタイジング、ビンピッキング、ソーティング、CNC向けのワークステーションがあります。
FAIRINO パレタイジングワークステーション
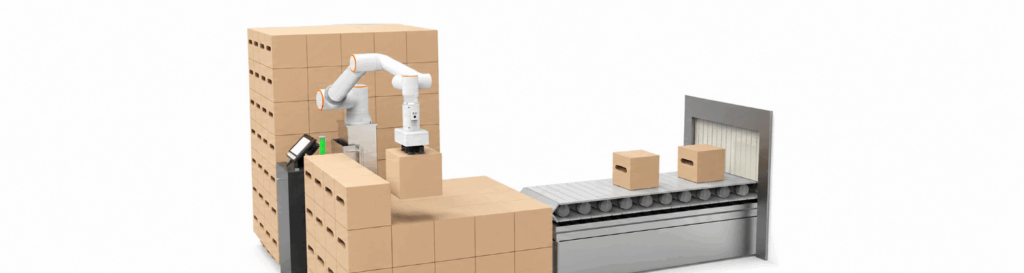
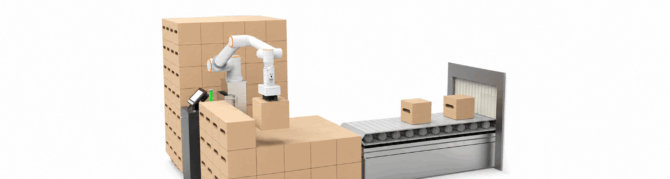
FAIRINOでは、段ボールケースやトレーの積み付けを自動化するワークステーションを展開しています。ロボットだけでなく、専用架台やハンド、パレタイジング用ソフトウェアを組み合わせます。
積み付けパターンを設定して使用
パレタイジングでは、製品ごとに箱寸法やパレット寸法が異なります。また、積み付けパターンも品種によって変わります。
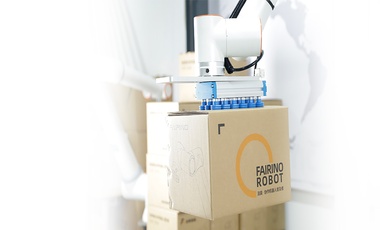
すべての動作点を一つずつ教示すると、段取り替えに時間がかかります。そこで、FAIRINOではパレタイジング用の設定機能を利用できます。
箱やパレットの条件を入力し、積み付けパターンを作成します。そのため、複数品種を扱う設備にも対応しやすくなります。
ワーク重量に応じて機種を選定
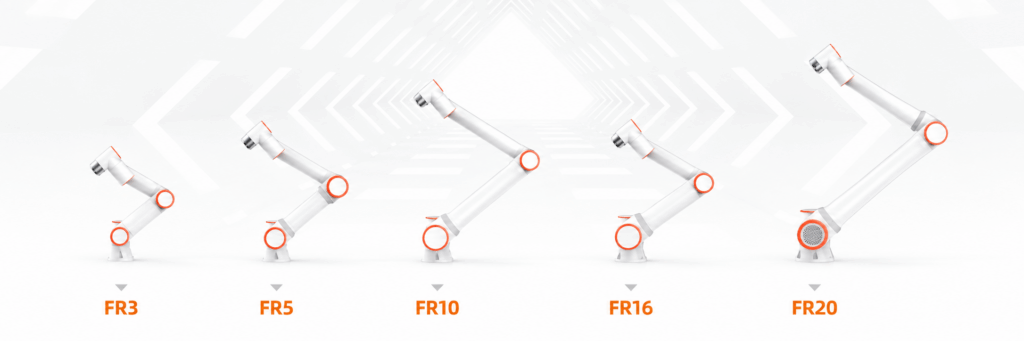
搭載するロボットは、ワーク重量や積み付け高さに合わせて選定します。長いリーチが必要であればFR20が候補になります。
一方、より高い可搬重量が必要な場合はFR30を検討できます。ハンド重量を含めて、必要な可搬重量を決めることが重要です。
FAIRINO ビンピッキングソリューション
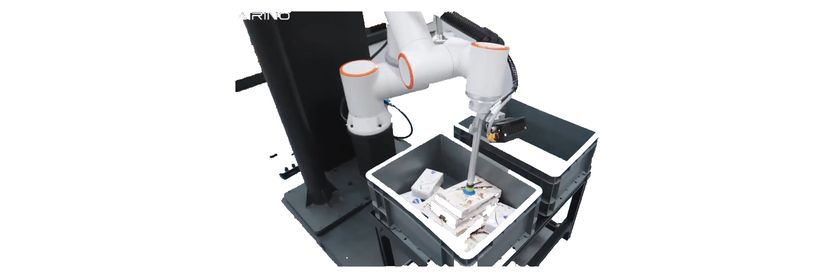
FAIRINOでは、3Dカメラを組み合わせたビンピッキングにも対応しています。
箱の中へランダムに投入されたワークを3Dカメラで撮影します。認識ソフトウェアが位置や姿勢を算出し、その情報をロボットへ送ります。
ロボットは認識結果をもとに、把持可能なワークを選択します。その後、一つずつ取り出して次工程へ搬送します。
バラ積みワークの位置と姿勢を認識
固定位置のワークであれば、座標をあらかじめ登録できます。一方、バラ積みされた部品は位置や姿勢が毎回変わります。
そのため、ロボットだけでは把持位置を決められません。3Dカメラと認識ソフトウェアを組み合わせることで、ランダムなワークにも対応できます。
FAIRINOでは、3Dカメラとディープラーニングを組み合わせています。部品供給や仕分け、加工機への投入などに応用できる構成です。
その他の製品ラインナップ

FAIRINOの製品カタログ
FAIRINOについての詳しいスペックやパッケージ製品がわかるカタログになります。
搬送用途に応じたFAIRINOの選び方
FAIRINOのFRシリーズは、小型部品から重量物まで幅広い搬送に対応できます。小型部品のピック&プレースではFR3やFR5、中型ワークや工作機械への投入ではFR10やFR16が候補です。
一方、ケースパレタイジングや重量物搬送では、FR20やFR30を検討できます。
ただし、機種はワーク重量だけで決められません。グリッパーや吸着ハンド、カメラなど、ロボット先端に取り付ける機器の重量も含めて考えます。
また、重心位置や必要なリーチも重要です。特にパレタイジングでは、パレットの奥側や最上段まで届くかを確認します。
実際の選定では、ワーク重量、ハンド重量、重心位置、搬送距離、積み付け高さ、サイクルタイムを総合的に確認します。
搬送工程ではハンドの選定も重要
搬送設備では、ワークの材質や形状に合わせてハンドを選定します。段ボールケースでは真空吸着、金属部品では平行グリッパーなどが代表的です。
一方、リターナブル容器の事例では、専用のフックグリッパーが使われています。ワーク形状を利用することで、ハンドの構造をシンプルにできます。
高機能なハンドは幅広いワークに対応できますが、重量や配線、配管も増えます。そのため、ワーク形状が決まっている場合は、専用ハンドを簡素化して設計する方法も有効です。
反対に、多品種を扱う場合は、電動グリッパーやツールチェンジャーが候補になります。
ワークの位置が変わる場合はビジョンを組み合わせる
ワークの位置が固定されている場合は、登録した座標を使って搬送できます。一方、コンベア上の製品やバラ積み部品は位置が変化するため、カメラを使ってワークを認識します。
平面上の位置や向きを確認する場合は2Dカメラが使えます。高さや傾きを含めて認識する場合は、3Dカメラが有効です。
特にバラ積みピッキングでは、ワークの位置だけでなく姿勢も変わります。そのため、3Dカメラで対象物を認識し、把持位置を算出します。そのため、3Dカメラを使ったビンピッキングソリューションを展開しています。
FAIRINOで搬送工程を自動化
FAIRINOは、部品仕分け、マシンテンディング、成形後の搬送、コンテナ搬送、パレタイジングなど、さまざまな工程に活用できます。
必要な構成は、ワークの供給状態や搬送先によって異なります。固定位置の搬送ではロボットとハンドを中心に構成できますが、位置が変わる場合はカメラを追加します。
また、工作機械と連携する場合はI/Oを使用します。生産ラインへ組み込む場合は、PLCやコンベア、フィーダーなどを組み合わせることもあります。
搬送工程を検討する際は、「供給」「認識」「把持」「搬送」「受け渡し」に分けて考えると整理しやすくなります。
そのうえで、FAIRINOの機種やハンド、カメラ、周辺設備を選定すると、必要なシステム構成を決めやすくなります。
FAIRINOの搬送・移載に関するよくある質問
Q1. FAIRINOはどのような搬送作業に使用できますか?
FAIRINOは、ピック&プレース、パレタイジング、仕分け、マシンテンディング、工程間搬送などに使用できます。
実際の事例では、切断後の部品仕分け、CNC旋盤へのワーク投入・取り出し、樹脂成形後の搬送・組立、コンテナ搬送などに活用されています。
ワークの重量や搬送距離に合わせて機種を選び、グリッパーやカメラなどを組み合わせてシステムを構成します。
Q2. FAIRINOでパレタイジングはできますか?
FAIRINOは、段ボールケースやトレーなどのパレタイジングに対応できます。
FAIRINOでは、協働ロボットだけでなく、専用架台やハンド、ソフトウェアを組み合わせたパレタイジングワークステーションも展開しています。
機種を選定する際は、ワーク重量だけでなくハンド重量も確認します。また、パレットの奥側や最上段まで届くリーチがあるかも重要です。
Q3. FAIRINOをCNC旋盤や工作機械のワーク交換に使用できますか?
FAIRINOは、CNC旋盤やマシニングセンタなどのマシンテンディングにも使用できます。
加工前ワークを工作機械へ投入し、加工後のワークを取り出す工程を自動化できます。工作機械とI/Oで連携すれば、チャック操作や加工完了信号との連動も可能です。
デュアルグリッパーを使用すると、加工済みワークの取り出しと次ワークの投入を連続して行えます。
Q4. ワークの位置が毎回変わる場合でも搬送できますか?
ワークの位置が変化する場合は、カメラを組み合わせることで対応できます。
平面上の位置や向きを認識する場合は2Dカメラが使われます。高さや傾きを含めて認識する場合は、3Dカメラが有効です。
FAIRINOでは、3Dカメラと認識ソフトウェアを使ったビンピッキングにも対応しています。バラ積みされた部品の位置や姿勢を認識し、ロボットが取り出します。
Q5. 搬送用途ではどのFAIRINOを選べばよいですか?
機種は、ワーク重量や搬送距離、必要なリーチなどから選定します。
小型部品の搬送ではFR3やFR5、中型ワークやマシンテンディングではFR10やFR16が候補です。重量物搬送やパレタイジングでは、FR20やFR30を検討できます。
ただし、可搬重量にはグリッパーや吸着ハンドなどの重量も含めます。そのため、ワーク重量だけでなく、ハンド重量、重心位置、搬送距離、必要な高さ、サイクルタイムまで確認することが重要です。
iCOM技研による導入サポート|FAIRINO協働ロボット導入の「壁」を取り除く
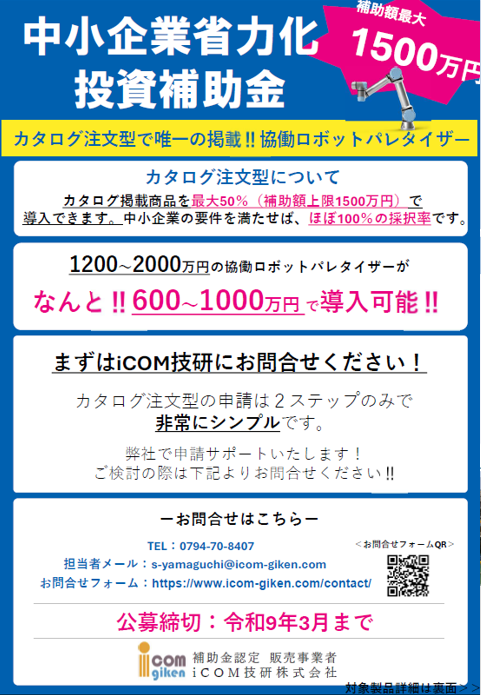

協働ロボットの導入に不安がある方でも、iCOM技研による以下のサポート体制で安心です。
- 使用目的に合ったモデル選定のコンサルティング
- 導入前の実機デモ・テストで効果を可視化
- ロボット操作教育、安全指導まで含めた現場立ち上げ支援
- ロボットシステム全体の提案(ハンドツール選定)
弊社では協働ロボットを中心とした様々なメーカーを取り扱っております。また、最適なロボット選定からシステム開発・立ち上げまで一貫してご支援可能です。
FAIRINOに関するお問い合わせ・相談お待ちしております。
「自社にも自動化を」とお考えの方は、ぜひお気軽にご相談ください。