
AMR(自律走行搬送ロボット)を導入しても、搬送先での作業には人手が必要な場合があります。例えば、部品供給や加工機への投入、ワークの取り出しなどです。
こうした搬送と作業を一体化する方法として、協働ロボットを搭載した「モバイルコボット」があります。一方、移動式のロボットシステムでは、電源の確保や搭載スペースが設計上の課題となります。
そこで注目したいのが、AMR本体のバッテリーを活用できるDC電源仕様の協働ロボットです。FAIRINO(フェアリノ)は、直流電源に対応した専用コントローラを用意しています。そのため、モバイルコボットを構築する際の選択肢となります。
本記事では、FAIRINOのDC電源仕様を中心に、AC電源仕様との違いやモバイルコボットへの活用方法を解説します。さらに、AMRと接続する際の技術要件や導入時の確認事項を整理します。

FAIRINOの製品カタログ
FAIRINOについての詳しいスペックがすべてわかります。情報収集にぜひご活用ください。
目次[]
DCバッテリー駆動のモバイルコボットとは?
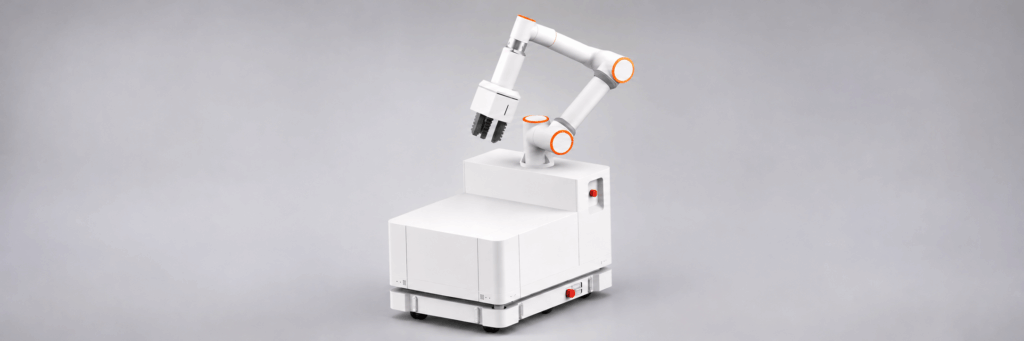
モバイルコボットは、AMRやAGV(無人搬送車)に協働ロボットを搭載した移動式ロボットシステムです。従来のAMRは、部品や資材を目的地まで搬送する用途が中心でした。これに対してモバイルコボットは、移動先で部品の取り出しや設備への投入なども行えます。
また、1台のロボットが複数の設備を巡回する構成も可能です。そのため、固定式ロボットを各工程に設置しにくい現場でも、自動化の選択肢となります。
ただし、AMRに協働ロボットを搭載する場合は、走行中と作業中の両方で電源を確保する必要があります。
AC電源仕様とDC電源仕様の違い
一般的な固定式協働ロボットは、工場のAC電源からコントローラへ電力を供給します。一方、AMRはバッテリーの直流電力で走行します。
そのため、AC電源仕様の協働ロボットをAMRに搭載する場合は、DC-ACインバータなどが必要です。これに対してDC電源仕様では、交流への変換を介さずにロボットへ給電する構成が考えられます。
| 項目 | AC電源仕様 | DC電源仕様 |
|---|---|---|
| ロボットへの入力 | 交流電源 | 直流電源 |
| AMRバッテリーの利用 | DC-AC変換が必要 | 条件が合えば直接給電可能 |
| 電源変換機器 | インバータなどが必要 | 省略できる場合がある |
| 主な用途 | 固定設備への設置 | 固定設備・移動体への搭載 |
| 設計上の確認事項 | インバータ容量・交流配線 | DC電圧・電流・保護回路 |
DC電源仕様の利点は、AMR側の電力を利用しやすいことです。例えば、ロボットの入力条件に適合する直流電源があれば、ACインバータを介さずに給電できます。これにより、電源構成の簡素化や省スペース化が期待できます。
ただし、電圧の安定化が必要な場合は、DC-DCコンバータを追加することもあります。そのため、DC仕様であっても、すべてのAMRに無条件で接続できるわけではありません。
FAIRINOのDC電源仕様|2kW・5kWコントローラ
FAIRINOは、中国のFAIRINO(Suzhou)が展開する協働ロボットメーカーです。FRシリーズには、可搬質量やリーチの異なる複数のモデルがあります。対象ワークや作業範囲に応じて機種を選定でき、AC電源仕様に加えてDC電源仕様も用意されています。
入力30~60VDCに対応する2種類のコントローラ
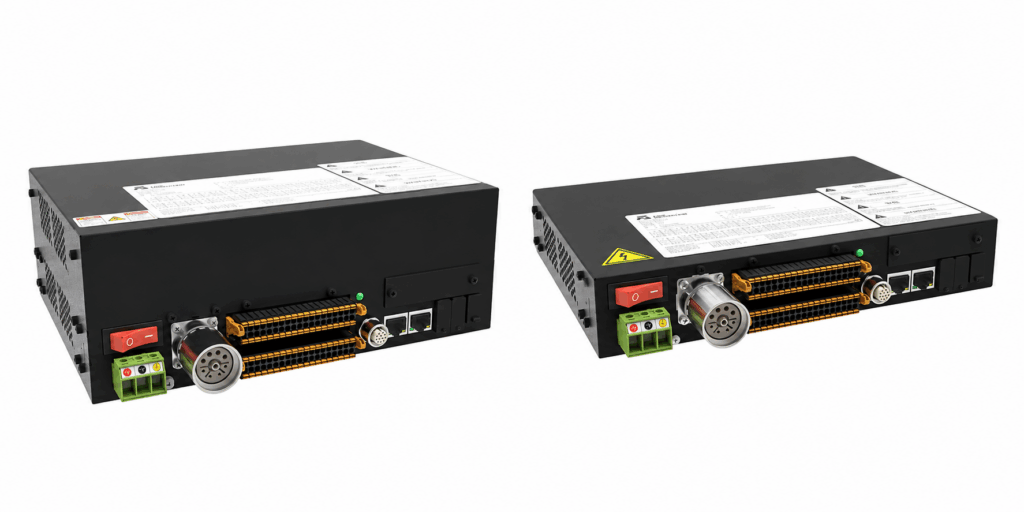
FAIRINOのDCコントローラには、2kWタイプと5kWタイプがあります。どちらも入力電圧30~60VDCに対応しており、ロボットの機種や必要な出力に応じて選択します。
| 項目 | DC 2kW | DC 5kW |
|---|---|---|
| 入力電圧 | 30~60VDC | 30~60VDC |
| 最大出力仕様 | 48VDC / 42A | 48VDC / 104A |
| 対応機種 | FR3、FR5、FR10、FR16など | FR20、FR30 |
| 外形寸法 | 245×180×44.5mm | 245×180×89mm |
| 本体重量 | 約2.1kg | 約3.0kg |
| 保護等級 | IP54 | IP54 |
| 使用温度 | 0~45℃ | 0~45℃ |
※FAIRINO公式のロボット制御システム製品仕様に基づきます。寸法は突起部を含まず、重量はケーブルを含みません。
2kWタイプは、FR3やFR5などの小型モデルからFR16までの機種に対応します。コントローラの高さは44.5mmと薄型です。そのため、AMR上の限られたスペースにも配置しやすい構造です。
一方、5kWタイプはFR20やFR30に対応します。大型ワークを扱う用途では候補となりますが、ロボット本体の重量や動作時の負荷も大きくなります。そのため、AMR側の搭載能力との突合せが必要です。
I/O・通信インターフェースによる設備連携
FAIRINOのDCコントローラは、外部機器との接続にも対応しています。標準でデジタル入出力を各16点、アナログ入出力を各2点備えています。通信方式はTCP/IP、Modbus TCP/RTUに対応しています。さらに、PROFINETやEtherNet/IP、EtherCATなどもオプションとして用意されています。
これらを利用すれば、AMRの到着を確認してロボット作業を開始する制御が可能です。また、作業完了後に次の搬送指令を出すなど、走行とロボット作業を連携させる構成も検討できます。
ただし、実際の連携方法はAMR側のAPIや通信仕様によって異なります。PLCや上位制御システムを介した連携も含め、適切な制御方式を選定する必要があります。
AMRから直接給電するメリット

DCバッテリー駆動のメリットは、電源構成を簡素化できることです。AMRと協働ロボットの電源を共通化できれば、搭載機器や配線構成を見直せます。さらに、複数工程を巡回する移動式システムの構築にも適しています。
電源変換機器の削減と省スペース化
AC電源仕様の協働ロボットをAMRに搭載する場合、直流電力を交流へ変換するインバータが必要になることがあります。しかし、インバータを追加すると、機器の設置スペースだけでなく、配線や放熱への配慮も必要です。
FAIRINOのDC電源仕様では、AMR側の供給電圧が適合すれば、ACインバータを省略できます。そのため、電源関連機器の点数や搭載スペースを削減できる可能性があります。
さらに、交流への変換段を省くことで、電力変換時の損失を減らせる場合もあります。ただし、DC-DC変換などが必要な構成では、その機器の損失も考慮する必要があります。
コンパクトなコントローラによる設計自由度
AMRには協働ロボット本体だけでなく、コントローラやハンドツール、制御機器などを搭載します。さらに、安全装置や電源関連機器のスペースも必要です。そのため、各機器の寸法や重量は、装置全体の設計に影響します。
FAIRINOのDCコントローラは薄型で、2kWタイプは約2.1kgです。AMR上の専用架台や機器収納スペースへの配置を検討しやすくなります。
一方、コントローラを収納する場合は、放熱や配線の曲げ半径に注意が必要です。保守時のアクセスも確保しなければなりません。小型化のメリットを生かすには、周辺機器を含めたレイアウト設計が重要です。
複数工程への展開と設備配置の柔軟性
固定式ロボットは、設置した場所を中心に作業します。これに対し、モバイルコボットはAMRで移動できるため、複数の工程を巡回する運用が考えられます。
例えば、稼働率の低い設備が複数ある場合、1台のモバイルコボットで作業を分担する構成も選択肢となります。電源をAMR側で確保できれば、移動先ごとに電源ケーブルを接続する必要もありません。
ただし、工程間の移動時間や位置決め、設備の待機時間によっては、固定式ロボットの方が適する場合もあります。実際の生産タクトと稼働率をもとに比較することが重要です。
モバイルコボットの用途|搬送から作業まで自動化
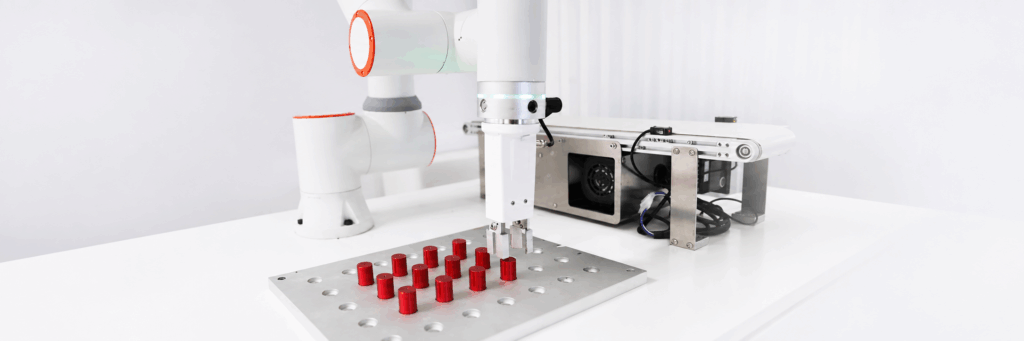
モバイルコボットは、部品の搬送だけでなく、移動先でロボットアームを動作させる用途にも適しています。特に、複数設備を巡回する工程では、移動式システムの利点を生かせる可能性があります。また、ロボットを固定設置するほど稼働率が高くない工程でも、導入の選択肢となります。
部品供給・ピック&プレース
部品供給では、AMRで部品を搬送します。到着先では、協働ロボットがトレーや箱から部品を取り出し、設備やコンベアなどへ配置します。
例えば、複数の組立工程へ部品を供給する場合、搬送と移載を一体化できます。これにより、作業者が部品を取りに行く時間や、搬送先での積み替え作業を減らせる可能性があります。
ただし、部品の形状や配置が一定でない場合は、カメラによる位置認識や専用ハンドの検討が必要です。
工作機械へのワーク投入・取り出し
マシンテンディングでは、AMRで工作機械まで移動します。そして、協働ロボットがワークを投入・取り出しします。複数の加工機を巡回する構成では、加工時間に合わせて作業順序を設定できます。
そのため、加工サイクルが比較的長い工程では、設備間でのロボット共用を検討できます。特に、加工中にロボットの待機時間が発生する設備では、移動式システムの利点を生かせる可能性があります。
一方、工作機械との連携には、扉の開閉やチャックの把持確認、加工完了信号などが必要です。加えて、安全インターロックの設計も欠かせません。ワークの投入精度を確保するため、AMRの停止位置補正やドッキング機構も重要になります。
画像検査・測定工程の巡回
ロボットアームの先端にカメラや測定器を搭載し、複数の設備を巡回する検査用途も考えられます。例えば、製品の外観検査や設備の状態確認では、対象物に合わせてカメラの位置や角度を変更できます。
これにより、各設備に固定式の検査装置を設置する代わりに、移動式の検査システムを検討できます。
ただし、高精度な測定では、AMRの停止位置だけで測定基準を維持できるとは限りません。必要な精度に応じて、位置補正や基準治具などを組み合わせる必要があります。
AMRからFAIRINOへ直接給電するための技術要件
FAIRINOのDCコントローラは30~60VDC入力に対応しています。ただし、AMRのバッテリーと接続するだけで動作が保証されるわけではありません。電圧変動や供給電流に加え、バッテリーの運用や安全制御なども確認する必要があります。
電圧範囲・必要電流・保護回路
最初に確認するのは、AMR側の直流出力電圧です。例えば、定格48Vのバッテリーでも、充電状態や使用負荷によって電圧は変化します。そのため、バッテリーの最大・最低電圧を確認する必要があります。そのうえで、FAIRINOの入力範囲に収まるかを判断します。
加えて、AMR側が供給できる連続電流と瞬間的な電流も重要です。協働ロボットは加減速や搬送負荷によって消費電力が変動します。そのため、最大負荷時も安定して給電できる構成が求められます。
保護回路についても注意が必要です。FAIRINOの公式マニュアルでは、DC入力に逆極性や誤配線、過電圧に対する内蔵保護がないと説明されています。そのため、電源の極性確認や適切な保護回路、保護接地の設計が欠かせません。具体的な配線方法は、対象コントローラのマニュアルに従う必要があります。
バッテリー容量と連続稼働時間
AMRから協働ロボットへ給電する場合、走行用バッテリーをロボット作業にも使用します。したがって、AMR単体の稼働時間を、そのままモバイルコボットの稼働時間として扱うことはできません。
バッテリー容量を検討する際には、AMRの走行電力だけでなく、協働ロボットの消費電力も考慮します。さらに、グリッパーやカメラ、制御機器などの電力も必要です。稼働時間の概算には、次の関係式を使用できます。
稼働時間(h)=使用可能なバッテリー容量(kWh)÷ システム全体の平均消費電力(kW)
例えば、48V・100Ahのバッテリーは、公称値から計算すると4.8kWhのエネルギー容量になります。ただし、全容量を使用できるわけではありません。実際の稼働時間は、放電制限や温度、電力変換損失などによって変化します。
また、AMRのBMS(バッテリーマネジメントシステム)が許容する外部給電の条件も確認が必要です。自動充電を行う場合は、ロボット作業を含めた充電タイミングや復帰動作まで設計します。
AMRと協働ロボットの通信・安全制御
モバイルコボットでは、走行とロボット作業の順序を管理する必要があります。基本的には、AMRが指定位置へ到着したことを確認してからロボットを動作させます。その後、ロボットを走行に適した姿勢へ戻し、次の搬送を開始します。この制御には、AMR側のAPIやI/O、PLC、上位制御システムなどを利用します。
非常停止や安全停止については、システム全体でリスクアセスメントを実施します。特に、走行中のロボットアームの状態や、作業中のAMRの意図しない移動への対策が重要です。さらに、非常停止後の復帰条件も明確にする必要があります。
安全設計では、移動ロボットに関するISO 3691-4などの適用範囲も確認します。また、産業用ロボットアプリケーションに関するISO 10218-2も検討対象となります。
搭載荷重・重心位置と作業精度
AMRに協働ロボットを搭載すると、ロボットの姿勢によってシステム全体の重心が変化します。特に、ロボットアームを大きく伸ばした状態や重量物を把持する場合は注意が必要です。このような動作では、AMRに作用する転倒モーメントが増加します。そのため、最大積載質量だけでなく、設置位置や重心高さ、動作範囲も確認します。
さらに、AMRの停止位置には誤差が生じます。高精度なワーク投入や検査を行う場合は、ドッキング機構や位置決めピンなどを検討します。また、カメラやセンサーによる位置補正を組み合わせる方法もあります。
電源の共通化だけでなく、機械的な安定性と作業精度まで含めて設計することが重要です。
FAIRINOのDC電源仕様を導入する際の選定方法
FAIRINOのDC電源仕様を導入する場合は、AMRとの組み合わせを前提に機種を選定する必要があります。まず、ワークの重量や作業範囲、必要なサイクルタイムを整理します。そのうえで、FRシリーズから適切な機種を検討し、AMRの搭載能力や電源供給条件と照合します。
主な確認項目は次のとおりです。
- 対象作業:ワーク重量、作業範囲、必要な位置決め精度、サイクルタイム
- ロボット仕様:可搬質量、リーチ、本体重量、対応DCコントローラ
- AMR仕様:最大積載質量、電源出力、バッテリー容量、走行時間
- システム連携:通信方式、位置決め、安全停止、充電方法
- 実機検証:最大負荷時の電圧・電流、動作精度、連続稼働時間
既存のAMRに後付けする場合は、特に外部給電の可否が重要です。AMRが48Vバッテリーを搭載していても、外部機器へ十分な電力を供給できるとは限りません。そのため、メーカーが認める電源取り出し方法や、外部出力の制限を確認する必要があります。
また、周辺機器を含めた消費電力や安全性を確認するため、導入前の実機テストが有効です。
iCOM技研によるFAIRINO DC電源仕様の導入サポート
iCOM技研では、FAIRINOをはじめとする協働ロボットの選定から、システム設計・立ち上げまでご相談いただけます。また、ハンドツールや周辺機器の組み合わせについても対応しています。
FAIRINOのDC電源仕様は、AMRのバッテリーを活用したモバイルコボットを構築する際の選択肢です。特に、既存AMRへの協働ロボット搭載や、搬送とワーク投入を一体化したシステムで活用が考えられます。
ただし、導入には電源・通信・安全インターフェースなどの確認が必要です。弊社では、対象工程や既存設備の条件をもとに、ロボットの機種選定からシステム構成まで検討いたします。
FAIRINOのDC電源仕様について、製品選定やお見積もりなどのご相談がございましたら、お気軽にお問い合わせください。
関連製品 : FAIRINO製品一覧
DCバッテリー駆動・モバイルコボットに関するよくある質問
Q1. FAIRINOのDC電源仕様は、48Vバッテリー搭載のAMRに直接接続できますか?
48Vバッテリーを搭載していても、必ず直接接続できるとは限りません。FAIRINOのDCコントローラは30~60VDC入力に対応しています。
ただし、AMRの電圧変動や供給可能電流、外部給電の制限などを確認する必要があります。電源条件によっては、DC-DCコンバータや保護回路を追加する場合があります。
Q2. DC電源仕様なら、ACインバータは不要ですか?
AMR側から適切な直流電源を供給できれば、協働ロボット用のACインバータを省略できます。
ただし、電圧の安定化が必要な場合は、DC-DCコンバータなどを使用することがあります。また、周辺機器がAC電源を必要とする場合は、それらの電源を別途確保する必要があります。
Q3. FAIRINOのDC電源仕様は、どの機種に対応していますか?
FAIRINOのDC 2kWコントローラは、FR3、FR5、FR10、FR16などに対応しています。一方、DC 5kWコントローラは、FR20およびFR30に対応します。
実際の選定では、可搬質量やリーチに加えて、AMRの搭載能力とバッテリー容量を確認する必要があります。
Q4. DCバッテリー駆動のモバイルコボットは何時間稼働できますか?
稼働時間は、AMRのバッテリー容量とシステム全体の平均消費電力によって決まります。
ロボットの作業負荷やAMRの走行距離、周辺機器の消費電力によっても変化します。そのため、コントローラの最大出力仕様だけで稼働時間を判断することはできません。実際の運用を想定した消費電力の測定と、充電計画の検討が必要です。
Q5. 既存のAMRにFAIRINOの協働ロボットを後付けできますか?
AMRの搭載能力や電源・通信仕様が適合すれば、後付けによるシステム構築を検討できます。
ただし、ロボット本体と周辺機器の重量を確認する必要があります。さらに、動作時の重心変化や電源の取り出し方法、安全機能も検討対象です。特に、AMRメーカーが外部給電や上部装置の搭載を認めているかが重要です。
iCOM技研による導入サポート|グリッパー導入の「壁」を取り除く

協働ロボットの導入に不安がある方でも、iCOM技研による以下のサポート体制で安心です。
- 使用目的に合ったモデル選定のコンサルティング
- 導入前の実機デモ・テストで効果を可視化
- ロボット操作教育、安全指導まで含めた現場立ち上げ支援
- ロボットシステム全体の提案(ハンドツール選定)
弊社では協働ロボットを中心とした様々なメーカーを取り扱っております。また、最適なロボット選定からシステム開発・立ち上げまで一貫してご支援可能です。
パレタイジングに関するお問い合わせ・相談お待ちしております。
「自社にも自動化を」とお考えの方は、ぜひお気軽にご相談ください。