
物流倉庫では、多品種の商品を扱うほど、ピッキング時の移動や商品探索に時間がかかります。そのため、作業効率の向上や省人化が課題となっています。
こうした課題への対応策の一つが、GTP(Goods-to-Person)方式の棚搬送ロボットです。商品棚を作業者のもとへ自動搬送することで、歩行や商品探索にかかる時間を削減できます。
一方、物流倉庫の自動化には、作業支援AMRやコンテナ搬送型の自動倉庫などもあります。適した方式は、商品の特性や出荷量、倉庫の運用条件によって異なります。
本記事では、GTPの仕組み、AGV・AMRとの違い、導入効果、主要メーカー、費用・投資対効果を解説します。あわせて、国内の導入事例や設備選定時の確認事項も紹介します。
目次[]
GTP(棚搬送ロボット)とは?
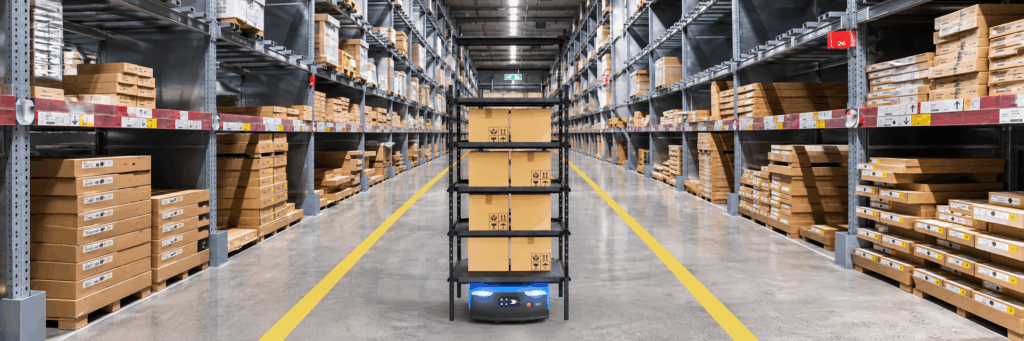
GTPは「Goods-to-Person」の略です。商品を作業者のもとへ運ぶ物流方式を指します。
従来の固定棚ピッキングでは、作業者が倉庫内を移動します。そして、保管場所から商品を取り出します。一方、GTPではロボットや搬送設備が商品を作業場所へ運びます。
GTPには、棚全体を搬送する方式と、商品を収納したコンテナを搬送する方式があります。一般に「棚搬送ロボット」と呼ばれる製品は、棚全体を運ぶタイプを指すことが多くなっています。
棚搬送ロボットの仕組み
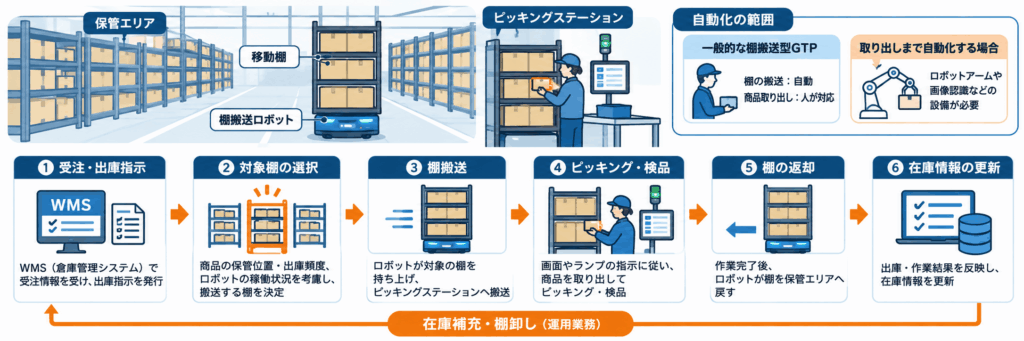
棚搬送型GTPでは、商品を収納した専用の移動棚を倉庫内に配置します。出荷指示を受けると、ロボットが対象の棚まで移動します。その後、棚を持ち上げてピッキングステーションへ運びます。
作業者は到着した棚から商品を取り出します。その際は、画面やランプの指示に従います。作業が終わると、ロボットは棚を保管エリアへ戻します。
基本的な作業の流れは、次のとおりです。
受注・出庫指示 → 対象棚の選択 → 棚搬送 → ピッキング・検品 → 棚の返却 → 在庫情報の更新
対象棚の選択には、商品の保管位置や出庫頻度などを使用します。また、ロボットの稼働状況も考慮して搬送順序を決めます。さらに、在庫補充や棚卸しもシステムの運用に含まれます。
一般的な棚搬送型GTPでは、棚の搬送を自動化します。一方、商品を取り出す作業は人が行います。この工程まで自動化するには、ロボットアームや画像認識などの設備が必要です。
AGV・AMRとGTP(棚搬送ロボット)の違い
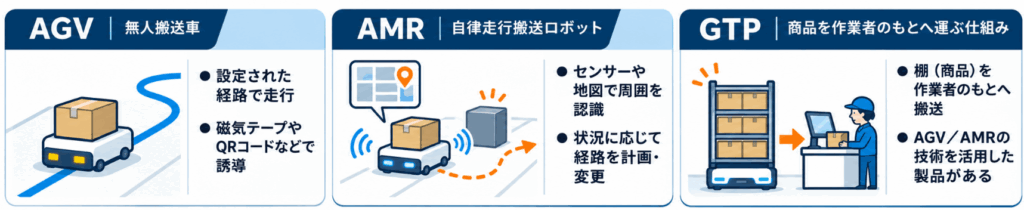
GTPと混同されやすい用語に、AGVとAMRがあります。
AGV(無人搬送車)は、設定された経路や誘導情報に沿って走行する車両です。一方、AMR(自律走行搬送ロボット)は、センサーや地図情報を活用します。周囲の状況を認識し、経路を計画・変更できる点が特徴です。
これに対して、GTPは走行方式の名称ではありません。商品を作業者のもとへ運ぶという物流業務の仕組みを表しています。そのため、GTPにはAGVを使用する製品も、AMR技術を活用する製品もあります。
製品によっては、床面のQRコードとSLAMなどの技術を併用します。したがって、AGV・AMRという名称だけでは性能を判断できません。
導入時には、経路の変更方法や障害物への対応を確認します。さらに、棚の位置管理や複数台の交通制御も比較する必要があります。
GTP(棚搬送ロボット)と他の物流倉庫自動化方式の違い
ピッキングの自動化・省力化には、GTP以外にも選択肢があります。既存棚を活用する作業支援AMRや、コンテナ搬送型の自動倉庫などです。
各方式は、作業者の移動を減らす点では共通しています。ただし、商品の保管方法や必要設備には違いがあります。
| 方式 | 仕組み | 主な特徴 | 検討時の注意点 |
|---|---|---|---|
| 固定棚ピッキング | 人が棚まで移動して商品を取り出す | 設備投資を抑えやすく、レイアウト変更も比較的容易 | 歩行距離が長くなりやすい |
| 作業支援AMR | 人が商品を取り出し、ロボットが搬送を支援する | 既存棚を活用しやすく、段階的な導入に適する | 商品を取りに行く歩行作業は残る |
| 棚搬送型GTP | ロボットが商品棚を作業者のもとへ搬送する | 歩行時間を削減でき、設備の段階的な拡張も検討できる | 専用棚や床面条件、搬送経路の設計が必要 |
| コンテナ搬送型GTP | 保管ラックから必要なコンテナを取り出す | 高密度保管や小物商品の管理に適した構成が多い | コンテナの寸法・重量や専用ラックに制約がある |
棚搬送型GTPとコンテナ搬送型GTP
棚搬送型GTPでは、複数の商品を収納した棚全体を移動させます。棚の間口や収納方法を調整できるため、サイズの異なる商品にも対応しやすい構造です。
ただし、棚の寸法や積載重量には制約があります。また、商品を取り出す際の作業姿勢や搬送距離も考慮する必要があります。
一方、コンテナ搬送型GTPは、商品を収納した容器を作業場所へ運びます。代表的な方式として、AutoStoreやExotecのSkypodなどがあります。
AutoStoreは、グリッド内にビンを積み重ねて保管します。そして、上部を走行するロボットが必要なビンを取り出します。
ExotecのSkypodは、ロボットが床面を走行し、ラックを昇降する方式です。必要なコンテナへアクセスし、作業ステーションまで搬送します。
いずれも商品を作業者のもとへ運ぶ仕組みです。ただし、保管密度や建屋の高さの利用方法が異なります。また、容器へのアクセス方法にも違いがあります。
小型商品を高密度に保管したい場合は、コンテナ搬送型が候補になります。一方、異なるサイズの商品を棚単位で管理する場合は、棚搬送型GTPとの比較が必要です。
作業支援AMRとの使い分け
既存の固定棚を維持したい場合は、作業支援AMRも選択肢になります。
作業支援AMRは、ピッキング済みの商品を運搬します。また、作業者を次のピッキング場所へ誘導する機能を備えた製品もあります。これにより、台車搬送や作業指示の負担を減らせます。
ただし、商品を取りに行く歩行作業は残ります。その一方で、既存ラックの変更を抑えられる場合があります。
荷主変更が多い3PL倉庫や、段階的に設備投資を進めたい現場では、作業支援AMRも検討対象になります。既存設備への影響と、削減できる作業時間の両方を評価する必要があります。
棚搬送ロボットの導入効果と課題

ピッキング作業の歩行時間を削減
棚搬送型GTPでは、作業者が商品を探して移動する時間を減らせます。
作業者は固定されたステーションで商品を取り出します。そのため、歩行や台車の移動に費やしていた時間を、ピッキング作業に振り向けられます。
特に、SKU数が多い倉庫では効果が期待できます。商品が広い範囲に分散している場合も同様です。また、商品探索に必要な知識への依存を減らし、作業能力の平準化にもつながります。
ただし、導入後も補充や例外処理は必要です。そのため、倉庫全体の歩行作業がなくなるわけではありません。
作業の標準化とピッキング精度の向上
GTPの作業ステーションには、商品名や棚位置、数量などを表示する仕組みがあります。投入先を画面やランプで示す製品もあります。
さらに、バーコードスキャナーなどを組み合わせることで、取り出す商品や数量を確認できます。
これにより、商品知識や保管位置の把握に必要な習熟期間を短縮できる可能性があります。また、作業手順を統一することで、作業者ごとの品質のばらつきも抑えやすくなります。
ただし、GTPの導入だけで誤ピッキングを防げるわけではありません。商品照合や投入先確認の仕組みが必要です。加えて、WMSの在庫情報との連携も求められます。
保管効率と設備拡張の柔軟性
棚搬送型GTPでは、人が棚の間を歩くことを前提としません。そのため、固定棚とは異なる通路配置を採用できます。
棚の寸法やレイアウトによっては、同じ床面積で保管できる商品量を増やせます。また、一部のシステムでは、ロボットや棚を追加して設備能力を拡張できます。
物量の増加に合わせて投資を進められる点は、固定式の大型自動倉庫との比較材料になります。
一方、保管密度の向上率は建屋条件によって変わります。増設の容易さもシステム構成によって異なります。比較する際は棚の設置面積だけでなく、走行通路や充電エリアなども含めて評価します。
ロボット台数と処理能力の関係
GTPの処理能力は、ロボット台数だけでは決まりません。棚の搬送距離や呼び出し頻度が影響します。さらに、ステーションの作業能力や充電時間、走行経路の混雑も関係します。
例えば、作業ステーションの能力が上限に達している場合、ロボットを増やしても出庫量は増えません。反対に、作業者の待機時間が長ければ、搬送能力が不足している可能性があります。
そのため、人時生産性とシステム全体の出庫処理能力を分けて評価することが必要です。あわせて、補充工数や設備停止時間も確認します。
GTP(棚搬送ロボット)の導入に適した倉庫と商品
棚搬送型GTPは、多品種の商品を扱う倉庫に適した方式の一つです。特に、ピッキング時の歩行負担が大きい現場では、導入効果が期待できます。
ただし、SKU数や出荷件数だけでは適合性を判断できません。商品サイズや出庫頻度、出荷波動、補充方法なども確認する必要があります。
SKU数と商品の出庫頻度
EC物流や日用品、アパレル、電子部品などの物流では、多数のSKUを取り扱います。また、必要な商品を少量ずつ取り出す業務も多く発生します。
商品が広い範囲に分散している場合、移動や探索に時間がかかります。こうした倉庫では、棚を作業場所へ集約することで歩行時間を削減できます。
特に、中・低回転の商品を多品種扱う場合は、GTPとの相性を検討する価値があります。一方、少数の商品を大量に出庫する場合は、固定棚やコンベヤの方が効率的なこともあります。
また、SKU別の出庫頻度だけでなく、同時に出庫される商品の組み合わせも重要です。同じ棚から複数の商品を取り出せれば、棚の搬送回数を減らせる可能性があります。
出荷量の変動と繁忙期への対応
GTPの設備規模を決める際は、日別・時間帯別の出荷量を確認します。特に、通常時と繁忙時の差が大きい倉庫では注意が必要です。
最大出庫量に合わせて設計すると、平常時の設備稼働率が低くなる可能性があります。一方、平均出庫量だけで設計すると、繁忙時の処理能力が不足する場合があります。
そのため、通常日と繁忙日を分けて分析します。さらに、時間帯別のピーク出庫量も確認し、必要な設備能力を設定します。
出荷量の変動が大きい場合は、複数のピッキング方式を組み合わせる方法もあります。高回転品を固定棚で処理し、それ以外をGTPで扱う構成などです。
これにより、設備投資を抑えられる可能性があります。ただし、方式を分けることで発生する在庫管理や作業管理の負担も考慮します。
商品サイズ・重量・保管方法
棚搬送型GTPでは、ロボットの最大積載重量を確認します。さらに、棚の高さや幅、荷重バランスも評価します。
長尺物や大型商品は、棚への収納が可能でも搬送時の安定性が課題になる場合があります。重量物では、作業者による取り出しも制約となります。
また、商品が棚からはみ出す場合は、周辺設備との干渉を確認します。必要に応じて、棚の仕様や搬送経路を調整することになります。
棚の間口を細かく区切れば、収納できるSKU数を増やせる場合があります。一方、間口が小さすぎると、商品の取り出しが難しくなります。そのため、保管数量だけでなく作業性も評価します。
在庫補充と棚卸しの運用
GTPでは、出庫だけでなく補充や棚卸しも重要です。これらの作業方法によって、必要な設備構成が変わります。
すべての在庫を移動棚に保管すると、棚数が増加します。その結果、搬送距離やロボットの必要台数が増える可能性があります。
そこで、ピッキングに必要な在庫だけをGTPエリアへ配置する方法もあります。残りは別のエリアに保管し、必要に応じて補充します。
この方法では移動棚の数量を抑えられます。一方、補充作業が増える点には注意が必要です。補充頻度や工数に加え、補充遅れによる欠品リスクも評価します。
棚卸しについても、棚をステーションへ呼び出して確認する方法などがあります。ただし、対応できる範囲はシステム構成によって異なります。
GTP(棚搬送ロボット)の構成と必要な設備
GTPは、搬送ロボットだけでは運用できません。移動棚や作業ステーション、充電設備などが必要です。さらに、各設備を連携させる制御システムも使用します。
ロボット・移動棚・作業ステーション
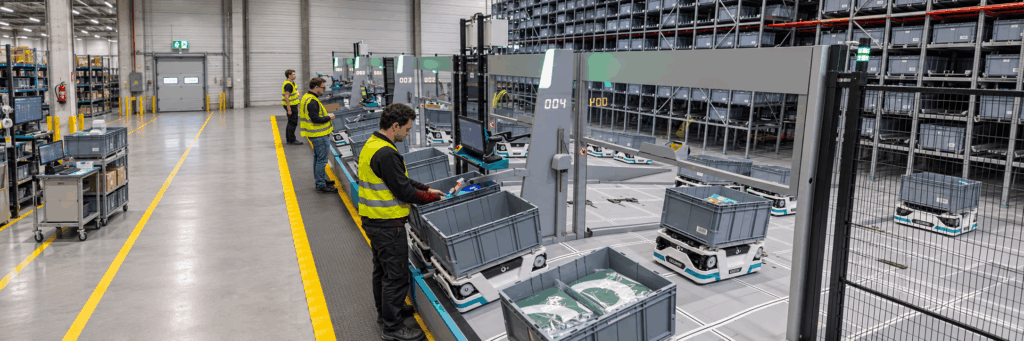
搬送ロボットは、商品棚を持ち上げて指定場所まで運びます。選定時には、最大積載重量や速度、稼働時間などを確認します。また、充電方式や走行精度、安全機能も比較対象です。
移動棚は、商品の寸法や重量に合わせて設計します。SKU数や出庫頻度も棚の構成に影響します。なお、棚の高さや間口数だけでなく、商品の取り出しやすさも確認が必要です。
作業ステーションでは、ピッキングや検品、補充などを行います。処理能力は、商品を取り出す動作や照合方法によって変わります。投入先の数や作業画面の構成も影響します。
ロボットとステーションの能力が釣り合わない場合、待機時間が発生します。そのため、設備全体の処理能力をもとに構成を検討します。
WMS・WES・ロボット制御システム
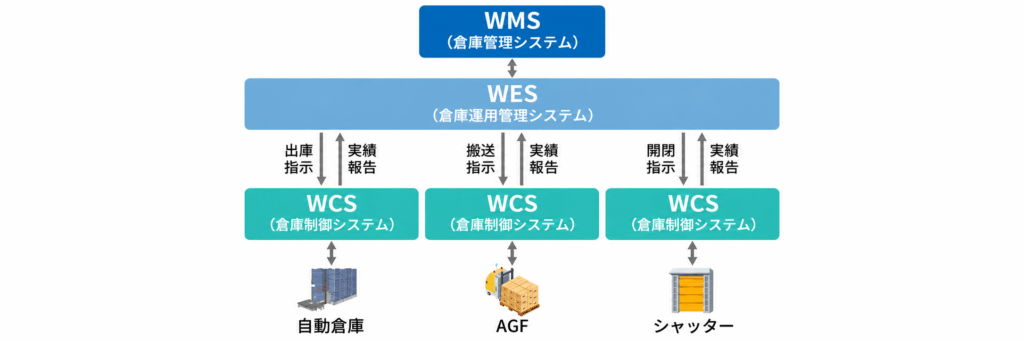
GTPでは、在庫情報や出荷指示とロボットの搬送指示を連携させます。そのため、倉庫管理システムなどとの接続が必要です。
WMS(倉庫管理システム)は、在庫や保管場所、入出庫情報を管理します。WES(倉庫運用管理システム)は、作業の優先順位や設備への指示などを管理します。
一方、ロボット制御システムは、搬送対象となる棚やロボットを選択します。さらに、走行経路や充電、複数台の交通制御なども担当します。
設備との通信を担当するWCS(倉庫制御システム)が組み込まれる場合もあります。ただし、これらの機能が一つのシステムに統合されている製品もあります。
そのため、必ずしも各システムを個別に導入する必要はありません。機能の名称よりも、どのシステムが何を管理するかが重要です。
導入時には、在庫引当や出荷実績、補充情報などの連携方法を確認します。また、キャンセルや返品、通信障害が発生した場合の処理も整理します。
GTP(棚搬送ロボット)の主要メーカー
棚搬送型GTPは、海外のロボットメーカーだけでなく、国内のシステム提供企業からも導入できます。製品によって、積載重量や走行方式、棚の構造、ピッキングステーションの構成などが異なります。
また、WMSとの連携方法や保守体制も選定時の確認項目です。ここでは、GTPの主要メーカー5社について、技術的な特徴、代表製品、導入時の比較ポイントを紹介します。
Geek+(ギークプラス)
Geek+は、中国・北京を拠点とする物流ロボットメーカーです。棚搬送型GTPのほか、コンテナ搬送や仕分け、工程間搬送などのシステムを展開しています。日本では株式会社ギークプラスが、製品の販売からシステム導入、保守まで対応しています。
棚搬送型GTPの代表製品は「Pシリーズ」です。商品棚を作業者のもとへ搬送する方式に加え、専用ステーションでコンテナを自動提示する「PopPick」も展開しています。搬送能力だけでなく、商品の提示方法を含めてシステムを比較できます。
Pシリーズ|棚搬送型GTPロボット

Pシリーズは、商品を収納した棚の下に入り、棚全体を持ち上げて搬送するロボットです。国内向け製品ページでは、P500R、P800R、P1200Rの3機種が紹介されています。
| 機種 | 最大積載量 | 最高走行速度(無積載時) | 本体寸法(mm) |
|---|---|---|---|
| P500R | 600kg | 2.0m/s | 950×702×275 |
| P800R | 1,000kg | 2.3m/s | 1,095×830×195 |
| P1200R | 1,200kg | 1.5m/s | 1,325×1,020×275 |
※数値は国内公式製品ページの掲載仕様です。
PopPick|コンテナ自動提示型ピッキングシステム

PopPickは、棚搬送ロボットと専用のピッキングステーションを組み合わせたシステムです。ロボットがコンテナ収納ラックを搬送し、ステーション側で必要なコンテナを取り出します。その後、作業者が商品を取り出しやすい位置へ提示します。
通常の棚搬送型GTPでは、作業者が到着した棚の間口から商品を取り出します。一方、PopPickではコンテナを個別に提示するため、商品を取り出す位置を一定に保ちやすい構造です。
Quicktron(クイックトロン)
Quicktronは、中国・上海に本社を置く物流ロボットメーカーです。倉庫内のピッキングや搬送に向けて、AMR・AGVと関連する制御ソフトウェアを開発しています。棚搬送型GTPのほか、コンテナ搬送やパレット搬送にも対応しています。
棚搬送型GTPでは「Shelf-to-Person」シリーズを展開しています。ロボットが棚の下に入り、リフト機構によって持ち上げて搬送する方式です。
積載重量の異なる複数の機種が用意されており、ナビゲーション方式にも違いがあります。そのため、棚の重量に加えて、走行環境や位置認識の方法も選定項目となります。
Shelf-to-Person|H80・M100・M150・H200

Shelf-to-Personシリーズでは、定格積載重量800~2,000kgの機種が紹介されています。
| 機種 | 定格積載重量 | 最高走行速度(メーカー公表値) | ナビゲーション方式 |
|---|---|---|---|
| H80 | 800kg | 1.5m/s | QRコード |
| M100 | 1,000kg | 1.5m/s | QRコード |
| M150 | 1,500kg | 1.5m/s | QRコード |
| H200 | 2,000kg | 1.2m/s | QRコード/SLAM/ハイブリッド |
※H80・M100・M150の速度は無積載時の公表値です。H200については、公式製品ページで最高速度1.2m/sと記載されていますが、積載条件は明示されていません。
各機種のリフト高さは60mmで、位置決め精度は公称±10mmです。H80、M100、M150はQRコードによるナビゲーションを採用しています。
東芝
東芝は、日本の総合電機メーカーです。物流分野では、棚搬送ロボットシステムやWES(倉庫運用管理システム)などを展開しています。
同社は、ロボット単体の搬送だけでなく、ピッキング作業や既存WMSとの連携を含むシステム構築に対応しています。また、中国の物流ロボットメーカーMushinyと2023年に戦略的業務提携を締結し、製品・ソリューションの展開を進めています。
GTP関連製品としては、一般的な棚搬送ロボットシステムに加え、倉庫の上部空間を活用する「MIX GTPシステム」があります。
棚搬送ロボットシステム

東芝の棚搬送ロボットシステムは、AMRが商品棚を作業者のもとへ搬送する方式です。作業者はステーションに到着した棚から、画面の指示に従って商品を取り出します。
オーダーの処理順序を調整し、同じ棚から複数の商品をまとめて取り出す運用に対応しています。また、棚の間口を商品に合わせて設定できるため、小型部品から長尺部品まで、幅広い商品を対象に保管方法を検討できます。
既存WMSや前後工程のマテハン設備との連携にも対応しています。導入時には、シミュレーションを用いた設備構成の検討も行っています。
MIX GTPシステム|高さ方向の保管スペースを活用
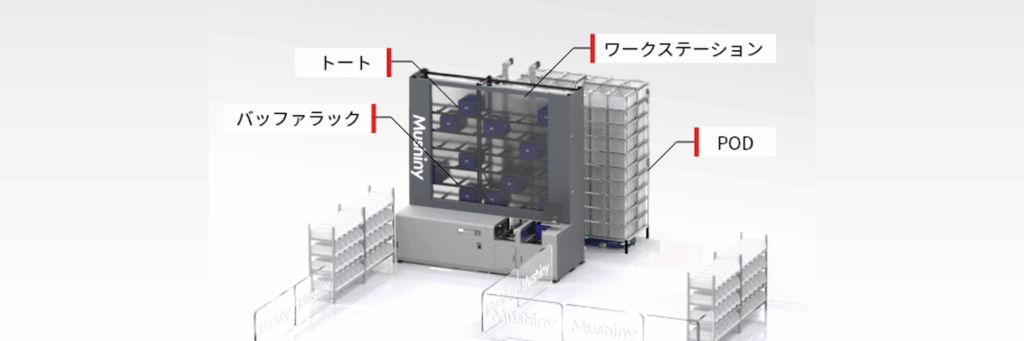
MIX GTPシステムは、商品を収納したトートを作業者のもとへ搬送するGTPソリューションです。高さ方向を活用したPOD(移動式保管棚)を採用しており、最大3.9mの高さに対応しています。
メーカー公表仕様では、1トート当たり最大30kgの保管が可能です。また、システムの出庫能力として240トート/時が紹介されています。ただし、実際の処理能力は設備構成や運用条件によって変わります。
MIX GTPは、通常の棚搬送ロボットシステムやパレット搬送システムとの連携にも対応しています。そのため、商品の大きさや保管方法に応じて、複数の搬送方式を組み合わせる構成も検討できます。
Mushiny
Mushinyは、中国・江蘇省蘇州市に本社を置く物流ロボットメーカーです。2016年に設立され、棚搬送型GTPやコンテナ搬送、仕分けなどのロボットシステムを開発しています。
棚搬送型GTPでは「T6シリーズ」を展開しています。日本では、Gaussy株式会社が運営する倉庫ロボットサービス「Roboware」などを通じて提供されています。
Robowareは、独自のソフトウェア「STREAM」を用いたWMS連携にも対応しています。そのため、導入時にはロボット本体の仕様だけでなく、既存システムとの接続方法や国内での運用・保守体制も確認できます。
T6シリーズ|最大1,500kgの棚搬送に対応

T6シリーズは、商品を収納した棚の下に入り、持ち上げて搬送するロボットです。国内提供元の製品ページでは、T6-800と、積載能力を拡張したT6-1200・T6-1500の仕様が紹介されています。
| 機種 | 最大搬送重量(棚含む) | 最高速度 | 本体寸法(mm) | 公称持続時間 |
|---|---|---|---|---|
| T6-800 | 800kg | 2.2m/s | 980×680×245 | 8時間 |
| T6-1200 | 1,200kg | 1.8m/s | 1,160×860×245 | 12時間 |
| T6-1500 | 1,500kg | 1.8m/s | 1,160×860×245 | 12時間 |
※数値はRobowareの国内向け公開仕様です。最高速度の積載条件や実際の連続稼働時間は、導入条件に応じた確認が必要です。
標準タイプのT6-800は、移動棚を含めて最大800kgの搬送に対応します。一方、T6-1500は最大1,500kgまで対応するモデルとして紹介されています。
GreyOrange(グレイオレンジ)
GreyOrangeは、米国ジョージア州アトランタに本社を置く物流自動化企業です。搬送ロボットに加え、倉庫内の作業や設備を統合的に管理するソフトウェアを展開しています。
同社の代表的なソフトウェアが「GreyMatter」です。ロボットや作業者の動きを管理し、オーダー処理、在庫管理、搬送などの作業を連携させる仕組みを提供しています。
棚搬送型GTPでは「Ranger GTP」を展開しており、日本ではRobowareを通じて製品が紹介されています。
Ranger GTP|出庫頻度に応じた棚配置に対応

Ranger GTPは、商品棚を持ち上げてピッキングステーションまで搬送するロボットです。Robowareが公開している国内向け仕様は、以下のとおりです。
| 項目 | 仕様 |
|---|---|
| 最大搬送重量 | 600kg(移動棚含む) |
| 最高速度 | 2.0m/s(無積載時)、1.5m/s(積載時) |
| 本体寸法 | 979×700×285mm |
| 本体重量 | 215kg(バッテリー含む) |
| 公称持続時間 | 9時間 |
Ranger GTPでは、商品の出庫頻度に応じて棚の保管位置を調整する機能が紹介されています。出庫頻度の高い商品を収納した棚をステーションの近くへ配置することで、搬送距離の短縮を図ります。
また、ロボットや棚を追加し、設備を段階的に拡張する構成にも対応しています。ただし、増設による処理能力の向上幅は、走行経路やステーションの構成によって変わります。
GreyOrangeのGreyMatterと、国内提供元RobowareのSTREAMは、それぞれ異なるソフトウェアです。そのため、導入時には採用するシステム構成を確認する必要があります。あわせて、既存WMSとの接続範囲や、運用管理機能の分担も確認します。
GTP(棚搬送ロボット)の処理能力とロボット台数の考え方
GTPの設備規模は、必要な出庫処理能力から検討します。まず、ステーション数と棚搬送回数を算出します。そのうえで、必要なロボット台数を求めます。
このとき、注文数だけで判断することは適切ではありません。1件の注文に複数の商品が含まれる場合があるためです。そのため、出庫行数やピース数も確認します。
必要な処理能力の算出
まず、1日の出庫行数と実処理時間を確認します。これにより、平均の必要処理能力を算出できます。
次に、時間帯別の出庫量や繁忙期の物量を分析します。そのうえで、ピーク時に必要な処理能力を設定します。
必要なステーション数は、次の式で概算できます。
必要ステーション数 = ピーク時の必要出庫行数/時 ÷ 1ステーションの実効処理行数/時
ここで使用する処理能力には、商品を取り出す時間だけでなく、照合や投入先の確認も含めます。
また、作業者の交代や補充、異常対応による停止時間も考慮します。平均値だけでなく、実際の稼働条件を反映することが必要です。
棚搬送回数とロボット台数
棚搬送型GTPでは、1回の搬送で処理できる出庫行数が重要です。この数値によって、必要な搬送回数が変わります。
棚搬送回数は、次の式で概算できます。
必要棚搬送回数/時 = 必要出庫行数/時 ÷ 1回の棚搬送で処理できる平均出庫行数
平均出庫行数は、商品の配置や注文の組み合わせによって変わります。同じ棚から複数の商品を取り出せれば、搬送回数を削減できます。
必要なロボット台数は、棚搬送回数と1台当たりの搬送能力から概算できます。ただし、搬送距離や充電時間なども考慮しなければなりません。また、走行経路の混雑による影響もあります。
最終的には、実際の出荷データを使ったシミュレーションが必要です。通常時と繁忙時の両方で、必要な能力を確保できるか確認します。
GTP(棚搬送ロボット)導入前に確認したい技術・運用条件
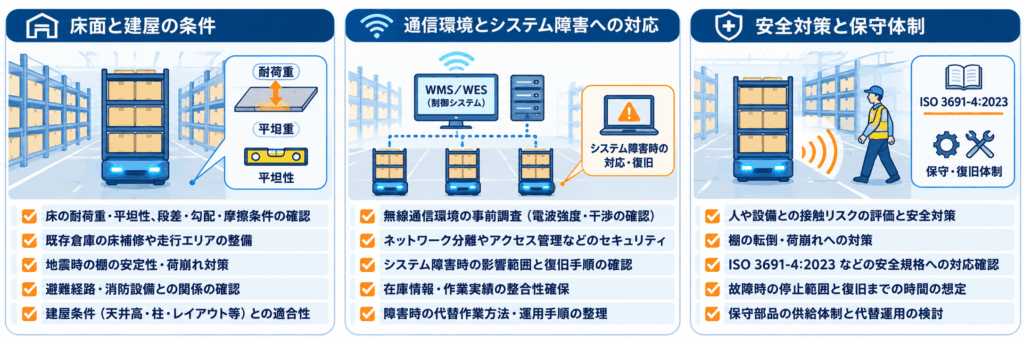
床面と建屋の条件
棚搬送型GTPでは、商品を積載した棚をロボットが運びます。そのため、床の耐荷重や平坦性を確認する必要があります。また、段差や勾配、摩擦条件なども確認対象です。
特に、既存倉庫では床面の補修が必要になる場合があります。走行エリアの整備が必要になることもあります。
さらに、地震時の棚の安定性や荷崩れ対策も検討します。避難経路や消防設備との関係も確認が必要です。
ロボットの仕様上は搬送可能であっても、建屋条件を満たさなければ導入できない場合があります。
通信環境とシステム障害への対応
GTPは、ロボットと制御システムの通信に依存します。通信が不安定になると、ロボットの停止や処理能力の低下につながる可能性があります。
そのため、導入前には無線通信環境を調査します。さらに、ネットワーク分離やアクセス管理なども検討します。
システム障害が発生した場合の対応も必要です。設備の停止範囲や復旧手順を確認します。また、復旧時には在庫情報や作業実績の整合性を保つ必要があります。
障害を想定し、代替作業方法まで整理しておくことが望まれます。
安全対策と保守体制
ロボットの走行エリアでは、人や設備との接触リスクを評価します。また、棚の転倒や荷崩れなども想定し、安全対策を検討します。
無人搬送車やそのシステムに関する安全規格には、ISO 3691-4:2023があります。ただし、規格への対応状況は製品によって異なります。また、システム構成によって適用条件も変わります。
そのため、導入設備に必要な安全要求を個別に確認します。
保守面では、故障時に停止する設備の範囲を確認します。さらに、故障したロボットを取り除いた後の運用や、保守部品の供給体制も評価します。
物流センターでは、出荷締め時間が決まっている場合が多くあります。そのため、設備の復旧時間は出荷計画にも影響します。
保守対応の時間だけでなく、現場で可能な復旧作業や代替運用も確認しておく必要があります。
国内のGTP(棚搬送ロボット)導入事例
ここでは、棚搬送型GTPを導入した国内企業を紹介します。導入前の課題や設備構成、導入後の効果を整理します。
なお、各社の改善率は対象工程や測定条件が異なります。そのため、数値をそのまま比較して製品の優劣を判断することはできません。
KDDI|棚搬送と工程の見直しで処理時間を約43%短縮

KDDIは、東日本・西日本の物流センターにGeek+の棚搬送型ロボット「EVE」を導入しています。スマートフォンや関連アクセサリーなどの出荷業務が対象です。
導入背景には、EC需要の拡大に伴うBtoC出荷への対応があります。また、新製品発売時の物量増加への対応も課題となっていました。
公表されている設備構成は、東西2拠点の合計でロボット22台、移動棚242棚、作業ステーション12基です。ロボットエリアは約400坪となっています。
導入後は棚搬送を自動化しました。さらに、ピッキングと検品を一体化するなど、作業工程も見直しています。
2026年11月に公開された導入事例では、処理時間が1件当たり665秒から379秒へ短縮されたと報告されています。これにより、約43%の工数削減につながったとしています。
なお、この改善率は棚搬送と工程の見直しを組み合わせた結果です。
出典:ギークプラス「KDDI 東西物流センターでのEVE導入事例」/導入設備の構成
SBS東芝ロジスティクス|ピッキング作業の生産性を向上
SBS東芝ロジスティクスは、千葉県柏市の物流拠点に東芝の棚搬送ロボットシステムを導入しました。
従来は、作業者が広い倉庫内を移動していました。また、保管場所から商品を探して取り出していました。そのため、移動距離の長さが作業負担や効率低下の要因となっていました。
公表されている設備構成は、棚搬送ロボット20台、移動棚440本、作業ステーション5基です。
導入後は、商品棚をステーションへ搬送することで歩行作業を削減しています。また、商品の取り出し位置を色で示すなど、作業指示の方法も改善しています。
東芝の導入事例では、1人1時間当たりの仕事量が約2倍に向上したと報告されています。さらに、身体的負担の軽減や残業時間の減少も紹介されています。
出典:東芝「SBS東芝ロジスティクス株式会社様 導入事例」/SBS東芝ロジスティクス「棚搬送ロボットシステムの導入」
富士フイルムロジスティックス|作業効率の向上と省人化

富士フイルムロジスティックスは、Mushinyの棚搬送ロボット「T6シリーズ」を導入しました。複合機のスペアパーツや部品を取り扱う倉庫が対象です。
導入前は、商品を固定された保管場所で管理していました。そのため、保管スペースの活用や歩行負担が課題となっていました。
また、ピッキング品質を確保するための確認作業も多く、作業者への負担が大きい状況でした。
導入後は、商品棚が作業者のもとへ搬送されるようになりました。これにより、商品を探して移動する時間を削減しています。
Robowareが2025年12月に公開した事例では、作業効率が約40%向上したと報告されています。また、従来6名で行っていた対象作業を、2名で対応できるようになったとしています。
このほか、保管スペースの削減や棚卸し時間の短縮も紹介されています。
出典:Roboware「富士フイルムロジスティックス株式会社 GTP導入事例」
GTP(棚搬送ロボット)の導入を比較検討する際のポイント
RFPで確認したい項目
特に、以下の項目は比較条件をそろえて確認することが望まれます。
- 対象商品・出庫条件:SKU数、商品寸法・重量、在庫数量、出庫頻度、通常時と繁忙時の出荷量
- 処理能力:1時間当たりの実効出庫行数、ステーション数、必要ロボット台数、処理能力の算出条件
- 運用範囲:入庫、補充、棚卸し、返品、例外処理への対応
- 設備・システム条件:棚の仕様、床面条件、充電方法、WMS連携、通信環境、安全対策
- 費用・保守条件:初期費用、年間運用費、保守対応時間、部品供給、設備更新・増設費用
- 導入後の運用:障害時の復旧、処理能力の検証方法、作業者教育、改善支援の範囲
メーカーの提案を受ける際は、設備構成の根拠も確認します。また、処理能力を算出した条件や、追加費用が発生する範囲についても明確にしておきます。
実際の出荷条件による検証
メーカーが提示する最大処理能力は、特定の条件で算出されている場合があります。そのため、カタログ値だけで導入後の出庫量を判断することは適切ではありません。
実際の受注データを使用し、通常時とピーク時の処理能力を確認します。さらに、補充作業や設備停止なども考慮します。
特に、出荷波動が大きい倉庫では、ピーク時の処理能力が重要です。一方、通常時の設備稼働率が低すぎると、投資効率が悪化する可能性があります。
そのため、複数の物量条件でシミュレーションを行い、設備構成を検討することが望まれます。
自社の物流業務に適した方式の選定
GTPを選定する際は、ロボットの仕様や価格だけで判断しないことが必要です。保管方式、出庫処理能力、必要人員、運用費用を含めた比較を行います。
また、すべてのピッキング業務をGTPへ移行する必要はありません。商品の特性に応じて、固定棚や作業支援AMRを併用する方法もあります。
物流倉庫の自動化では、まず現状の作業負荷や出荷能力を把握します。そのうえで改善対象を明確にし、各方式を比較します。これにより、導入効果と投資対効果を判断しやすくなります。
GTP(棚搬送ロボット)に関するよくある質問
Q1. GTPはどのような物流倉庫に適していますか?
GTPは、多品種・小口出荷が多く、ピッキング時の歩行距離が長い倉庫に適しています。特に、EC物流や日用品、電子部品、補修部品などの物流業務で導入効果が期待できます。
一方、大型商品や重量物を取り扱う場合は、棚の積載重量や商品の取り出しやすさが制約となります。また、少品種大量出荷では、固定棚やコンベヤなどの方式が適している場合もあります。
Q2. GTPの導入費用はどのくらいですか?
GTPの導入費用は、ロボット台数や移動棚の数量、作業ステーションの構成によって異なります。さらに、既存WMSとのシステム連携や建屋工事などの費用が発生する場合もあります。
導入形態には、設備を購入する方式と月額利用型のRaaSなどがあります。費用を比較する際は、初期投資だけでなく、保守費用や設備更新費用を含めた総保有コスト(TCO)を確認する必要があります。
Q3. GTPは既存の物流倉庫にも導入できますか?
GTPは、新設倉庫だけでなく既存倉庫にも導入できる場合があります。ただし、ロボットの走行に適した床面や、移動棚・作業ステーションを設置するスペースが必要です。
導入前には、床の耐荷重や平坦性、搬送経路、充電設備などを確認します。また、既存の商品棚を専用棚へ変更する場合は、レイアウト変更や在庫移行も必要になります。既存WMSとの連携可否についても確認が必要です。
Q4. GTPとAMR・自動倉庫はどのように使い分けますか?
棚搬送型GTPは、商品棚を作業者のもとへ運ぶ方式です。一方、作業支援AMRは既存棚を活用しながら、商品の搬送やピッキング作業を支援します。AutoStoreなどのコンテナ搬送型自動倉庫は、専用容器を用いた高密度保管に適しています。
それぞれ保管方法や必要設備が異なるため、SKU数や商品サイズ、出庫量、建屋条件などをもとに比較します。既存設備の活用を重視するか、歩行時間の削減や保管密度を優先するかによっても、適した方式は変わります。
Q5. GTPに必要なロボット台数はどのように決まりますか?
必要なロボット台数は、出庫行数や棚の搬送距離、1回の搬送で処理できる出庫行数などによって変わります。また、作業ステーションの処理能力や充電時間、走行経路の混雑も考慮する必要があります。
台数を算出する際は、通常時だけでなく繁忙期の出荷量も確認します。そのうえで、実際の受注データを使用したシミュレーションを行い、必要な処理能力を確保できるか検証します。
Q6. GTPの投資回収期間はどのくらいですか?
GTPの投資回収期間は、初期投資額や削減できる作業工数、年間稼働日数などによって異なります。人件費の削減だけでなく、残業時間の短縮や増員回避なども投資対効果の評価対象になります。
ただし、ピッキングの生産性が向上しても、同じ割合で人件費を削減できるとは限りません。そのため、実際に削減・回避できるコストを算出し、保守費用などを差し引いた年間効果から投資回収期間を試算する必要があります。
iCOM技研による導入サポート|パレタイザー導入の「壁」を取り除く

協働ロボットの導入に不安がある方でも、iCOM技研による以下のサポート体制で安心です。
- 使用目的に合ったモデル選定のコンサルティング
- 導入前の実機デモ・テストで効果を可視化
- ロボット操作教育、安全指導まで含めた現場立ち上げ支援
- ロボットシステム全体の提案(ハンドツール選定)
弊社では協働ロボットを中心とした様々なメーカーを取り扱っております。また、最適なロボット選定からシステム開発・立ち上げまで一貫してご支援可能です。
パレタイジングに関するお問い合わせ・相談お待ちしております。
「自社にも自動化を」とお考えの方は、ぜひお気軽にご相談ください。