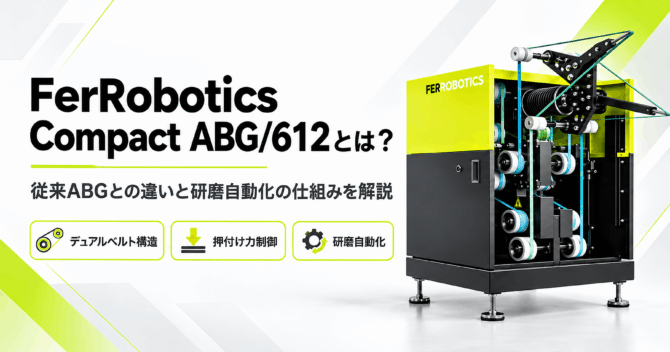
FerRoboticsは2026年9月に公開した製品カタログで、新型アクティブベルトグラインダー「Compact ABG/612」を紹介しました。同年にチェコで開催された国際産業見本市「MSV Brno 2026」で実機が展示されました。
従来のFerRobotics ABGと同様に、ロボットがワークを把持して研磨ベルトへ押し当てる方式です。最大200Nの押付け力制御に対応し、金属部品の研削やバリ取り、表面仕上げなどの自動化を想定しています。
本記事では、Compact ABG/612のデュアルベルト構造、押付け力制御の仕組み、従来ABGとの違いを解説します。製品仕様やロボット研磨システムへの導入時に確認したいポイントも紹介します。
目次[]
FerRobotics Compact ABG/612とは?
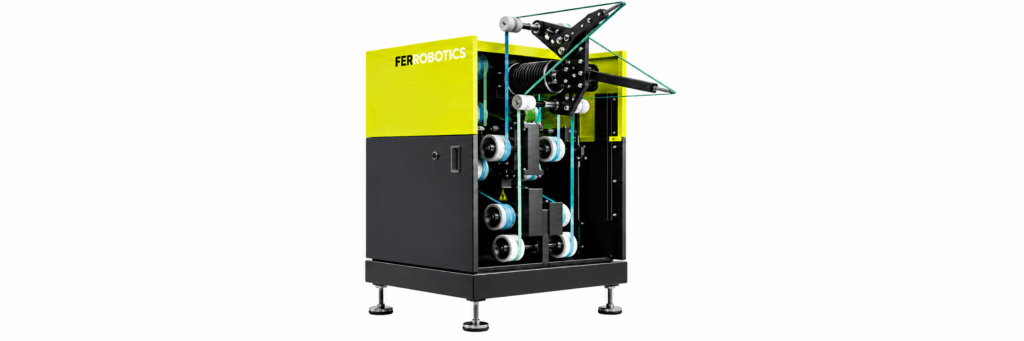
Compact ABG/612は、FerRoboticsが開発したデュアルベルト方式のアクティブベルトグラインダーです。
FerRoboticsは、オーストリアのロボット周辺機器メーカーです。独自のActive Compliant Technology(ACT)を活用し、研磨や研削、バリ取りなどの自動化に対応する製品を展開しています。
Compact ABG/612は、同社のABG(Active Belt Grinder)シリーズに属する新型モデルです。従来機の押付け力制御技術を引き継ぎながら、2本の研磨ベルトを搭載しています。
通常のABG/01と比べて装置が小型化されており、複数工程を1台に集約できる点が特徴です。
ロボットがワークを把持するPart-to-Tool方式

Compact ABG/612は、床面に設置した研磨装置へ、ロボットがワークを運ぶ方式で使用します。この方式をPart-to-Toolと呼びます。
ロボット研磨には、ロボット先端にグラインダーやサンダーを取り付ける方法もあります。この場合、ワークを固定し、ロボットが工具を移動させます。
一方、Part-to-Tool方式では研磨装置側を固定します。ロボットがワークの位置や姿勢を変え、研磨ベルトへ接触させる構成です。
ロボットはワークの移動と姿勢変更を担当します。研磨装置側では、ベルトの駆動と押付け力の調整を行います。この方式は、ロボットで把持できる小型・中型部品の表面仕上げに適しています。
FerRoboticsと一般的なベルトグラインダーとの違い
通常の固定式ベルトグラインダーでは、ワークの寸法差によって押付け力が変化します。例えば、ワークの厚みがわずかに異なる場合です。ロボットが同じ位置へ移動しても、研磨ベルトとの接触状態は変わります。
押付け力が強すぎれば、必要以上に材料を削るおそれがあります。反対に、弱すぎると十分な研削量を得られません。
Compact ABG/612は、こうした接触力の変化に対応する機構を備えています。ワークの形状や寸法にばらつきがあっても、設定した押付け力を維持するように調整します。
デュアルベルト構造で粗研磨から仕上げ研磨まで対応
Compact ABG/612の大きな特徴は、1台に2本の研磨ベルトを搭載していることです。
金属部品の表面仕上げでは、粗研磨と仕上げ研磨を分けることがあります。最初に粗い砥粒でバリや加工痕を除去し、その後、細かい砥粒で表面を整える工程です。
単一ベルト式では、工程の途中でベルトを交換する必要があります。交換を避けるには、別の研磨装置を用意する方法もあります。
Compact ABG/612は、こうした複数工程を1台に集約するための構造を採用しています。
2本の研磨ベルトを加工内容に応じて使い分ける
デュアルベルト構造では、加工目的に合わせて異なる研磨材を使用できます。例えば、1本目に粗研磨用ベルト、2本目に仕上げ研磨用ベルトを取り付ける構成です。
ロボットは最初のベルトで不要な部分を除去します。その後、もう一方のベルトへ移動し、表面を仕上げます。これにより、途中でベルトを掛け替える必要がありません。
ただし、2本のベルトを同時に駆動できるかは未確認です。ベルト速度をそれぞれ独立して設定できるかも、メーカーへの確認が必要です。
ベルト交換作業と設備構成を簡素化
デュアルベルトの利点は、加工工程を切り替える際の段取りを減らせることです。
単一ベルト式で粗研磨と仕上げ研磨を行う場合、ベルト交換のために加工を中断します。別々のグラインダーを使用すれば交換作業は不要ですが、2台分の設置スペースが必要になります。
Compact ABG/612では、2本のベルトを1台にまとめています。そのため、複数の研磨工程を集約した設備構成を検討できます。
なお、交換が不要になるのは加工工程を切り替える際のベルト交換です。研磨材が摩耗した場合には、通常の消耗品交換が必要になります。
また、工程の集約によってサイクルタイムが必ず短縮されるとは限りません。加工時間は、研削量やロボットの動作経路などによって変わります。
最大6,000mmの長尺ベルトを採用する理由
Compact ABG/612は、各研磨ベルトに最大6,000mmの長尺ベルトを使用できる構造です。
研磨ベルトは、加工を繰り返すことで砥粒が摩耗します。摩耗が進むと研削能力が低下し、交換が必要になります。長尺ベルトは、研磨材の使用面積を広く確保するための設計です。
長尺ベルトによって研磨材の摩耗を分散
ベルト長6,000mmとは、ワークに接触する部分が6mあるという意味ではありません。研磨ベルトは、複数のローラーを経由して循環します。6,000mmはベルト全体の長さです。
ベルト幅が同じであれば、全長が長いほど研磨材の総面積も増えます。ベルトが循環することで、接触部分の砥粒が順番に入れ替わります。同じ加工条件なら、短いベルトより摩耗を分散しやすくなります。
FerRoboticsは、長尺ベルトによる研磨材寿命の延長を特徴として紹介しています。
ベルト交換頻度とランニングコストの関係
研磨ベルトの交換では、消耗品費用だけでなく作業時間も発生します。自動運転中の研磨設備では、交換作業による設備停止も必要です。
長尺ベルトによって交換頻度を減らせれば、停止時間や消耗品管理の負担を減らせます。
ただし、ベルト寿命は長さだけで決まるものではありません。ワーク材質、研磨材、押付け力、ベルト速度などが影響します。研磨材の目詰まりや発熱も、加工能力を低下させる要因です。
実際の交換周期を判断するには、対象ワークによる加工テストが必要です。
FerRobotics Active Compliant Technologyによる押付け力制御
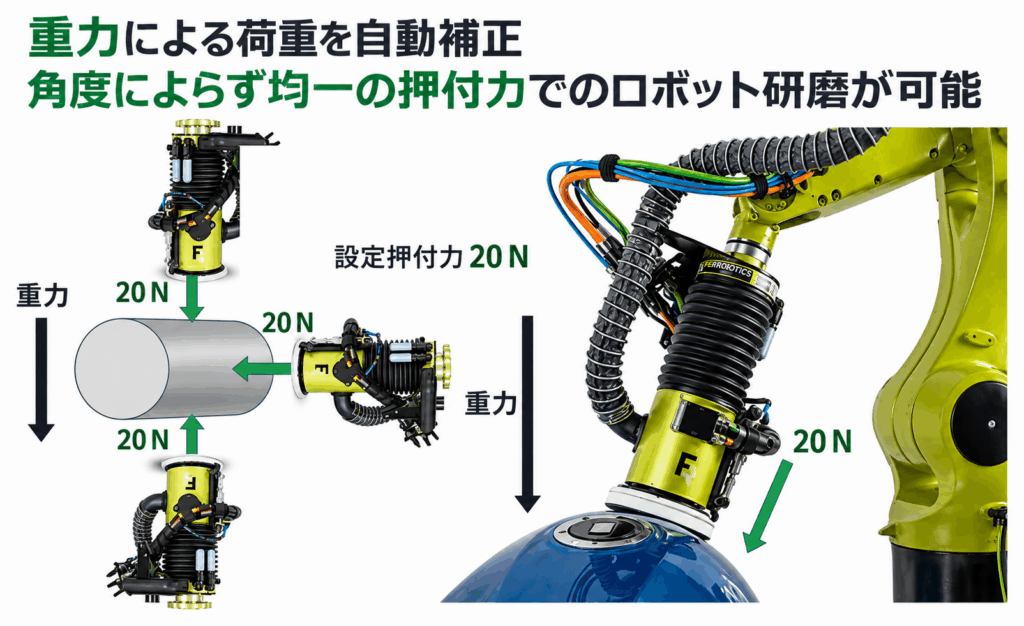
Compact ABG/612には、FerRobotics独自のActive Compliant Technology(ACT)が採用されています。
ACTは、工具とワークの接触力を検出し、アクチュエーターを動かして調整する技術です。研磨では、ワーク表面に適切な押付け力を維持することが重要です。
押付け力が強すぎると、削りすぎや研磨焼けの原因になります。一方、力が不足すると、必要な材料除去量を得られません。
ロボットの位置制御だけでは押付け力が変化する
一般的な産業用ロボットは、設定した位置や軌道に沿って動作します。しかし、研磨対象のワークには寸法公差があります。鋳造部品などでは、表面形状にもばらつきが生じます。
ロボットが同じ軌道を動いていても、接触状態は必ずしも一定になりません。例えば、ワークの一部が想定より突出している場合です。固定式の研磨装置では、その部分に大きな押付け力が発生します。
ACTは、こうした接触力の変化に対応するための技術です。
センサーとアクチュエーターによる能動的な力制御
ACTは、センサーとアクチュエーターを組み合わせた制御方式です。センサーが接触状態を検出し、その情報をもとに可動機構を調整します。
例えば、ワークが研磨ベルトを強く押した場合です。可動機構が変位することで、過大な押付け力を抑えます。反対に、接触力が不足した場合には設定値へ近づくように調整します。
この仕組みにより、寸法ばらつきや曲面形状への追従が可能になります。
ABGシリーズでは、ベルト張力と押付け力の機構を機械的に分離する設計も紹介されています。ただし、Compact ABG/612の内部構造の詳細は、個別の技術資料で確認が必要です。
最大200Nの押付け力と35.5mmのストローク
Compact ABG/612の押付け力制御範囲は、10~200Nです。
必要な押付け力は、ワーク材質や加工目的によって異なります。軽い表面仕上げとバリ取りでは、適切な条件も変わります。Compact ABG/612では、工程に合わせて押付け力を設定します。
また、ストロークは35.5mmです。ストロークとは、押付け力を調整する可動機構の移動量です。この機構が変位することで、接触位置の変化に対応します。
ただし、35.5mmがそのまま補正可能な寸法誤差になるわけではありません。実際の補正範囲は、加工位置や装置の使用条件によって異なります。
押付け力制御だけで研磨品質は決まらない
ACTは、研磨加工の安定化に役立つ機能です。しかし、押付け力が一定でも、削り量や表面粗さが必ず一定になるわけではありません。
例えば、研磨ベルトが摩耗すると、同じ押付け力でも研削量が変わります。ロボットの送り速度や接触時間も、加工結果に影響します。
そのため、押付け力とその他の加工条件を組み合わせる必要があります。
FerRobotics Compact ABG/612の主要仕様
FerRoboticsの2026年9月版製品カタログをもとに、主要仕様を整理しました。
| 項目 | Compact ABG/612 |
|---|---|
| メーカー | FerRobotics |
| 型式 | ABG/612(Compact) |
| 製品分類 | Active Belt Grinder |
| 研磨ベルト本数 | 2本 |
| 研磨ベルト長 | 各最大6,000mm |
| 押付け力 | 10~200N |
| ストローク | 35.5mm |
| 外形寸法 | 600×670×1,040mm |
| 本体重量 | 約160kg |
| 主な機能 | 押付け力制御、公差補正、接触力監視 |
※押付け力、ストローク、外形寸法、重量は公式カタログに基づきます。ベルト本数と最大長は、新製品紹介情報に基づきます。
電源、圧縮エア、通信インターフェースなども設備設計では重要です。採用時には、ABG/612に適用される詳細仕様を確認する必要があります。
FerRobotics ABG/01とCompact ABG/612の違い
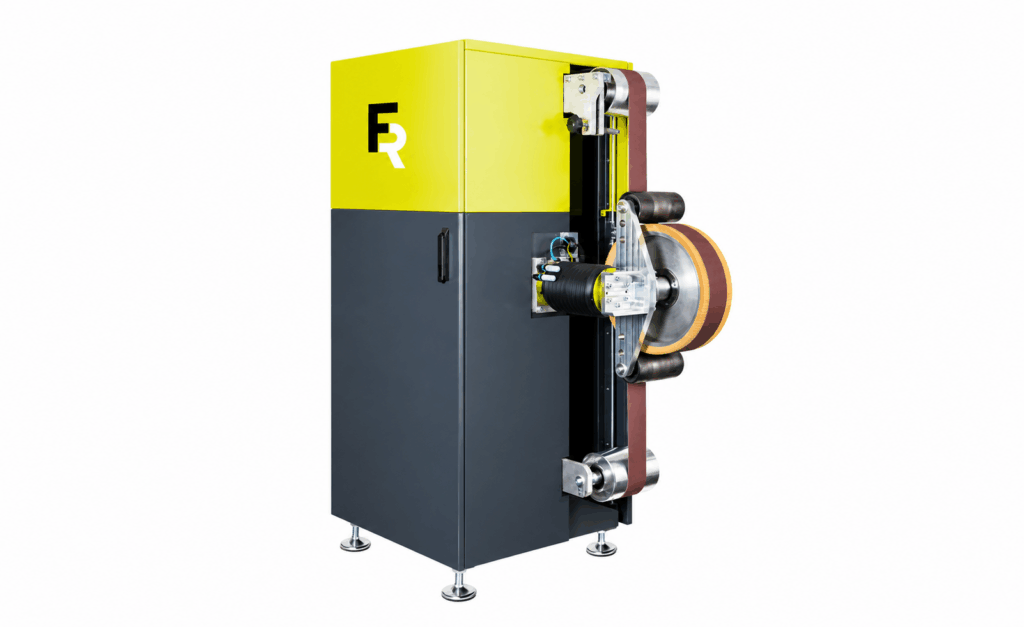
FerRoboticsの通常モデル「ABG/01」とCompact ABG/612は、いずれもPart-to-Tool方式のアクティブベルトグラインダーです。
両機種ともActive Compliant Technologyを採用しています。ワークの形状や寸法ばらつきに追従し、押付け力を調整できる点は共通です。
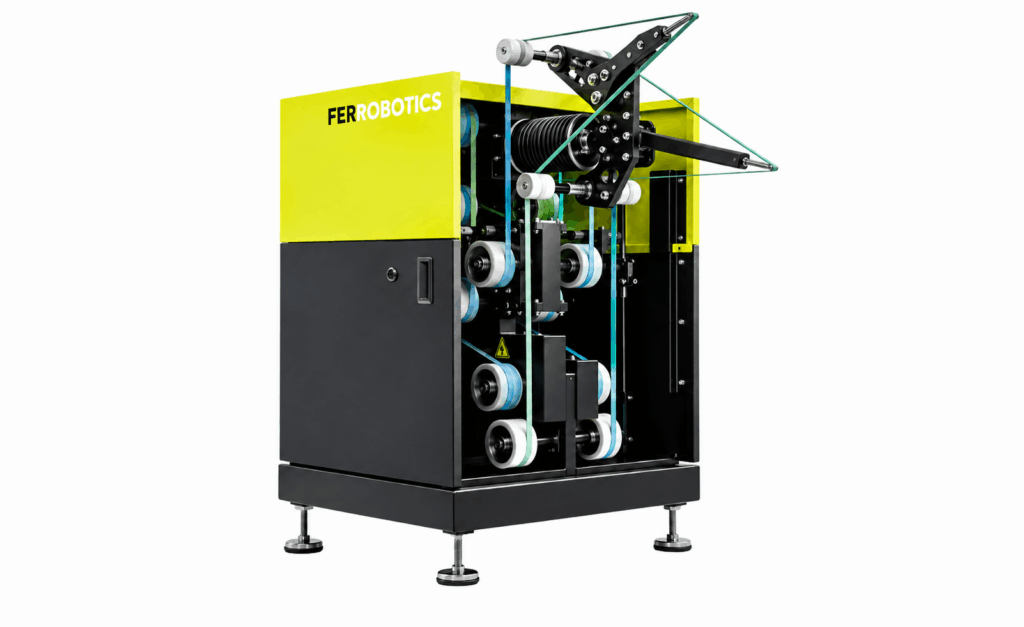
一方、Compact ABG/612はデュアルベルト構造と小型化を重視したモデルです。従来ABG/01と比較すると、研磨工程の構成や装置寸法に違いがあります。
FerRobotics ABG/01とCompact ABG/612の仕様比較
| 比較項目 | 通常ABG(ABG/01) | Compact ABG/612 |
|---|---|---|
| 研磨ベルト構成 | シングルベルト | デュアルベルト |
| 研磨ベルト長 | 4,500mm | 各最大6,000mm |
| 押付け力 | 10~250N(標準) | 10~200N |
| 最大押付け力オプション | 500N/800N | 未確認 |
| ストローク | 48mm | 35.5mm |
| 外形寸法(mm) | 1,170×770×1,760 | 600×670×1,040 |
| 本体重量 | 約450kg | 約160kg |
| 主な構造上の特徴 | 1本の研磨ベルトによる加工 | 2本のベルトによる工程集約 |
※FerRobotics公式製品カタログ(2026年9月版)および公式製品ページに基づきます。仕様は変更される場合があります。
デュアルベルト構造と加工工程の違い
通常ABG/01は、1本の研磨ベルトを使用する装置です。粗研磨と仕上げ研磨で異なる砥粒を使用する場合、ベルト交換または別設備への移動が必要になります。
Compact ABG/612は、2本の研磨ベルトを搭載しています。粗研磨用と仕上げ研磨用のベルトを使い分ければ、途中のベルト交換を省いた工程を構成できます。
そのため、複数の研磨工程を連続して実施したい場合には、Compact ABG/612の構造が利点になります。
一方、同じ研磨材で加工が完結する場合、デュアルベルト構造が必須とは限りません。必要な加工工程に合わせた選定が重要です。
装置サイズと設置スペースの違い
通常ABG/01の外形寸法は、1,170×770×1,760mmです。一方、Compact ABG/612は600×670×1,040mmとなっています。
床面への設置面積を外形寸法から計算すると、ABG/01は約0.90m²、Compact ABG/612は約0.40m²です。本体の設置面積は約55%小さくなります。
本体重量も約450kgから約160kgに減少しています。重量差は約290kgで、従来機と比べて約64%の軽量化です。
ただし、これらは本体の外形寸法と重量による比較です。実際の設備では、ロボットの動作範囲や安全対策も考慮する必要があります。集じん設備やベルト交換スペースも含めてレイアウトを検討します。
押付け力と研削能力の違い
通常ABG/01の押付け力は、標準仕様で10~250Nです。最大500Nまたは800Nのオプションも用意されています。
一方、Compact ABG/612の押付け力は10~200Nです。標準仕様同士で比較すると、最大押付け力はABG/01の方が大きくなっています。
押付け力の違いは、加工条件を選定するうえで重要です。ただし、最大押付け力だけで研削能力が決まるわけではありません。
研磨材の種類、ベルト速度、ワーク材質などによっても除去量は変化します。
どちらのABGを選ぶべきか?
Compact ABG/612は、小型で繊細なワークの仕上げを想定したモデルです。重工業の製造現場でも、ロボットで把持可能な金属部品のバリ取りや表面仕上げへの適用が考えられます。
一方、大型溶接ビードの除去など、高い研削能力が必要な工程では別モデルも比較対象になります。FerRoboticsは、ABG/651やABG/652を重研削向けの製品として紹介しています。
実際の選定では、押付け力だけでなく、研磨材、除去量、加工時間などの条件を確認する必要があります。
FerRobotics Compact ABG/612が想定する研磨・バリ取り用途
Compact ABG/612は、研削、サンディング、バリ取り、ポリッシングなどの表面仕上げを対象としています。特に、ロボットで把持できる部品を複数工程で研磨する場合に、デュアルベルト構造を活用できます。
鋳造部品・金属加工部品のバリ取り
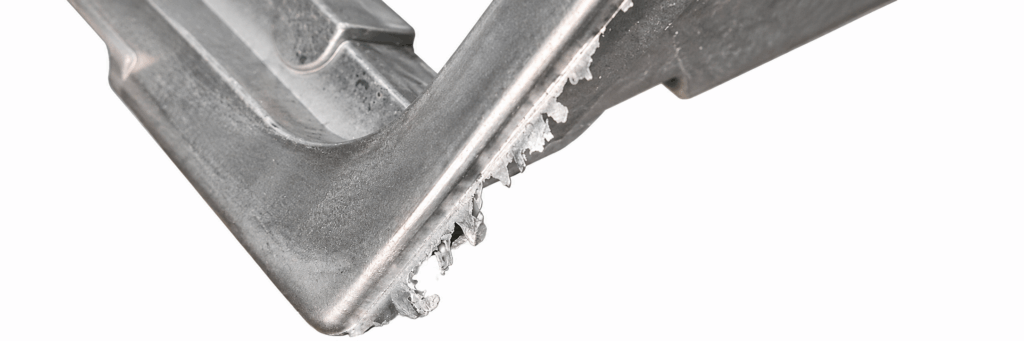
鋳造や切削の加工後には、ワークの端部や表面にバリが残ることがあります。バリ取りでは、大きさや位置に合わせた研磨条件の設定が必要です。
例えば、粗い研磨ベルトで不要な部分を除去します。その後、細かいベルトで表面を仕上げる工程が考えられます。Compact ABG/612は、こうした複数段階の加工を1台で構成できます。
ただし、バリの大きさや硬さによっては、必要な研削力が不足する場合もあります。対象ワークを使用した事前検証が重要です。
曲面・複雑形状ワークの表面仕上げ
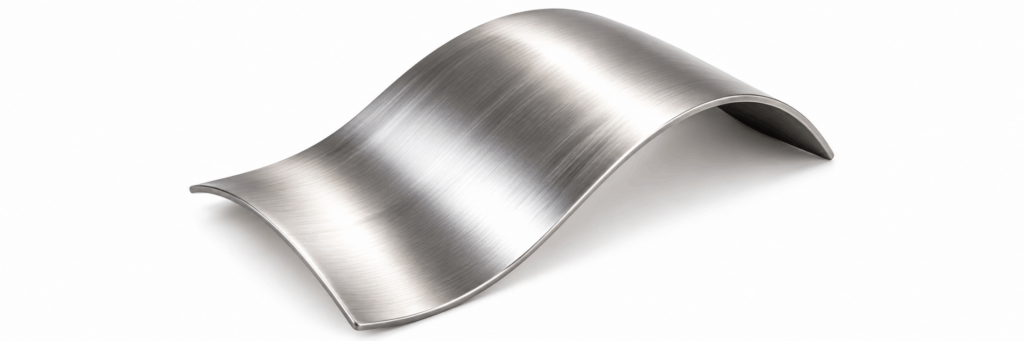
曲面を持つワークでは、加工位置によって接触角度が変わります。ロボットがワークの姿勢を変えると、研磨ベルトとの接触状態も変化します。
Compact ABG/612は、ACTによって押付け力を調整します。そのため、こうした形状変化に対応しやすい構造です。
FerRoboticsは、新製品の対象例として継手や医療用インプラント、自動車用小型鋳造部品を挙げています。ただし、具体的な加工精度や適用条件は、ワークごとに確認が必要です。
溶接部の仕上げ研磨
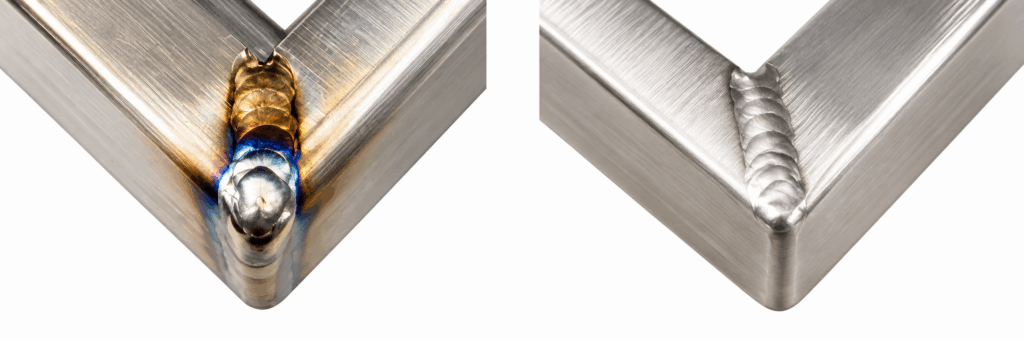
溶接部の仕上げも、ベルト研磨を検討する用途の一つです。ただし、溶接部の加工では、ビードの大きさや除去量によって必要な研削力が変わります。
重工業で扱う大型溶接構造物には、高い研削能力が必要になる場合があります。一方、ロボットで把持できる小型溶接部品なら、仕上げ工程への適用を検討できます。
溶接用途では、ワークサイズだけでなく、必要な材料除去量を確認することが重要です。
ロボット研磨システムへ導入する際の検討事項
Compact ABG/612を導入する際は、研磨装置だけでなく周辺設備も含めた設計が必要です。
特に、Part-to-Tool方式ではワークの把持方法が重要になります。ロボットの動作範囲や研磨条件も、加工品質に影響します。
ロボットの可搬重量とワーク把持方法
Compact ABG/612では、ロボットがワークを把持して研磨します。そのため、ロボットの可搬重量にはワークとハンドの重量を含めます。
さらに、研磨中には接触力が作用します。ワークの重心位置や、加工時に加わる荷重も考慮する必要があります。把持治具についても、加工中にワークがずれない構造が求められます。
ロボット軌道と研磨条件の設定
研磨品質には、押付け力だけでなく、ベルト速度や送り速度も影響します。例えば、同じ押付け力でも、送り速度を下げると接触時間が長くなります。また、研磨材の粒度や摩耗状態によっても削り量は変化します。
そのため、加工条件は次の項目を組み合わせて検討します。
- ワーク材質・形状と必要な除去量
- 研磨ベルトの種類と粒度
- 押付け力とベルト速度
- ロボットの送り速度と姿勢
- 加工回数と接触時間
デュアルベルトを使用する場合は、粗研磨と仕上げ研磨それぞれの条件を設定します。
PLC・ロボットコントローラーとの通信
研磨システムを自動運転する場合、ロボットと研磨装置の連携が必要です。例えば、ベルトの起動・停止、運転状態の監視、異常発生時の停止処理などです。
FerRoboticsのABGシリーズでは、Ethernet TCP/IPが標準通信として掲載されています。ただし、Compact ABG/612で使用できる通信方式や取得可能なデータ項目は、個別に確認する必要があります。
PLCやロボットコントローラーとの接続方式も、設備構成に合わせて検討します。
FerRobotics 研磨テストで確認するべき項目
装置の仕様だけでは、対象ワークに必要な加工品質を満たせるか判断できません。導入前には、実際のワークを使用した研磨テストが重要です。
バリ取りでは、バリ残りや削りすぎの有無を確認します。表面仕上げでは、表面粗さや研磨痕、外観品質などが評価項目です。
さらに、サイクルタイムや研磨ベルトの摩耗状態も確認します。これにより、生産能力やランニングコストの検討につながります。
iCOM技研による導入サポート|研磨工程の自動化を支援
iCOM技研では、協働ロボット・産業用ロボットを使用した自動化システムをご提案しています。
- 対象ワークに適したロボット・研磨装置の選定
- 研磨テストによる加工方法や仕上がりの検証
- ワーク把持治具や設備レイアウトの設計
- ロボットと周辺機器を組み合わせたシステム構築
- ロボット操作教育、安全対策、現場立ち上げ支援
弊社では、様々なメーカーの協働ロボット・産業用ロボットを取り扱っています。装置選定からシステム開発、立ち上げまで一貫してご支援可能です。
研磨・研削・バリ取り工程の自動化をご検討の方は、ぜひiCOM技研までお問い合わせください。