
近年、製造業では人手不足への対応や品質安定化を目的に、研磨・バリ取りの自動化が進められています。タービンブレードでも、CNC研磨専用機やロボットを用いた仕上げ技術が実用化されています。
一方、翼の根元にあるフィレット部などは、自動化が難しい箇所です。工具が入りにくく、押付力や材料除去量の調整が求められます。手作業が残る工程は、品質のばらつきや作業負担に加え、今後の増産対応にも影響する可能性があります。
本記事では、タービンブレードの研磨・バリ取りにおける課題と自動化方法を解説します。さらに、工作機械とロボットの加工性能や設備構成を比較します。協働ロボットについては、ACF-KとABGを用いた2つの研磨方式を紹介します。
目次[]
タービンブレードの研磨・バリ取りにおける現状と課題
タービンブレードの仕上げ工程には、形状や加工箇所によって異なる課題があります。ここでは手作業が残る理由と、生産現場に生じるリスクを整理します。
フィレット部に手仕上げが残る理由
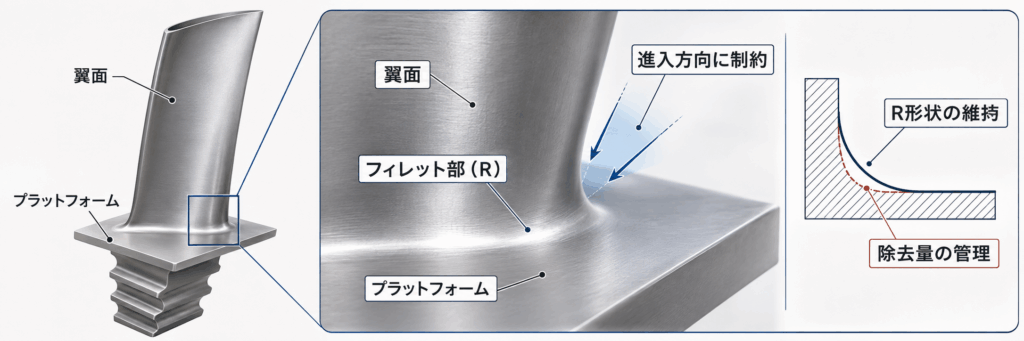
タービンブレードは、鋳造や鍛造、切削などを経て製作されます。加工後には、必要に応じてバリ除去や加工痕の修正、表面仕上げを行います。中でも翼面とプラットフォームをつなぐフィレット部は、加工条件の設定が難しい箇所です。
フィレット部は周辺の面との距離が近く、工具を当てる方向が制限されます。工具先端が届いても、本体や保持機構が干渉する場合があります。また、過剰な研磨は設計されたR形状を変えてしまいます。
そのため、工具姿勢や接触位置、材料除去量を細かく管理する必要があります。製品や加工設備によっては、小径砥石やベルトサンダーによる手仕上げが残っています。
作業環境と品質に関するリスク
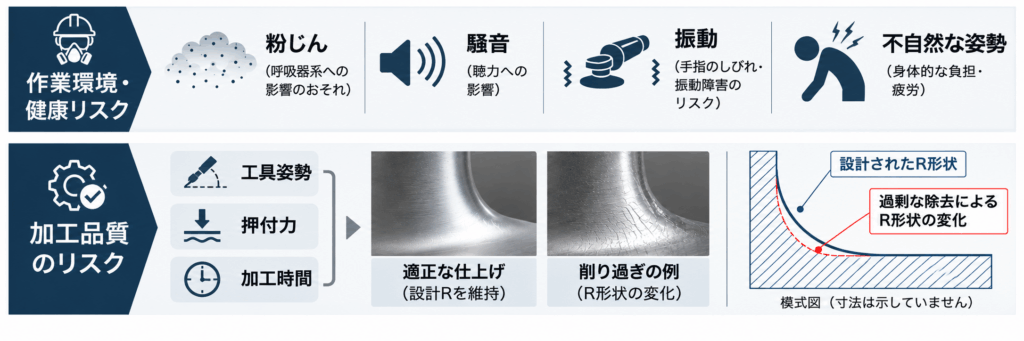
手作業の研磨は、作業者の健康や加工品質に影響する可能性があります。それぞれのリスクを確認します。
粉じん・振動・騒音による健康リスク
手作業の研磨では、金属粉じんや騒音、工具の振動が発生します。粉じんの種類やばく露状況によっては、呼吸器系の健康障害につながるおそれがあります。また、振動工具の長時間使用は、手指のしびれや振動障害のリスクを高めます。
特にフィレット部では、工具の角度を細かく調整する必要があります。そのため、無理な作業姿勢が続きやすく、身体的な負担や疲労による操作ミスにも注意が必要です。
加工品質のばらつきと不良リスク
手作業では、作業者によって工具姿勢や押付力、加工時間が異なります。その結果、研磨不足による手直しや、削り過ぎによる寸法・形状不良が発生する可能性があります。
特にフィレット部では、設計されたR形状の維持が重要です。過剰な材料除去によって形状公差を外れると、再加工では修正できない場合もあります。最終仕上げで不適合が発生すれば、前工程までに投入した加工費も損失につながります。
研磨工程の自動化は、作業者が工具を直接扱う時間を減らす手段となります。また、加工条件を数値管理することで、品質の再現性向上も期待できます。
熟練者不足とサプライチェーンへの影響
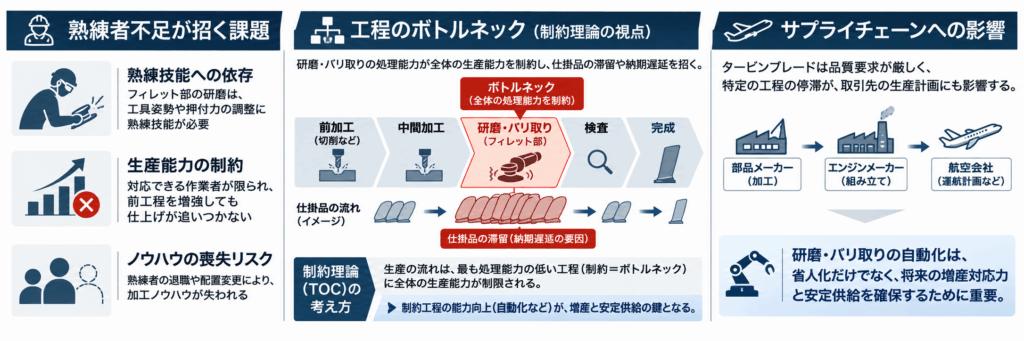
研磨・バリ取り工程の熟練者不足は、工場内の生産能力だけでなく、部品供給の安定性にも関わります。
熟練者への依存による生産能力の制約
フィレット部の研磨は、工具姿勢や押付力の調整に熟練技能が求められる工程です。対応できる作業者が限られると、前工程の加工能力を増強しても仕上げが追いつきません。その結果、仕掛品の滞留や納期遅延を招き、増産時のボトルネックになるおそれがあります。
さらに、熟練者の退職や配置変更によって、加工ノウハウが失われるリスクもあります。こうした課題への対応には、加工条件の標準化や技能継承に加え、自動化による作業負担の軽減が重要です。
サプライチェーンへの影響
タービンブレードは品質要求が厳しく、製品によっては供給先の変更にも時間を要します。そのため、特定の製造工程が停滞すると、取引先の生産計画にも影響が及ぶ可能性があります。
Roland Bergerの2026年調査では、欧州の航空宇宙関連企業95社を対象に調査を実施しました。その結果、56%が増産に必要な人員不足を挙げています。また、37%が生産設備の能力不足を課題としています。
この調査は、研磨工程に限定したものではありません。しかし、業界全体で生産能力の確保が課題となっていることが分かります。
研磨・バリ取りの自動化は、省人化だけでなく、将来の増産対応力と安定供給を確保するための取り組みとしても重要です。
タービンブレードの自動化に使用される加工設備
タービンブレードの加工方法は、5軸加工機だけではありません。切削・研削と表面仕上げの役割を分けて、主な設備を紹介します。
5軸加工機とCNC研削機
5軸マシニングセンタは、翼面などの複雑な形状を高精度に切削します。例えば、StarragのLXシリーズは、タービンブレード向けの5軸加工機です。一方、翼根形状の精密加工には、CNC研削機も用いられています。
これらの工作機械は剛性が高く、寸法精度や除去量が重視される加工に適しています。ただし、5軸マシニングセンタは主に切削を行う設備です。研磨まで対応できるかは、機械仕様や工具構成によって変わります。
CNCベルト研磨専用機
表面仕上げには、多軸CNCベルト研磨専用機も使用されています。例えば、IMM MaschinenbauのSPE 6 CNCは、タービンブレード向けの研磨機です。
同機は6軸の補間制御と、押付圧力を調整する機構を備えています。研磨ベルトの姿勢と接触状態を管理し、翼面などの仕上げを行います。5軸加工機と異なり、研磨工程そのものに特化した設備です。
産業用ロボットによる研磨
産業用ロボットを使ったタービンブレード研磨も実用化されています。例えば、AV&R Aerospaceは、翼面やプラットフォームなどの研磨装置を展開しています。フィレットR部も対象に含まれます。
同社は、加工経路の制御に加えて、材料除去量や検査結果のフィードバックを活用しています。ただし、産業用ロボットの実績が協働ロボットにもそのまま当てはまるわけではありません。必要な加工力や精度に応じて検証が必要です。
工作機械とロボットによるタービンブレード研磨の違い
設備選定では、加工性能だけでなく、ワークサイズや周辺機器の選択自由度も重要です。特に大型ワークや多品種生産では、設備構成の違いが導入判断に影響します。
加工性能と設備構成の比較
| 比較項目 | 5軸加工機・CNC研削機 | CNC研磨専用機 | 産業用・協働ロボット |
|---|---|---|---|
| 主な役割 | 高精度な切削・研削 | 翼面・エッジの研磨 | 曲面研磨・部分バリ取り |
| 加工剛性 | 高い | 研磨用の専用構造 | 工作機械より低い傾向 |
| 加工精度 | 寸法・形状精度を管理しやすい | 接触圧や材料除去量を管理 | 力制御や位置補正が重要 |
| ワークサイズ | テーブル・ストロークに制約 | 機械の対応寸法に制約 | リーチ・可搬重量に制約 |
| 狭部へのアクセス | 主軸やホルダーに制約 | 研磨ヘッド形状に依存 | 工具姿勢や配置を変更しやすい |
| 周辺機器 | 機械仕様に応じた構成 | 専用の研磨・測定機構 | センサや工具を柔軟に組み合わせやすい |
| 品種切替 | CAM・工具・治具の変更 | NC・治具の変更 | プログラム・工具・治具の変更 |
※加工性能は機種や工具構成によって異なります。産業用ロボットと協働ロボットも、同じ加工能力ではありません。
ワークサイズへの対応と加工範囲の自由度
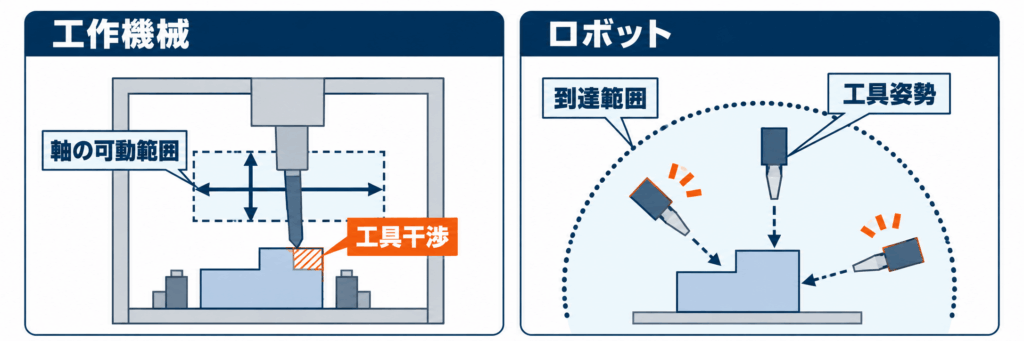
工作機械では、テーブルサイズや各軸のストロークによって加工範囲が決まります。そのため、大型のタービンブレードでは、ワーク寸法に対応した設備が必要です。
一方、ロボットはワークを固定した状態で、研磨工具を移動させる構成を選べます。また、走行軸やポジショナを組み合わせることで、加工範囲の拡張も可能です。
ただし、ロボットにもリーチや可搬重量、加工反力による制約があります。ワークサイズだけでなく、必要な加工精度と工具アクセスを含めた選定が重要です。
カメラ・3Dスキャナーなど周辺機器の選択自由度
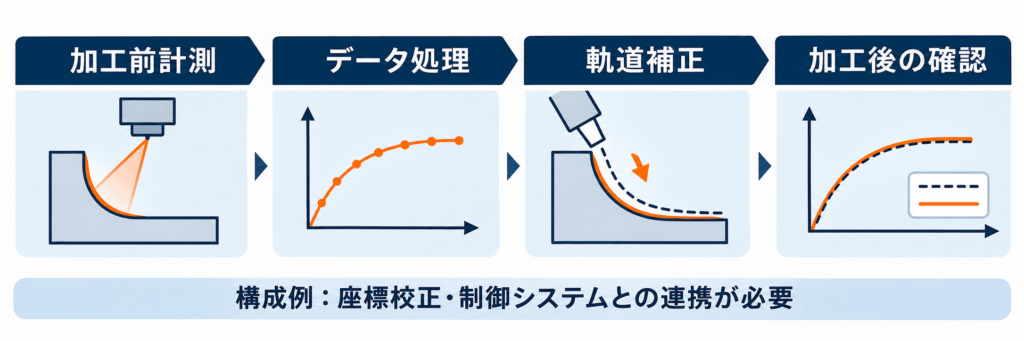
ロボット研磨では、加工対象や要求精度に合わせて測定機器を選定できます。例えば、キーエンスのLJ-X8000シリーズや、LMI TechnologiesのGocatorシリーズなどが候補となります。
これらのレーザープロファイルセンサは、ワークの位置補正や断面形状の測定に利用できます。また、カメラや3Dスキャナーを組み合わせ、研磨前後の形状比較を行う構成も検討できます。
特にフィレット部では、加工前の形状と研磨後のR形状を確認することが重要です。例えば、加工前にワーク位置を測定し、その結果をロボットの軌道補正に利用する方法が考えられます。
また、測定範囲や必要な分解能は、ワークサイズや検査対象によって異なります。大型ブレードの全体形状を測定する場合と、フィレット部を詳細に測定する場合では、適したセンサ構成が変わります。
要求精度や測定範囲に合わせて、センサや周辺機器を組み合わせやすいことは、ロボットシステムの強みです。
ただし、工作機械にも測定機器を組み込むことは可能です。また、センサを搭載するだけで加工精度が向上するわけではありません。測定データを軌道補正に利用するには、座標校正や制御システムとの連携が必要です。
さらに、フィレット部では周辺形状による死角にも注意が必要です。測定方式や設置角度によっては、必要な部分の形状データを取得できない場合があります。
多品種対応と設備変更の柔軟性
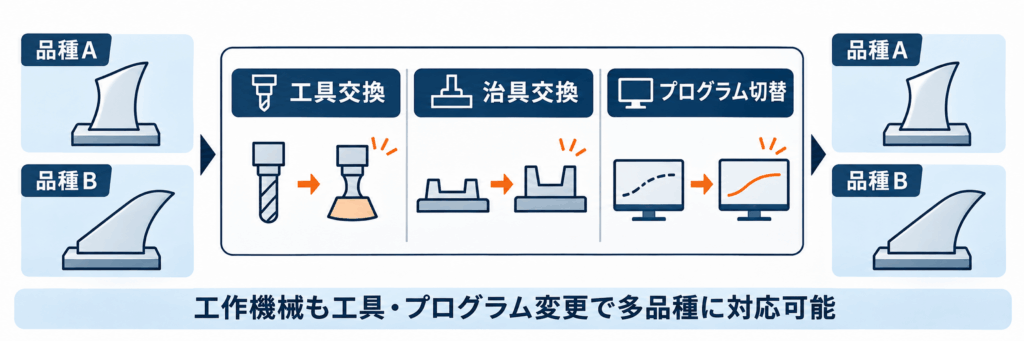
ロボットは、加工対象に応じて工具や治具、周辺機器を変更できます。プログラムの切替によって、異なるブレード形状へ対応する構成も検討できます。
また、研磨工具の変更や力制御機構の追加など、後から設備を拡張しやすい点も特徴です。一方、工作機械でも工具交換やCAMプログラムの変更により、品種切替が可能です。
そのため、ロボットの方が必ず段取り時間を短縮できるわけではありません。多品種少量生産では、加工時間に加えて治具交換や条件調整の工数も比較する必要があります。
協働ロボットによるタービンブレード研磨の2つの方式
協働ロボットでは、工具とワークのどちらを保持するかで設備構成が変わります。ここではFerRoboticsのACF-KとABGを例に、それぞれの制御方法を整理します。
Tool-to-Part方式|ACF-Kで研磨工具の押付力を制御
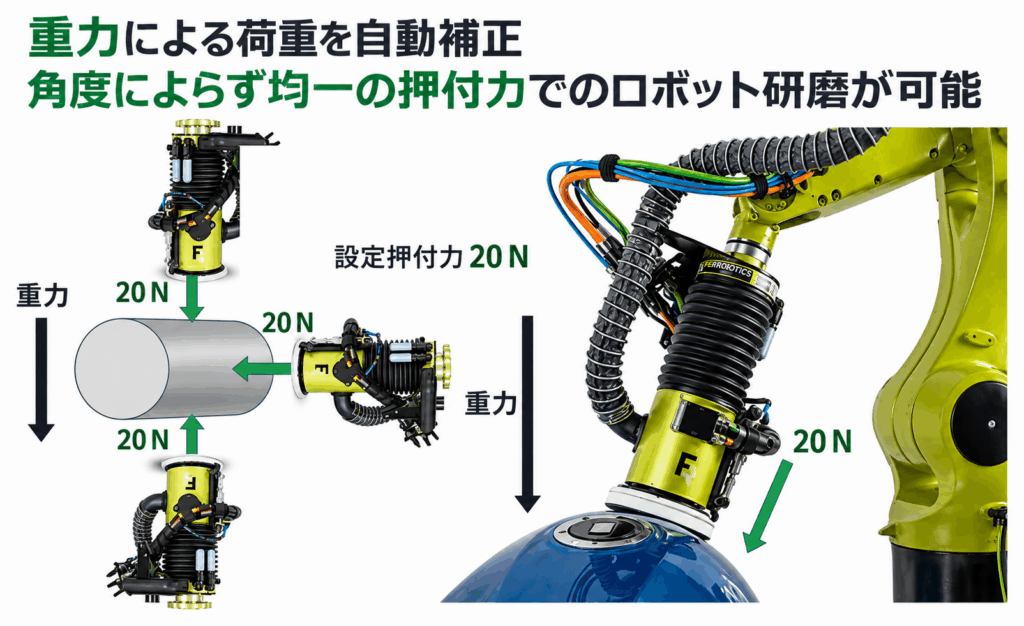
Tool-to-Part方式は、ブレードを固定し、ロボットが研磨工具を動かす方法です。工具を加工面に沿って移動させ、翼面やエッジ、フィレット部を研磨します。
この方式で押付力を制御する機器の一つが、FerRoboticsのACF-Kです。協働ロボットの先端にACF-Kを取り付け、その先に対応する研磨工具を装着します。
ロボットは工具の位置・姿勢・送りを制御します。一方、ACF-Kは工具とワークの押付力を制御します。
位置制御だけでは、ワークの形状差や固定位置のずれで接触力が変化します。ACF-Kは接触方向の位置を補正し、設定した力への追従を支援します。これにより、ワークの微小な形状差に対応しやすくなります。
ワークを固定するため、大型ブレードの部分研磨にも検討しやすい構成です。また、小径砥石やブラシなど、加工箇所に応じた工具を選べます。ただし、工具とACF-Kの重量はロボットの負荷になります。フィレット部では工具本体や手首の干渉にも注意が必要です。
関連製品 : FerRobotics ACF-K
Part-to-Tool方式|ABGで押付力を制御しワークを動かす

Part-to-Tool方式では、研磨装置を固定し、ロボットがブレードを把持します。ロボットはワークの位置・角度・送りを変え、研磨装置へ接触させます。
代表例が、FerRoboticsのABG(Active Belt Grinder)です。ABGは定置式のベルト研磨装置で、ワークを工具へ押し当てる方式に対応します。
ロボットはワークの姿勢と軌道を制御します。一方、ABGはベルトを駆動し、接触時の押付力を制御します。
ABGは能動的な追従機構を備え、設定した接触力を維持します。そのため、ワークの形状差や位置のずれによる接触変化を抑えられます。また、ロボット先端に研磨モーターを搭載する必要がありません。
一方、ワークと把持治具の重量がロボットの負荷になります。長尺ブレードでは、重心や加工反力によるモーメントにも注意が必要です。また、ABGの標準的なベルト形状でフィレットRを研磨できるとは限りません。
関連製品 : FerRobotics ABG
2つの方式の比較と使い分け
| 比較項目 | Tool-to-Part方式 | Part-to-Tool方式 |
|---|---|---|
| ロボットが保持 | 研磨工具 | ワーク・把持治具 |
| 押付力の制御 | ACF-Kなど | ABGなど |
| ロボットの役割 | 工具の位置・角度・送り | ワークの位置・角度・送り |
| 検討しやすい対象 | 固定した大型ワーク・部分研磨 | 把持可能な小型・中型ワーク |
| 主な制約 | 工具重量・手首干渉 | ワーク重量・把持安定性 |
どちらの方式も、フィレット部への適用には個別の確認が必要です。工具の接触形状や要求品質によって、適した構成は変わります。
フィレット部の研磨品質を安定させる技術
フィレット部では、工具が届くだけでは自動化できません。R形状を維持するための制御と測定について整理します。
工具姿勢と接触位置の管理
フィレット部では、加工位置によって曲率と表面の向きが変化します。そのため、工具を一定の角度で移動させるだけでは接触状態が変わります。周辺の翼面やプラットフォームとの干渉にも注意が必要です。
Tool-to-Part方式では、工具の姿勢を変えて接触位置を調整します。一方、Part-to-Tool方式ではワークの姿勢を変えます。いずれも、工具形状と接触方向を含めた軌道設計が必要です。
また、狭いフィレット部では小径砥石や細幅ベルトなどが候補となります。ただし、工具の直径や幅だけでなく、保持機構の大きさや加工力も考慮する必要があります。
押付力と材料除去量の関係
押付力を一定にしても、削り量が一定になるとは限りません。接触面積が変わると、研磨面に加わる圧力が変化するためです。送り速度やベルト速度、砥粒の摩耗も除去量に影響します。
例えば、フィレットRの曲率が変わると、工具とワークの接触状態も変化します。ACF-KやABGで力を制御しても、削り過ぎを防げるとは限りません。
そのため、押付力・送り速度・工具姿勢・研磨材を一組の加工条件として管理する必要があります。
形状測定と加工条件の補正
フィレット部では、研磨後のR形状や寸法、表面粗さなどを確認します。特に、加工前の形状差や工具摩耗があると、同じ軌道でも結果が変わります。
そこで、レーザープロファイルセンサなどによる形状測定が候補となります。加工前の測定値から軌道を補正する方法や、加工後の結果を条件調整に反映する方法が考えられます。
ただし、レーザープロファイルセンサによる形状測定と、表面粗さの評価は区別する必要があります。要求される検査精度に応じて、三次元測定機や表面粗さ測定機なども選定します。
このように、ロボット研磨では力制御だけでなく、形状測定と加工条件の補正を組み合わせることが重要です。
タービンブレード研磨の自動化を検討するポイント
設備の導入では、加工できることと、生産工程で使えることを分けて評価します。工程分担と実機テスト、安全対策を確認します。
工作機械とロボットの工程分担
高い形状精度や材料除去能力が必要な工程では、工作機械が有力です。一方、部分的な軽負荷研磨やワーク搬送にはロボットを検討できます。両者を組み合わせ、手仕上げの工数を減らす構成も考えられます。
例えば、切削や高負荷の研削は工作機械で行い、最終的な表面仕上げをロボットで担当する方法です。また、CNC研磨専用機へのワーク供給をロボットで自動化する構成も考えられます。
ただし、工程を分割すると、搬送や再固定に時間がかかる場合があります。既存の工作機械で仕上げまで完結できれば、その方が効率的なこともあります。
工作機械の置き換えを前提とせず、工程全体で判断することが重要です。
タービンブレード研磨の加工テストで確認する項目
まず、対象部品の材質・寸法・重量・形状公差を整理します。次に、必要な除去量や研磨範囲、加工時間を明確にします。
代表ワークによる加工テストでは、次の項目を確認します。
- 工具アクセス:加工位置への到達性、周辺部との干渉
- 加工条件:押付力、送り速度、工具姿勢、研磨材
- 仕上がり品質:R形状、寸法、表面粗さ、削り過ぎ
- 再現性:繰り返し加工によるばらつき、工具摩耗の影響
- 生産性:加工時間、段取り替え、工具交換、検査時間
また、測定機器を組み込む場合は、測定範囲や必要精度を確認します。さらに、ロボットとの座標校正やデータ連携も重要です。
設備投資では、機械本体だけでなく、治具・センサ・集じん・保守費も含めて比較します。加工時間だけでなく、検査や手直しを含めた工程全体で評価します。
研磨ロボットの安全対策
協働ロボットでも、研磨作業を無条件で安全柵なしにはできません。回転工具への接触や研磨材の破損、切粉の飛散などの危険があります。また、ワークの脱落や加工中の接触にも注意が必要です。
ISO 10218-2:2025は、ロボットシステム全体の安全設計を対象としています。実際の設備ではリスクアセスメントを行います。その結果に応じて、防護カバーや囲い、集じん装置などを設けます。
また、研磨設備では工具交換や集じん装置の清掃、定期点検などの保守作業も発生します。自動運転時だけでなく、段取りや保守を含めた安全設計が必要です。
タービンブレード研磨の自動化に関するよくある質問
Q1. タービンブレードの研磨には5軸加工機が必要ですか?
必ずしも5軸加工機が必要なわけではありません。CNCベルト研磨専用機や産業用ロボットも使用されています。
5軸加工機は、高精度な切削や形状加工に強みがあります。一方、研磨専用機やロボットは、表面仕上げや部分研磨に適する場合があります。加工目的と要求精度に応じた選定が重要です。
Q2. タービンブレードのフィレット部もロボットで研磨できますか?
産業用ロボットによるフィレットR部の研磨事例はあります。ただし、加工可否は工具アクセスや要求精度によって変わります。
協働ロボットでも、工具姿勢や押付力を制御することで対応できる可能性があります。ただし、研磨後のR形状や品質を満たせるか、実機での検証が必要です。
Q3. ACF-KとABGの違いは何ですか?
ACF-Kは、ロボット先端に取り付ける押付力制御ユニットです。ロボットが研磨工具を動かすTool-to-Part方式で使用できます。
一方、ABGは定置式のベルト研磨装置です。ロボットがワークの位置や角度を制御し、ABG側が研磨ベルトの駆動と押付力を制御します。
Q4. ロボット研磨に3Dスキャナーを組み合わせるメリットは何ですか?
ワークの位置や形状を測定し、研磨条件の調整に利用できる点がメリットです。例えば、キーエンスのLJ-X8000シリーズやLMI TechnologiesのGocatorシリーズなどが候補となります。
ただし、センサの測定精度や測定範囲は機種によって異なります。また、測定データを軌道補正に利用するには、座標校正や制御システムとの連携が必要です。
Q5. 押付力を一定にすれば研磨品質は安定しますか?
押付力制御は接触状態の安定化に有効です。ただし、除去量は接触面積や送り速度、研磨材の摩耗でも変わります。
そのため、押付力だけでなく、工具姿勢や加工軌道も管理する必要があります。さらに、研磨後の形状測定と条件補正を組み合わせることが重要です。
Q6. 工作機械と協働ロボットを併用するメリットは何ですか?
高精度加工は工作機械で行い、軽負荷な仕上げや搬送をロボットに分担できます。また、ロボットでは測定機器や工具を追加し、工程に合わせた設備構成を検討できます。
ただし、工程を分けることで搬送や再固定が増える場合もあります。導入効果は、加工から検査までの総時間で評価する必要があります。
iCOM技研による導入サポート|タービンブレード研磨の自動化導入の「壁」を取り除く

協働ロボットの導入に不安がある方でも、iCOM技研による以下のサポート体制で安心です。
- 使用目的に合ったモデル選定のコンサルティング
- 導入前の実機デモ・テストで効果を可視化
- ロボット操作教育、安全指導まで含めた現場立ち上げ支援
- ロボットシステム全体の提案(ハンドツール選定)
弊社では協働ロボットを中心とした様々なメーカーを取り扱っております。また、最適なロボット選定からシステム開発・立ち上げまで一貫してご支援可能です。
研磨自動化に関するお問い合わせ・相談お待ちしております。
「自社にも自動化を」とお考えの方は、ぜひお気軽にご相談ください。