
金属部品の研磨やバリ取りは、現在も手作業が多く残る工程です。作業者による品質のばらつきや身体的な負担に加え、人手不足への対応も求められています。
こうした課題から、産業用ロボットや協働ロボットによる研磨工程の自動化が検討されています。一方、加工するワークの形状や材質、要求品質によって適した工具は異なります。
本記事では、米国の研磨工具メーカーDynabrade(ダイナブレード)について自動機・ロボット向けの主な製品や特徴、設備への組込み方法、工具選定のポイントを紹介します。
目次[]
Dynabrade(ダイナブレード)とは
Dynabradeは、1969年に設立された米国の産業用研磨工具メーカーです。ニューヨーク州に本社を置き、空圧式サンダーやグラインダー、ベルト研磨工具などを開発・製造しています。
製品は金属加工、自動車、航空宇宙、木工など幅広い分野で使用されています。研磨工具だけでなく、集じん装置や研磨材、関連アクセサリーも展開しているメーカーです。
同社は手持ち式の研磨工具で知られていますが、自動化用途にも製品を展開しています。産業用ロボットの先端に取り付ける専用工具や、取付部品を組み合わせたロボット用キットなどが用意されています。
さらに、2024年にはロボットによる表面仕上げの自動化を専門とするAutobrade(オートブレード)を設立しました。工具の提供に加え、ロボットセルの設計や加工工程の自動化にも事業を広げています。
Dynabradeの主な自動機・ロボット用研磨工具
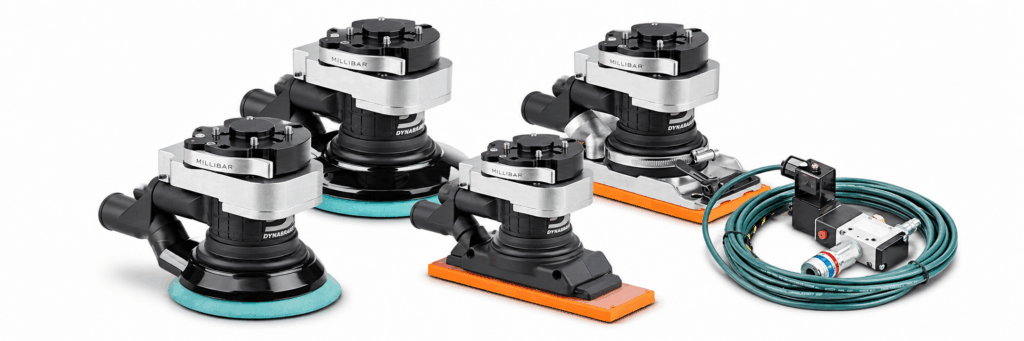
Dynabradeは、産業用ロボットや自動機への組込みに対応した研磨工具を展開しています。パッド式サンダーやベルト研磨工具、グラインダーなど、加工方法の異なる製品が用意されています。
製品によって、使用できる研磨材やモーター出力、加工できる範囲が異なります。ここでは、主なロボット対応製品を用途別に分け、代表型番と主要仕様、設備選定時のポイントを紹介します。
平面・曲面の研磨と表面仕上げ
平面や曲面の表面仕上げには、研磨パッドを使用するサンダーが用いられます。Dynabradeでは、円形パッドのランダムオービタル式に加え、矩形パッドを使用する製品も展開しています。研磨材の動きや接触面積が異なるため、ワークの形状や仕上げ品質に応じた選定が必要です。
Dynorbital Supreme|ランダムオービタルサンダー
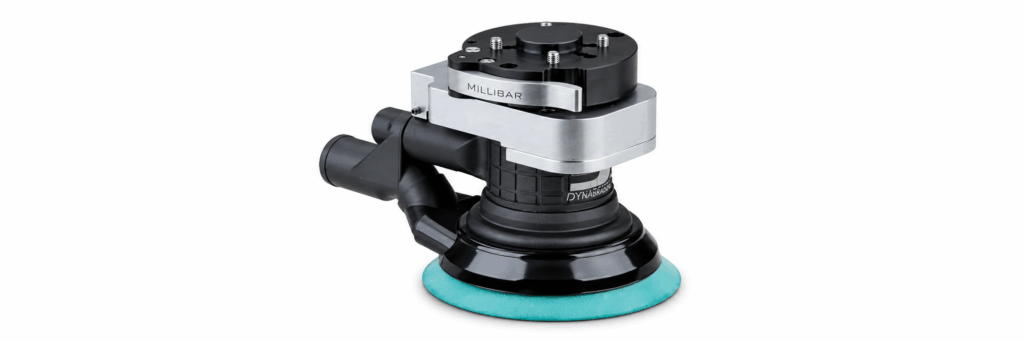
Dynorbital Supreme(ダイノービタル・シュプリーム)は、円形パッドの回転と偏心運動を組み合わせた空圧式サンダーです。研磨材が不規則な軌跡を描くため、一方向に研磨傷が集中することを抑えられます。金属板や塗装面、複合材料などの表面仕上げに使用されます。
ロボット対応モデルでは、偏心軌道径の異なる3機種を選択できます。小さな軌道径は細かな仕上げ、大きな軌道径は研磨量を重視する場合の候補です。また、ロボット用キットには工具交換機構や電磁弁などが含まれ、中央集じんにも対応しています。
| 製品名・型番 | 研磨部仕様 | 動作速度 | モーター出力 | 空気消費量 |
|---|---|---|---|---|
| Dynorbital Supreme 56854BK | パッド径127mm・偏心軌道径2.5mm | 12,000rpm | 0.28hp | 18SCFM |
| Dynorbital Supreme 56819BK | パッド径127mm・偏心軌道径5mm | 12,000rpm | 0.28hp | 18SCFM |
| Dynorbital Supreme 56884BK | パッド径127mm・偏心軌道径9.5mm | 12,000rpm | 0.28hp | 18SCFM |
Dynaline|直線往復動式サンダー
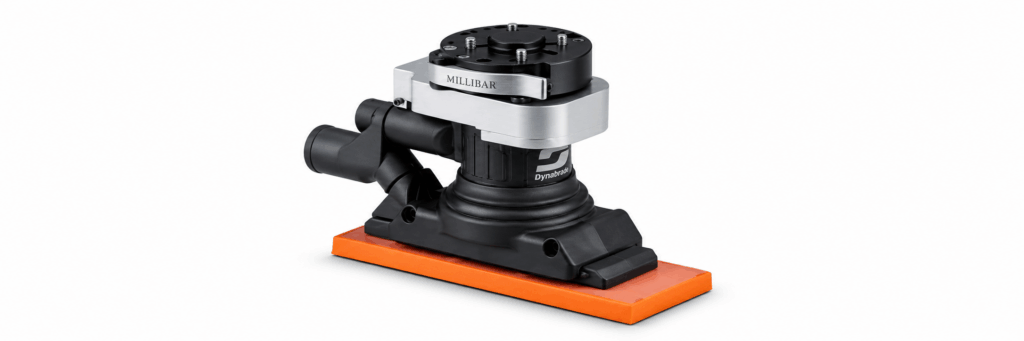
Dynaline(ダイナライン)は、研磨パッドを直線方向に往復させる空圧式サンダーです。回転式とは異なり、一定方向に沿って研磨する構造です。板材や平面部品など、研磨方向を管理したい工程で使用できます。
ロボット対応モデルの57404BKは、矩形パッドを採用しています。中央集じん用の接続口を備えており、外部集じん装置との組合せにも対応しています。
| 製品名・型番 | 研磨部仕様 | 動作速度 | モーター出力 | 空気消費量 |
|---|---|---|---|---|
| Dynaline 57404BK | パッド70×203mm・ストローク9.5mm | 2,400往復/分 | 0.3hp | 21SCFM |
Dynabug|矩形パッド式オービタルサンダー
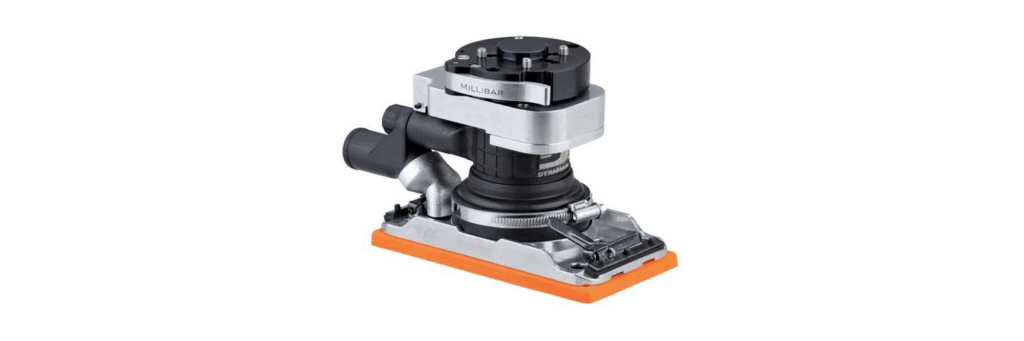
Dynabug(ダイナバグ)は、矩形パッドを偏心運動させて研磨する空圧式サンダーです。Dynalineとは異なり、パッドが小さな円軌道を描きながら動作します。主に板材や平面部品の仕上げに使用されます。
ロボット対応モデルの57814BKは、中央集じん式を採用しています。工具交換機構や電磁弁を含むキットが用意されており、ロボットへの組込みを想定した構成です。
| 製品名・型番 | 研磨部仕様 | 動作速度 | モーター出力 | 空気消費量 |
|---|---|---|---|---|
| Dynabug 57814BK | パッド93×178mm・偏心軌道径2.4mm | 10,000rpm | 0.28hp | 18SCFM |
狭い箇所の研磨・バリ取り
部品の端部や溝付近など、円形パッドでは加工しにくい箇所にはベルト研磨工具が使用されます。
Dynabradeでは、細幅ベルトを使用するDynafile IIIと、高出力のDynabelterを展開しています。ベルト幅や接触部の形状、必要な除去量によって使い分けます。
Dynafile III|細幅ベルトサンダー
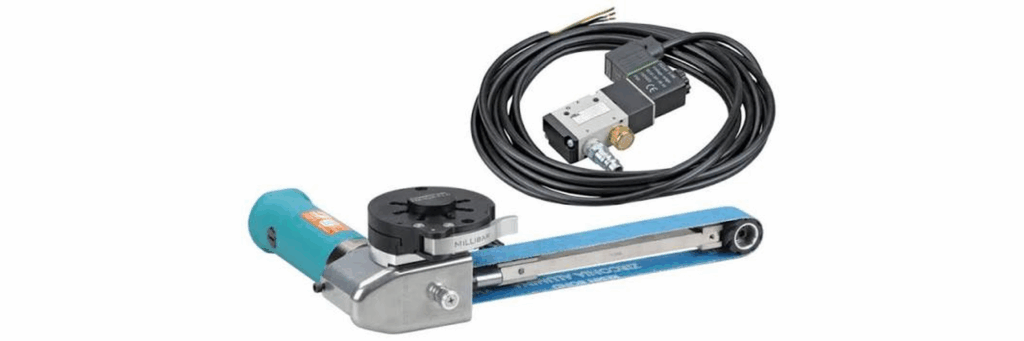
Dynafile III(ダイナファイルIII)は、細幅の研磨ベルトを使用する空圧式ベルトサンダーです。先端の接触アームに沿ってベルトを走行させ、ワークに押し当てて加工します。部品の端部や溝付近など、狭い箇所の研磨に使用できます。
ロボット対応モデルの15360BKは、直角型の構造を採用しています。ロボット取付け用の工具交換機構と電磁弁を備えたキットです。
| 製品名・型番 | 研磨部仕様 | 動作速度 | モーター出力 | 空気消費量 |
|---|---|---|---|---|
| Dynafile III 15360BK | ベルト幅6~25mm・長さ610mm | 23,000rpm・最大4,550SFPM | 0.7hp | 37SCFM |
Dynabelter|高出力ベルトサンダー
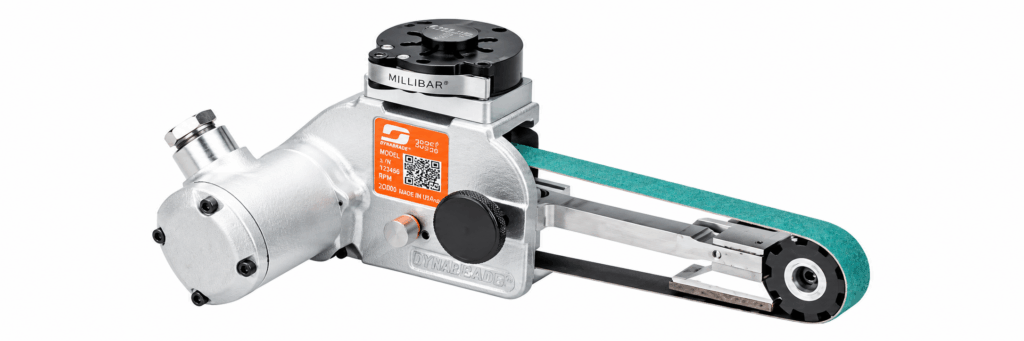
Dynabelter(ダイナベルター)は、比較的大きな研磨負荷に対応する空圧式ベルトサンダーです。Dynafile IIIと同様に研磨ベルトを使用しますが、より高いモーター出力を備えています。
ロボット対応モデルの11476BKには、工具交換機構や電磁弁が含まれます。金属部品のバリ取りや、比較的大きな除去量を必要とする工程で検討できます。
| 製品名・型番 | 研磨部仕様 | 動作速度 | モーター出力 | 空気消費量 |
|---|---|---|---|---|
| Dynabelter 11476BK | ベルト幅13~25mm※・長さ762mm | 13,000rpm・最大4,250SFPM | 1.2hp | 58SCFM |
※対応ベルト幅は、13~25mm、製品ページでは6~25mmです。
金属表面の仕上げ・研削
金属表面の仕上げや溶接部の研削には、研磨ホイールや砥石を回転させる工具が使用されます。
Dynabradeでは、表面仕上げ用のDynastraightと、材料除去に対応するアングルグラインダーを展開しています。加工目的や必要な研削量に応じた選定が必要です。
Dynastraight|回転式研磨工具
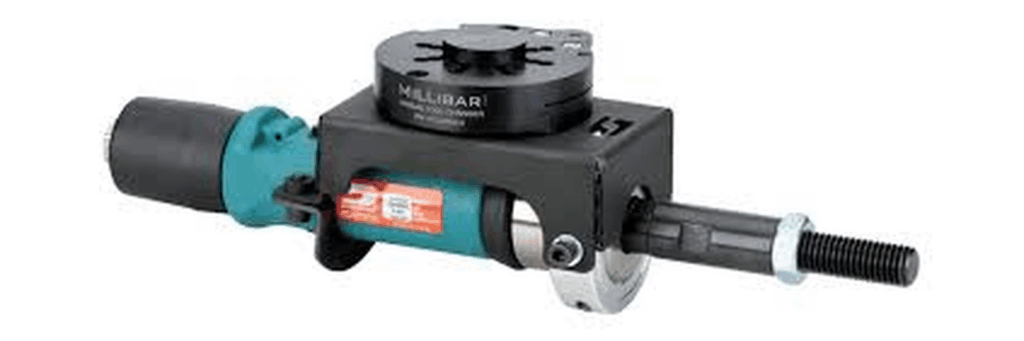
Dynastraight(ダイナストレート)は、研磨ホイールなどを回転させて金属表面を加工する空圧式工具です。研磨材の種類に応じて、表面のクリーニングや研磨、仕上げ加工に利用できます。
ロボット対応モデルには、回転数の異なる5機種が用意されています。メーカー資料では、ステンレスやアルミニウム、炭素鋼、複合材料などへの使用が紹介されています。
| 製品名・型番 | 動作速度 | モーター出力 | 空気消費量 |
|---|---|---|---|
| Dynastraight 13501BK | 1,800rpm | 1hp | 41SCFM |
| Dynastraight 13533BK | 2,600rpm | 1hp | 41SCFM |
| Dynastraight 13506BK | 3,400rpm | 1hp | 41SCFM |
| Dynastraight 13508BK | 4,500rpm | 1hp | 41SCFM |
| Dynastraight 13509BK | 6,000rpm | 1hp | 41SCFM |
Right Angle Depressed Center Wheel Grinder|アングルグラインダー
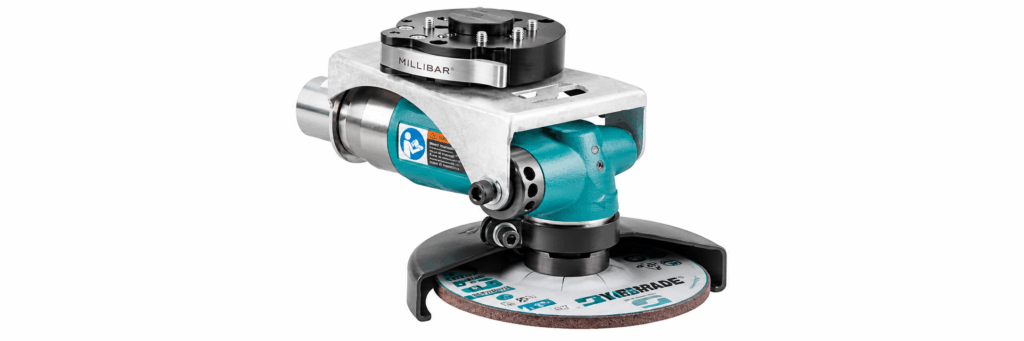
Right Angle Depressed Center Wheel Grinderは、オフセット型研削砥石を高速回転させる空圧式アングルグラインダーです。ロボット先端への取付けを想定しており、金属部品のバリ取りや溶接ビードの研削などに使用できます。
Type 27のオフセット型研削砥石や、適合するフラップディスクに対応しています。ロボット用キットには、砥石径の異なる3機種が用意されています。
| 製品名・型番 | 研磨部仕様 | 動作速度 | モーター出力 | 空気消費量 |
|---|---|---|---|---|
| Right Angle Grinder 52630BK | 砥石径102mm・スピンドル3/8″-24 | 13,500rpm | 1.3hp | 43SCFM |
| Right Angle Grinder 52632BK | 砥石径114mm・スピンドル5/8″-11 | 13,000rpm | 1.3hp | 43SCFM |
| Right Angle Grinder 52633BK | 砥石径127mm・スピンドル5/8″-11 | 12,000rpm | 1.3hp | 43SCFM |
Dynabradeを自動機・ロボットに組み込む方法
Dynabradeの工具を使用した自動化では、ロボットが工具を保持する方法と、工具を固定してワークを移動させる方法が考えられます。
どちらの方式が適しているかは、ワークの大きさや重量、加工箇所によって変わります。
ロボット先端に工具を取り付ける方式
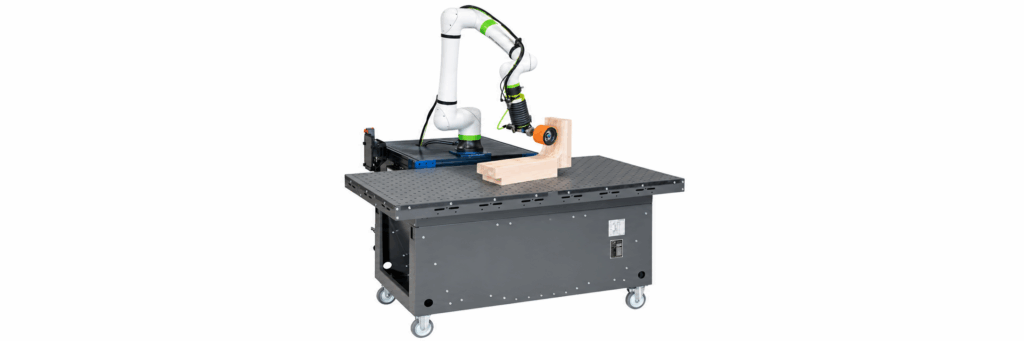
ロボットの先端に研磨工具を取り付け、ワークの形状に沿って工具を移動させる方式です。
多関節ロボットの姿勢変更を利用できるため、曲面や複数の加工箇所を持つワークに適しています。また、ワークを固定したまま加工できるため、大型部品への適用も考えられます。
ただし、工具本体に加えて取付ブラケットや配管などの重量も発生します。ロボットの可搬重量だけでなく、加工時の反力や先端部にかかるモーメントも確認する必要があります。
工具を固定してワークを移動させる方式

研磨機を架台などに固定し、ロボットが保持したワークを接触させる方式です。
ロボット先端に研磨機を搭載する必要がないため、比較的大型の設備にも対応できます。また、小型部品を複数の方向から加工する用途にも適しています。
一方、ワークを保持するハンドや治具の設計が必要です。研磨中の反力によってワークがずれないよう、十分な保持力を確保しなければなりません。
なお、固定式で使用する場合も、メーカーが指定する取付方法や使用条件を確認する必要があります。
自動研磨では押付け荷重の制御も重要
研磨工程を自動化する場合、工具の種類とともに検討したいのが押付け荷重です。
研磨材を強く押し付けすぎると、削り過ぎや加工熱の発生につながります。反対に、荷重が不足すると必要な研磨量を確保できません。
特に鋳物や溶接部品などは、ワークごとに形状が微妙に異なる場合があります。そのため、教示した位置へ工具を移動させるだけでは、接触状態が安定しないことがあります。
こうした場合には、ロボットの力制御機能やフローティング機構などを組み合わせます。工具の接触状態に応じて押付け力を調整し、加工条件の安定化を図る方法です。
FerRoboticsとの組合せによる押付け力制御
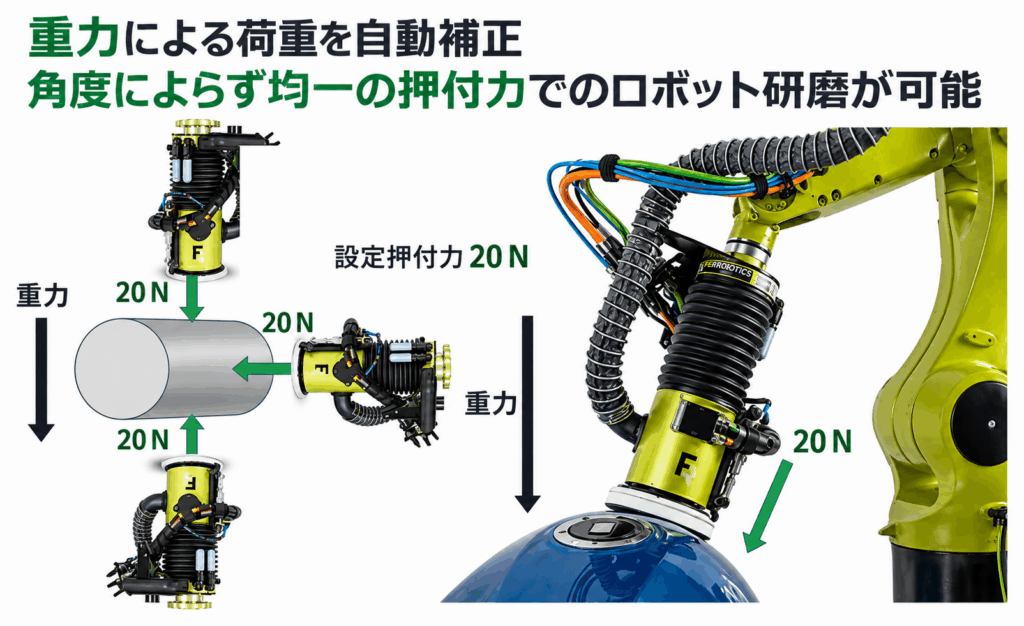
Dynabradeは、オーストリアのFerRoboticsと連携した自動研磨ソリューションも展開しています。
FerRoboticsのActive Compliant Technology(ACT)は、工具の接触力を制御する技術です。Dynabradeの研磨工具と組み合わせることで、ワーク表面に追従しながら一定の押付け力を維持する構成を検討できます。
例えば、曲面の研磨では、ロボットの位置だけで工具の接触状態を管理することが難しい場合があります。こうした工程で、外部の押付け力制御装置が選択肢になります。
ただし、Dynabradeのロボット対応工具すべてに荷重制御機能が内蔵されているわけではありません。必要に応じて、ロボット側の力制御機能や外部装置を組み合わせる必要があります。
Dynabradeの工具を導入する際の確認事項
Dynabradeの工具を自動機に組み込む場合、工具の性能だけで設備仕様を決めることはできません。加工条件や周辺設備を含めた検討が必要です。
ワークの材質・形状と必要な除去量
工具を選定する際は、加工対象の材質や形状、必要な除去量を確認します。
例えば、表面の軽い研磨と大きなバリの除去では、適した工具が異なります。前者ではランダムオービタルサンダーが候補になりますが、後者ではベルト研磨工具やグラインダーを検討することになります。
また、工具の回転数だけで加工能力を判断することはできません。モーター出力や負荷時のトルク、研磨材の種類、押付け荷重なども影響するためです。
圧縮空気の供給能力
Dynabradeのロボット対応工具には、空圧式が多く採用されています。
設備設計では、必要な供給圧力だけでなく、空気消費量も確認する必要があります。コンプレッサーの能力が不足すると、加工中の出力が低下する可能性があります。
特に複数の工具を同時に使用する場合は注意が必要です。配管径や圧力損失、フィルター・レギュレーターの構成も含めて検討します。
研磨粉じん・火花への対策
金属研磨では、研磨粉じんや火花への対策が欠かせません。
Dynabradeには中央集じんに対応した工具もありますが、すべての製品に集じん機能があるわけではありません。また、集じん機能を備えていても、発生する粉じんを完全に回収できるとは限りません。
加工する材質や研磨方法に合わせて、局所排気設備や集じん装置、防護カバーなどを選定します。
消耗品の交換と工具の保守
自動研磨では、研磨材の交換周期や工具本体の保守も重要です。
研磨ベルトやパッドは、加工量や使用条件によって摩耗します。摩耗した状態で加工を続けると、品質やサイクルタイムに影響する場合があります。
また、空圧モーターやベアリングなどの保守も必要です。設備の稼働条件に合わせて点検周期を設定し、交換部品や消耗品の調達方法を確認しておく必要があります。
ロボットシステム全体の安全設計
ロボット対応工具であっても、設備全体の安全性が保証されるわけではありません。
Dynabradeのロボット用工具の取扱説明書では、システムインテグレーターによるリスクアセスメントが求められています。非常停止時の空圧供給停止や、意図しない再起動の防止なども考慮する必要があります。
特に、回転砥石や研磨ベルトを使用する工程では、加工点への接触や飛散物による危険が生じます。協働ロボットを使用する場合も、必要に応じて安全柵や防護カバーなどを設置します。
Dynabradeの導入が考えられる研磨工程
Dynabradeの自動化対応工具は、繰り返し作業が発生する研磨・バリ取り工程で検討できます。
例えば、板金部品の表面仕上げでは、ランダムオービタルサンダーを使用する構成が考えられます。鋳物や溶接構造物のバリ取りでは、ベルト研磨工具やアングルグラインダーが候補になります。
また、航空機部品などの複雑な曲面では、工具の接触角度や押付け荷重の制御が求められます。このような工程では、工具の選定に加えてロボットの軌道補正や計測装置との連携も検討する必要があります。
ただし、すべての研磨工程がロボットによる自動化に適しているわけではありません。大きな研削力を必要とする場合には、ロボットの剛性や工具の出力が制約になることもあります。
そのため、導入前には実際のワークを使用した加工テストが必要です。加工量や表面粗さ、サイクルタイム、研磨材の寿命などを確認し、求める品質と生産能力を満たせるか評価します。
Dynabradeに関するよくある質問
Q. Dynabradeの工具は協働ロボットに取り付けられますか?
ロボット取付け用の専用キットが用意されています。ただし、取付フランジや可搬重量、空圧供給条件などの確認が必要です。
また、研磨時に発生する反力や工具の姿勢も考慮する必要があります。
Q. 手持ち式のDynabrade製品も自動機に使用できますか?
工具によっては、自動機への組込みを検討できる場合があります。ただし、手持ち式工具とロボット専用工具では、取付構造や使用条件が異なります。
自動化用途では、メーカーがロボット対応を明示している製品を優先することが適切です。
Q. Dynabradeの工具だけで押付け荷重を制御できますか?
Dynabradeの研磨工具は、主に研磨動作を担います。工具単体で押付け荷重を制御できるとは限りません。
荷重制御が必要な場合は、ロボットの力制御機能や外部コンプライアンス装置などを組み合わせる方法があります。
Q. Dynabradeはどのような研磨工程に向いていますか?
板金部品の表面仕上げや溶接部の研削、鋳物のバリ取りなどが候補になります。また、研磨工具の種類によっては、狭い箇所や曲面の加工にも対応できます。
ただし、適した工具はワークの材質や形状、必要な除去量によって異なります。そのため、導入前の加工テストが重要です。
iCOM技研による導入サポート|研磨自動化導入の「壁」を取り除く

協働ロボットの導入に不安がある方でも、iCOM技研による以下のサポート体制で安心です。
- 使用目的に合ったモデル選定のコンサルティング
- 導入前の実機デモ・テストで効果を可視化
- ロボット操作教育、安全指導まで含めた現場立ち上げ支援
- ロボットシステム全体の提案(ハンドツール選定)
弊社では協働ロボットを中心とした様々なメーカーを取り扱っております。また、最適なロボット選定からシステム開発・立ち上げまで一貫してご支援可能です。
研磨自動化に関するお問い合わせ・相談お待ちしております。
「自社にも自動化を」とお考えの方は、ぜひお気軽にご相談ください。