フィジカルAIの研究開発が進む一方、研究室で得られた成果を実際の製造現場へ展開するには、さまざまな課題があります。AIによる動作検証に成功しても、工場での安定稼働や継続的な運用まで実現できるとは限りません。
そこで注目したいのが、研究段階で使用する協働ロボットの選定です。研究室と工場で同じロボットを使うことは、開発成果の再利用や導入期間の短縮につながるのでしょうか。また、導入後に現場担当者が使い続けられるかも重要な視点です。
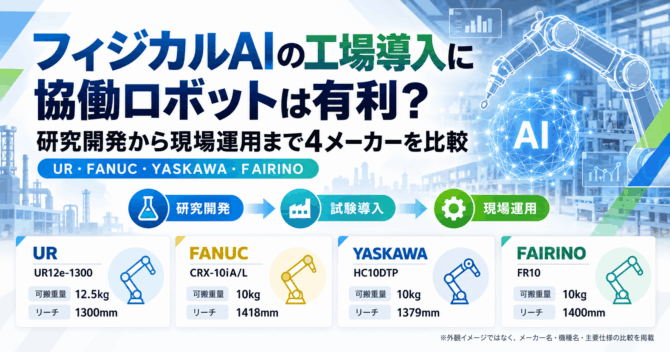
本記事では、フィジカルAIの研究開発から工場導入までの流れと、協働ロボットが研究用途で選ばれる理由を解説します。さらに、UR・FANUC・YASKAWA・FAIRINOの4メーカーについて、研究実績や開発環境、価格、操作性などを比較します。
目次[]
フィジカルAIとは?製造業で工場導入が注目される背景
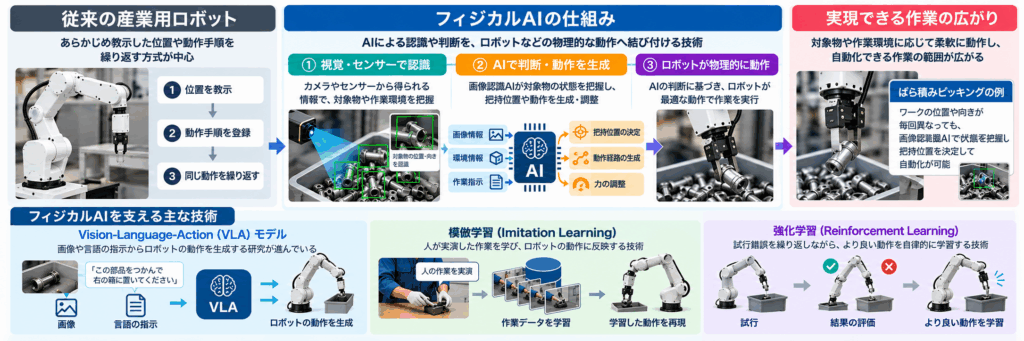
フィジカルAIとは、AIによる認識や判断を、ロボットなどの物理的な動作へ結び付ける技術です。
従来の産業用ロボットは、あらかじめ教示した位置や動作手順を繰り返す方式が中心でした。一方、フィジカルAIでは、カメラやセンサーから得られる情報をもとに、対象物や作業環境に応じた動作の生成・調整を目指します。
例えば、部品のばら積みピッキングでは、ワークの位置や向きが毎回異なります。画像認識AIによって対象物の状態を把握し、その結果から把持位置を決定することで、自動化できる作業の範囲が広がります。
さらに、Vision-Language-Action(VLA)モデルでは、画像や言語の指示からロボットの動作を生成する研究が進んでいます。人が実演した作業を学ぶ模倣学習や、試行錯誤によって動作を学ぶ強化学習も、フィジカルAIに関連する技術です。
世界の産業用ロボット導入台数は60万台を突破
国際ロボット連盟(IFR)が2026年9月に公表した「World Robotics 2026」によると、2025年の世界の産業用ロボット年間導入台数は603,307台となり、前年比約11%増加しました。
協働ロボットの年間導入台数も約66,000台に達し、産業用ロボット全体の約11%を占めています。
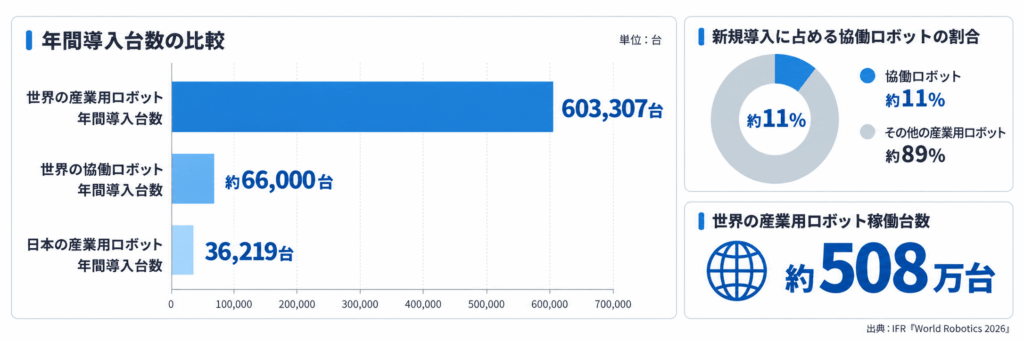
ただし、これらは産業用ロボット全体の統計です。AIを搭載していないロボットも含まれるため、フィジカルAI自体の導入実績を示しているわけではありません。
製造現場では、人手不足や技能継承に加え、多品種少量生産への対応が課題となっています。フィジカルAIには、ワークの位置や形状が変化する工程など、従来の教示方式では自動化が難しかった作業への適用が期待されています。
研究開発から実際の工場を使った検証へ
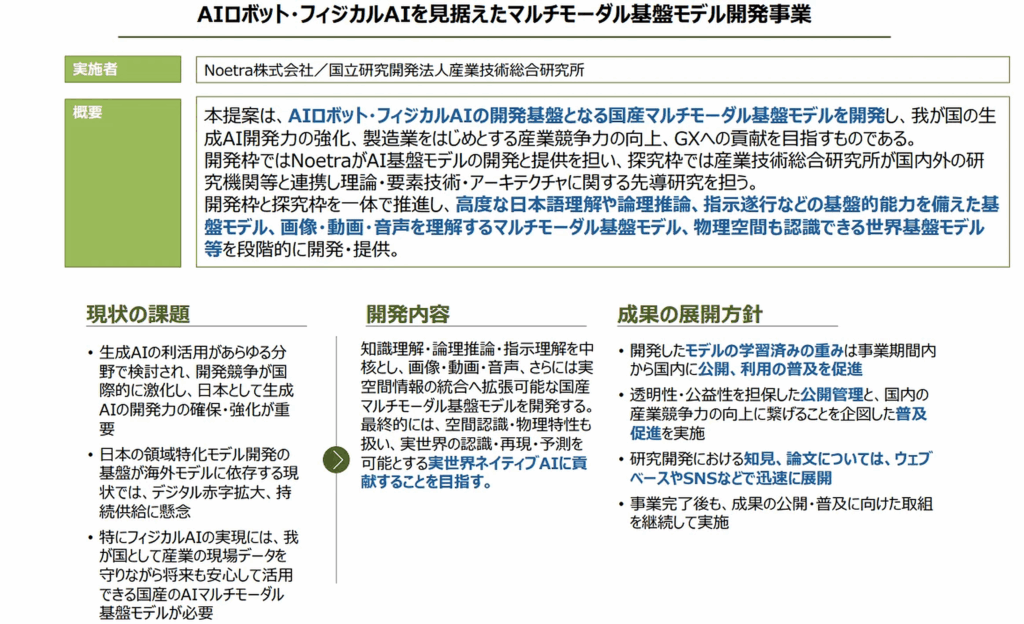
経済産業省は2026年6月30日、NEDOと連携して「AIロボット・フィジカルAIを見据えたマルチモーダル基盤モデル開発事業」を開始すると発表しました。日本の製造現場で蓄積されるデータを活用し、フィジカルAIに応用できる国産基盤モデルの開発を目指しています。
また、同年9月30日には、日立製作所とFANUCがフィジカルAIの共同事業化に向けた戦略的パートナーシップを発表しました。日立グループの工場を実証環境として活用し、部品のピッキングや段取り替えなどを検証する計画です。
出典:経済産業省(2026年6月)、FANUC・日立製作所(2026年9月)
このように、AIモデルの研究だけでなく、実際の製造設備で性能を検証する動きが広がっています。一方、研究段階の成果と工場での本格的な商用稼働は、分けて評価する必要があります。
なぜフィジカルAI研究では協働ロボットが選ばれるのか
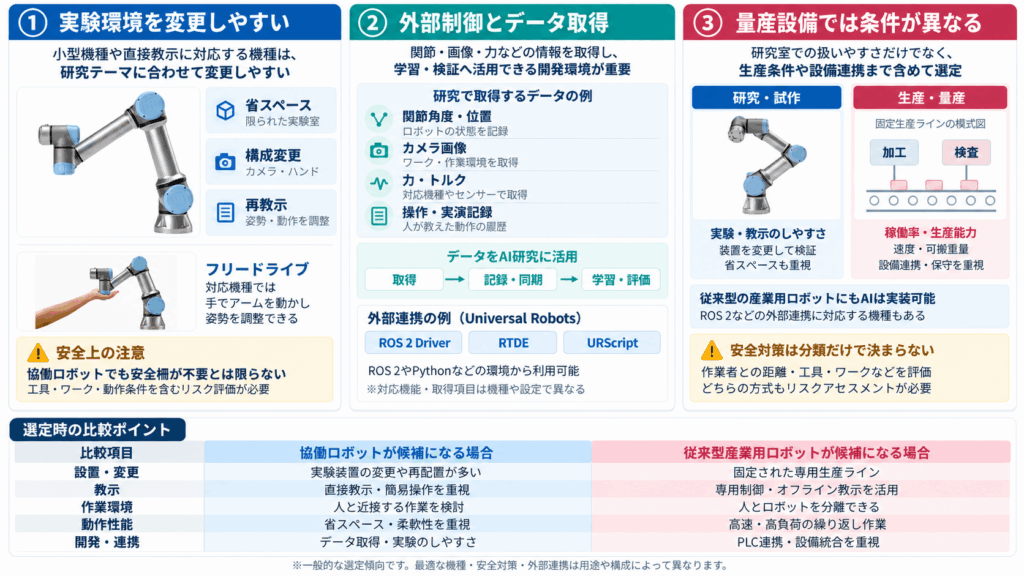
フィジカルAIは従来型の産業用ロボットにも実装できます。協働ロボットは産業用ロボットの一種であり、AIを利用できること自体が両者の違いではありません。
それでも、研究室や生産技術部門で協働ロボットが候補になるのは、実験環境での扱いやすさと、開発・検証を繰り返しやすい特徴があるためです。
省スペースで実験装置を変更しやすい
研究室では、ロボットを一度設置すれば終わりではありません。研究テーマに応じてカメラやハンドを交換し、装置の配置や対象ワークを変更することがあります。
協働ロボットには小型・比較的軽量な機種が多く、限られたスペースにも設置しやすい特徴があります。また、アームを直接動かして教示するダイレクトティーチやフリードライブに対応する機種では、実験時の動作調整も行いやすくなります。
ただし、協働ロボットだから安全柵が不要とは限りません。人と近接する作業では、ハンドやワーク、動作速度などを含めたリスクアセスメントが必要です。
AI開発に必要な外部制御とデータ取得
フィジカルAIの研究では、ロボットを動かすだけでなく、動作中のデータを取得することが重要です。
例えば、模倣学習では人がロボットを操作した際の関節角度や位置、カメラ画像などを記録します。VLAモデルでは、これらを学習用データセットとして使用する場合があります。
そのため、ROS 2やPython、外部制御APIなどに対応し、ロボットの状態データを取得できる開発環境が求められます。
ただし、こうした機能は協働ロボットだけのものではありません。FANUCなどは、従来型の産業用ロボットにもROS 2から接続できる公式ドライバを公開しています。
従来型の産業用ロボットが適する場合もある
研究段階では協働ロボットが扱いやすくても、本格的な生産設備では異なる条件が求められます。
| 比較項目 | 協働ロボットが候補になる場合 | 従来型産業用ロボットが候補になる場合 |
|---|---|---|
| 設置・変更 | 実験装置の変更や再配置が多い | 固定された専用生産ライン |
| 教示 | 直接教示や簡易操作を重視 | 専用制御・オフライン教示を活用 |
| 作業環境 | 人が近くで作業する可能性がある | 人とロボットを分離できる |
| 動作性能 | 柔軟性や省スペースを重視 | 高速・高負荷の繰り返し作業 |
| 開発環境 | 外部制御や実験のしやすさを重視 | 専用制御と生産設備との統合を重視 |
※一般的な選定傾向であり、具体的な性能や機能は機種によって異なります。
フィジカルAI研究で協働ロボットが有利になるのは、主に実験のしやすさや開発環境の面です。必ずしも、生産速度や可搬重量の面で優れているわけではありません。
研究室・生産技術部門で求められるロボットの選定条件
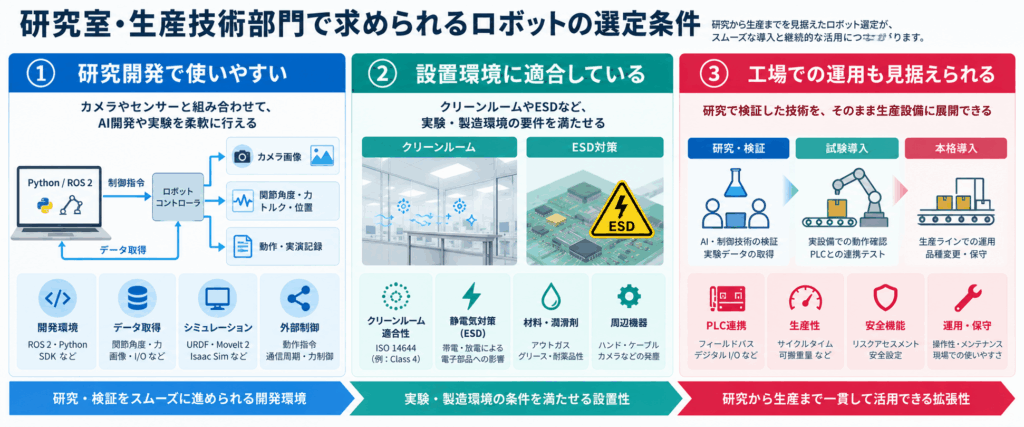
研究開発用のロボットを選ぶ際は、可搬重量やリーチだけでは判断できません。開発環境、データ取得、実験の再現性、設置環境なども重要になります。
例えば、新しい画像認識技術を検証する研究室では、Pythonからロボットを制御し、カメラ画像と動作データを同期して取得できることが求められます。
一方、半導体や電子部品、医療機器などを扱う開発設備では、クリーンルーム対応や静電気対策が必要になる場合もあります。生産技術部門では、将来的なPLC連携や現場での操作性も考慮する必要があります。
ROS 2・Python・シミュレーションへの対応
研究開発では、ロボット本体に加えて、次のような開発環境が判断材料になります。
| 選定項目 | 確認したい内容 |
|---|---|
| 開発環境 | ROS 2、Python、C++、SDK、サンプルコード |
| シミュレーション | URDF、MoveIt 2、NVIDIA Isaac Simなどとの接続 |
| データ取得 | 関節角度、位置、速度、力、I/O、取得周期 |
| 外部制御 | 動作指令の方法、通信周期、力制御への対応 |
| 周辺機器 | カメラ、力覚センサー、グリッパーなどの接続 |
| 開発支援 | 技術資料、教育プログラム、開発コミュニティ |
特にフィジカルAIでは、AIモデルとロボット制御をどこまで自由に接続できるかが重要です。
ROS 2への対応だけでなく、取得できるデータの種類や周期、使用可能な制御コマンド、対応コントローラなどを確認する必要があります。また、NVIDIA Isaac Simなどでシミュレーションする場合は、使用機種のロボットモデルや制御インターフェースとの整合性も重要です。
クリーンルーム・ESDなど設置環境への適合性
半導体、電子部品、医薬品、医療機器などを扱う研究・製造環境では、ロボットの清浄度への適合性も選定条件になります。
ここで注意したいのは、防塵・防水性能を示すIP等級と、クリーンルーム適合性は異なることです。
クリーンルームでは、ロボット自身から発生する粒子や、潤滑剤・樹脂などに由来する汚染の影響を確認する必要があります。
| 項目 | 確認する内容 |
|---|---|
| クリーンルーム適合性 | ISO 14644に基づく評価、粒子発生 |
| 静電気対策(ESD) | 帯電・放電による電子部品への影響 |
| 材料・潤滑剤 | アウトガス、グリース、使用材料 |
| 洗浄性 | 清掃方法、耐薬品性、表面形状 |
| 周辺機器 | ハンド、ケーブル、カメラなどの発塵 |
| その他の環境条件 | 温湿度、気流、設置スペース |
ドイツのFraunhofer IPAも、クリーンルーム設備の評価項目として、粒子発生、アウトガス、静電気特性、洗浄性などを挙げています。
出典:Fraunhofer IPA「Cleanroom Certification」
例えば、Universal RobotsのUR15では、ISO 14644に基づくクリーンルームClass 4の認証取得が公表されています。ただし、認証対象となる製品や製造時期には条件があり、既存のUR15すべてに適用されるものではありません。
また、ロボット本体がクリーンルームに対応していても、ハンドやケーブル、周辺設備を含めたシステム全体での適合性を確認する必要があります。
研究段階から工場での運用条件も考える
企業の生産技術部門では、研究開発そのものが最終目的ではありません。検証した技術を実際の生産設備へ組み込むことが求められます。
そのため、研究段階からPLCとの通信、サイクルタイム、安全機能、メンテナンス方法なども確認しておく必要があります。
また、研究者が扱いやすいことと、工場のオペレーターが使いやすいことは別です。開発者しか操作・変更できない仕組みでは、導入後の品種変更や異常復旧が課題になる可能性があります。
フィジカルAI導入の3フェーズ|研究室から工場への展開
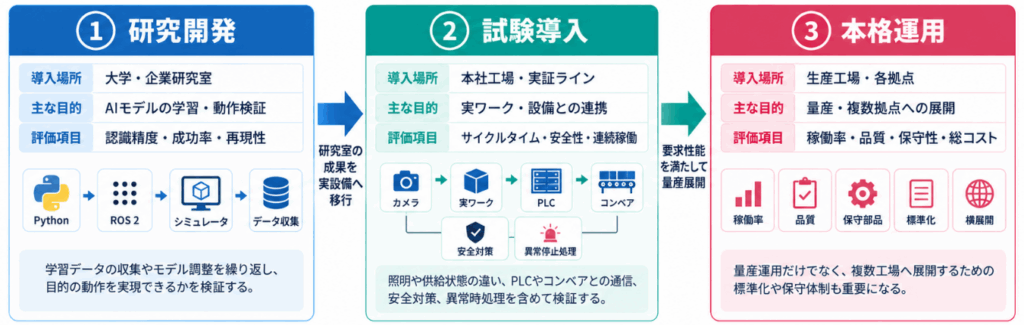
フィジカルAIを工場へ導入するには、AIモデルの開発、実際の生産設備での検証、本格運用という段階を踏む必要があります。
| フェーズ | 導入場所 | 主な目的 | 評価項目 |
|---|---|---|---|
| ①研究開発 | 大学・企業研究室 | AIモデルの学習・動作検証 | 認識精度、成功率、再現性 |
| ②試験導入 | 本社工場・実証ライン | 実ワーク・設備との連携 | サイクルタイム、安全性、連続稼働 |
| ③本格運用 | 生産工場・各拠点 | 量産・複数拠点への展開 | 稼働率、品質、保守性、総コスト |
フェーズ1|研究室でAIモデルを開発・検証する
大学や企業の研究所では、ROS 2やPython、シミュレータなどを利用してAIモデルを開発します。
この段階では、ロボットが目的の動作を実行できるかが中心です。学習データの収集やモデルの調整を繰り返すため、開発環境の自由度が重要になります。
フェーズ2|本社工場などで試験導入する
次に、研究室で開発したAIモデルを、実際の製造設備へ移します。
例えば、部品のピッキングでは、照明やワークの供給状態が変わります。また、PLCやコンベアとの通信、異常停止時の処理、安全対策なども必要です。
研究室で高い成功率を達成したモデルでも、工場で同じ性能を再現できるとは限りません。
フェーズ3|各工場へ本格導入・横展開する
試験導入で要求性能を満たした後は、生産ラインへの本格導入を進めます。
本格運用では、設備稼働率や品質、故障時の復旧時間、保守部品の供給体制が重要になります。
複数工場へ展開する場合は、ロボットだけでなく、制御ソフトウェアやカメラ、操作画面などの標準化も検討する必要があります。
研究室と工場で同じ協働ロボットを使うと導入は早くなるのか
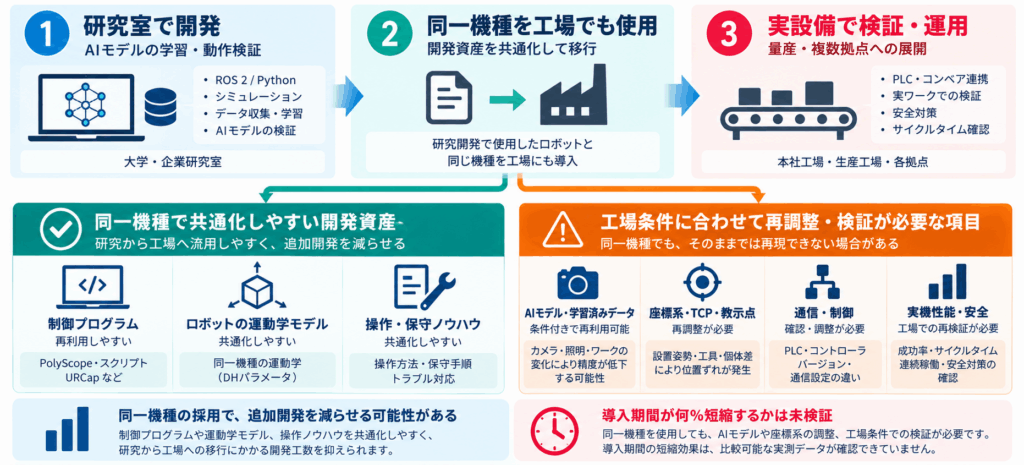
研究室から工場への移行で、追加開発を減らす方法の一つが、研究段階から工場での使用を想定したロボットを採用することです。
同じ機種を使用すれば、ロボットの運動学モデルや制御プログラム、通信設定などを共通化しやすくなります。一方、メーカーや機種を変更すると、動作指令や座標系などの調整が必要になる場合があります。
AIモデルや制御プログラムはどこまで再利用できるか
| 開発資産 | 同一機種での再利用 | 注意点 |
|---|---|---|
| 制御プログラム | 再利用しやすい | コントローラ・バージョンの違い |
| 運動学モデル | 共通化しやすい | 設置姿勢やツール座標の違い |
| 学習済みAIモデル | 条件付きで可能 | カメラ・ワーク・動作指令の整合性 |
| 教示・動作データ | 流用を検討できる | 実際の設備条件との違い |
| 操作・保守ノウハウ | 共通化しやすい | 工場特有の安全・保守手順 |
実際に、2026年6月に公開されたUR5eを使用したVLA研究では、オフライン評価で有望な結果が得られても、実機では動作が不安定になる問題が報告されています。
研究者は、座標系や動作指令の形式、データの時間的な整合性などを要因として挙げています。
つまり、同じ機種を使用しても、AIモデルの性能がそのまま再現されるとは限りません。
URは研究から工場実装までの共通化を支援
Universal Robotsは2026年7月9日、「URフィジカルAI開発支援プログラム」を発表しました。
このプログラムは、研究開発から実機検証、工場での実装まで、同社の産業用ロボットを共通して使用できる環境を提供する取り組みです。ロボットの貸し出しや技術支援、PoC案件紹介などを通じて、研究から実用化までを支援するとしています。
出典:Universal Robots「フィジカルAI開発支援プログラム」
研究室と工場で同じロボットを使用することには、開発資産の再利用という利点があります。ただし、同一機種の採用によって導入期間が何%短縮されたかを示す、比較可能な実測データは確認できていません。
開発工数を減らせる技術的な可能性と、工場導入期間の短縮が実証されていることは、分けて評価する必要があります。
研究室で使われる協働ロボットメーカーとAI開発環境
フィジカルAIの研究に使用するロボットを選ぶ際は、研究機関での採用実績と、利用できる開発環境が判断材料になります。
ただし、世界の大学・研究機関におけるメーカー別の導入台数や採用割合について、統一された方法で集計した信頼できる統計は確認できていません。
そのため、研究室での市場シェアを推計せず、実機使用が確認できる事例とメーカー公式資料を基に比較します。
Universal Robots|ROS 2とNVIDIAによるAI開発環境
URは、ROS 2向けの公式ドライバやPython・C++による外部制御環境を提供しています。公式シミュレータURSimや開発者向け資料も利用できます。
さらに、NVIDIAと連携した「UR AI Accelerator」を提供しています。NVIDIA Jetson、3Dカメラ、PolyScope Xなどを組み合わせ、画像認識や把持位置推定、動作計画を含むAIアプリケーションを開発するための環境です。
研究用途では、UR5eを使用したVLAモデルの実機研究などが確認されています。
関連製品 : Universal Robots
出典:UR公式ROS 2ドライバ、UR AI Accelerator
FANUC|Google・NVIDIAと連携しAI開発を強化
FANUCは、協働ロボットCRXシリーズに加え、従来型の産業用ロボットにもROS 2から接続できる公式ドライバを公開しています。
2026年5月にはGoogleとの協業を発表し、Intrinsicの開発環境やGoogleのAI技術との連携を進めています。
さらにNVIDIAとの連携では、Isaac Simと自社シミュレータROBOGUIDEの接続や、Isaac GR00T Nによる模倣学習を使った双腕CRXのデモを公表しています。
YASKAWA|MotoROS2と大学研究室での使用実績
YASKAWAは公式GitHubで「MotoROS2」を公開しています。対応するMOTOMANコントローラでは、ROS 2からロボットを制御することができます。
研究用途では、2024年にスイス連邦工科大学ローザンヌ校(EPFL)の研究室へHC10が導入されています。同研究室では、ロボットの力測定や動作データの収集にHC10を使用しています。
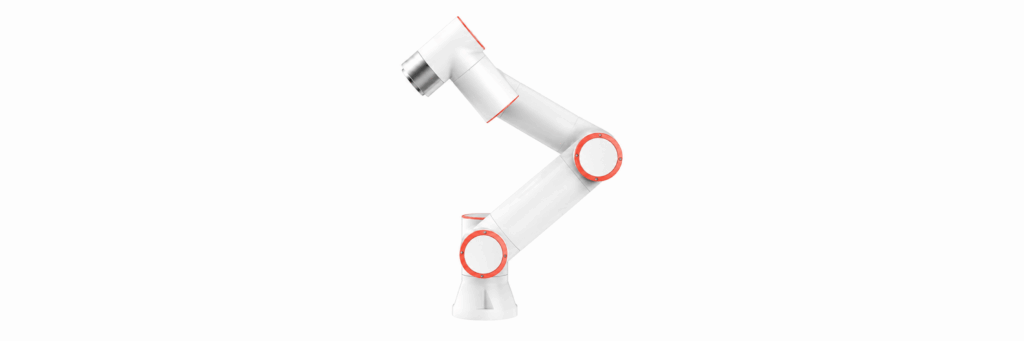
FAIRINO|低価格とPython・ROS 2への対応
FAIRINOは、中国・蘇州を拠点とする協働ロボットメーカーです。
公式サイトではPythonなどのSDKや、ROS 2向けの開発資料を公開しています。外部PCによる画像認識やAIモデルとの連携を検討できる環境です。
研究用途では、2026年に米国Drexel Universityなどの研究者らがFAIRINO FR5を使用したVLA研究「VILAS」を発表しています。
この研究では、π₀、π₀.5、NVIDIA Isaac GR00T N1.6などを用い、ブドウの把持作業を実機で検証しています。
関連製品 : FAIRINO FRシリーズ
4メーカーの研究実績と開発環境比較
| 比較項目 | UR | FANUC | YASKAWA | FAIRINO |
|---|---|---|---|---|
| ROS 2 | 公式対応 | 公式対応 | MotoROS2 | 公式資料あり |
| Pythonによる外部制御 | 対応 | 対応 | 構成・API次第 | 公式SDKあり |
| 主な開発環境 | URSim、PolyScope X | ROBOGUIDE、ROS 2 | MotoROS2、MotoPlus | Python SDK、ROS 2 |
| NVIDIAとの接点 | AI Accelerator | Isaac Sim・GR00T | 関連技術への取り組みあり | 第三者研究でGR00T利用 |
| Googleとの公式協業 | 今回未確認 | 2026年発表 | 今回未確認 | 今回未確認 |
| 研究機関での実機使用 | 確認あり | 確認あり | 確認あり | 確認あり |
| 世界の研究室採用割合 | 不明 | 不明 | 不明 | 不明 |
※開発環境の対応状況は、対象機種やコントローラ、ソフトウェアのバージョンによって異なります。
4メーカーとも外部ソフトウェアと接続する仕組みを提供しています。また、URは研究者による利用だけでなくNVIDIAとの公式連携を進めています。FANUCもGoogle・NVIDIAとの連携に加え、ROS 2の公式ドライバを公開しています。
そのため、「URは研究室中心、FANUC・YASKAWAはAI企業との連携中心」と単純に分類することはできません。
フィジカルAI向け協働ロボット3機種を比較
研究室から工場への展開を考える場合、開発環境だけでなく、ロボット本体の仕様や導入コスト、操作性、保守体制も重要になります。
今回は可搬重量とリーチが近い、UR12e-1300、FANUC CRX-10iA/L、FAIRINO FR10の3機種を比較します。
FANUCを選定した理由は、Google・NVIDIAとの公式連携に加え、ROS 2対応と大学でのCRX実機研究が確認できるためです。
3機種の主要仕様と参考価格
| 比較項目 | UR12e-1300 | FANUC CRX-10iA/L | FAIRINO FR10 |
|---|---|---|---|
| 本社所在国 | デンマーク | 日本 | 中国 |
| 可搬重量 | 12.5kg | 10kg | 定格10kg |
| リーチ | 1,300mm | 1,418mm | 1,400mm |
| 繰返し位置精度 | ±0.05mm | ±0.04mm | ±0.05mm |
| 軸数 | 6軸 | 6軸 | 6軸 |
| ROS 2 | 公式対応 | 公式対応 | 公式資料あり |
| 日本国内価格 | 要見積 | 要見積 | 要見積 |
※FAIRINOの参考価格は米国販売サイトの表示額であり、日本国内の販売価格や設備導入総額ではありません。各機種とも、コントローラ・ペンダント・ソフトウェア・保守などの見積条件をそろえて比較する必要があります。
研究室での採用台数と市場シェア
研究用途での普及度を評価する場合、大学・研究機関への導入台数とメーカー全体の販売台数を混同しないことが重要です。
URは2026年7月時点で、累計10万台を超える協働ロボットを販売したと公表しています。ただし、この数字には研究用途以外の製造現場で使用されているロボットも含まれています。
| 比較項目 | UR | FANUC | FAIRINO |
|---|---|---|---|
| 世界の研究室採用割合 | 不明 | 不明 | 不明 |
| 研究機関での実機使用 | 確認あり | 確認あり | 確認あり |
| 協働ロボット累計販売台数 | 10万台超(メーカー公表) | 同一定義の数値未確認 | 同一定義の数値未確認 |
| 世界協働ロボット市場シェア | 比較可能な公表値未確認 | 同左 | 同左 |
| 日本国内協働ロボット市場シェア | 比較可能な公表値未確認 | 同左 | 同左 |
現時点では、研究室でのメーカー別採用割合を数値で順位付けすることはできません。そのため、研究論文での実機使用や開発環境、工場での保守体制など、確認できる指標を組み合わせて評価する必要があります。
価格・カントリーリスク・保守体制
研究室ではロボット本体の購入価格が重要になりますが、工場では設備全体の導入費用が判断材料になります。
例えば、AIピッキング設備では、ロボット本体に加えてカメラやハンド、AI処理用PC、PLCとの通信機器、安全対策などが必要です。さらに、開発費用や実機テスト、据付工事、現場教育、保守費用も考慮しなければなりません。
FAIRINOは米国で比較的低い価格を提示しており、本体購入費用を抑えられる可能性があります。ただし、日本で導入する場合は、国内サポートや交換部品の納期、ソフトウェアの利用条件などを確認する必要があります。
| 項目 | UR | FANUC | FAIRINO |
|---|---|---|---|
| 本社所在国 | デンマーク | 日本 | 中国 |
| 日本国内拠点 | あり | あり | 販売・保守窓口の個別確認が必要 |
| 主な確認事項 | 国内代理店の保守範囲、海外製部品の供給 | 対象機種の保守契約、部品納期 | 国内交換部品、技術支援、輸入条件 |
| データ・通信 | 外部接続・クラウド利用条件 | 外部AI・リモート接続条件 | 通信先、データ保存先、更新方法 |
メーカーの国籍だけで製品の安全性や信頼性を判断することはできません。実際の部品供給網や保守契約、外部通信の条件などを基に評価する必要があります。
サイバーセキュリティ対応
フィジカルAIでは、ロボットと外部PCやAIサーバーを接続する構成が考えられるため、ネットワークやアクセス権限の管理も重要です。
産業用制御システム向けのセキュリティ規格であるIEC 62443について、次のような公表情報が確認できます。
| メーカー | IEC 62443関連の確認状況 |
|---|---|
| UR | Teradyne RoboticsとしてIEC 62443-4-1 ML3認証を取得 |
| FANUC | R-50iA制御装置についてIEC 62443-4-1、4-2の認証取得を公表 |
| YASKAWA | ロボット事業部などでIEC 62443-4-1の第三者認証を取得 |
| FAIRINO | 比較対象製品の認証取得を確認できず |
出典:UR認証情報、FANUC R-50iA制御装置、YASKAWA認証情報
IEC 62443-4-1は製品開発プロセスに関する規格であり、IEC 62443-4-2は製品コンポーネントの技術的なセキュリティ要件を扱います。
そのため、開発組織の認証や特定のコントローラの認証を、メーカーの全製品に適用することはできません。導入時には、採用する機種とコントローラの組み合わせで確認する必要があります。
フィジカルAI導入後の操作性|現場で使えない設備を防ぐには
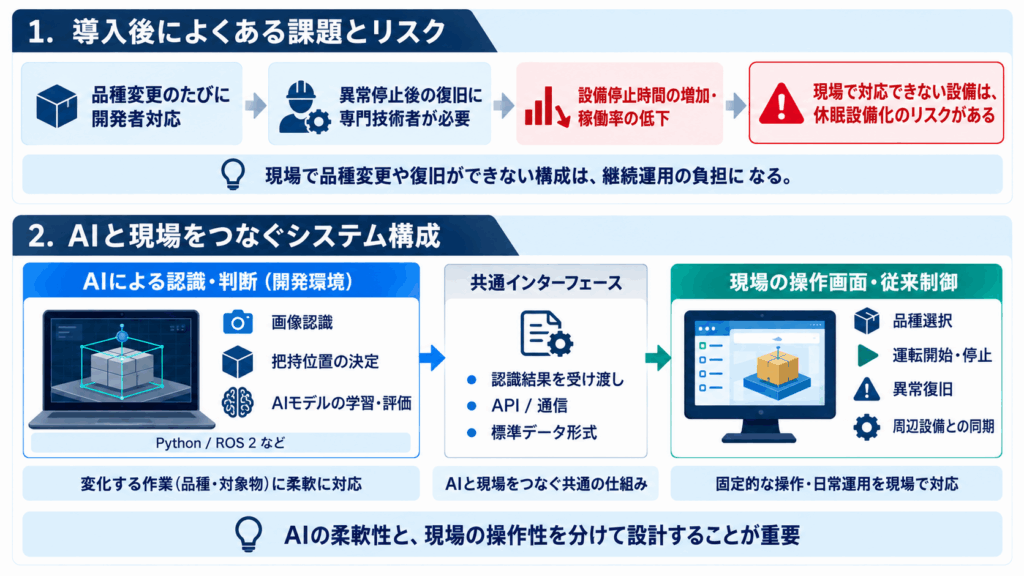
フィジカルAIの工場導入では、AIモデルの性能だけでなく、導入後の操作性も重要です。
研究開発にはPythonやROS 2などの専門的な環境が使われます。しかし、実際の工場では、これらの知識を持たない現場担当者が日常的に設備を操作する場合もあります。
例えば、AIによるピッキング設備を導入しても、製品の種類が変わるたびに開発者によるプログラム修正が必要になる構成では、現場の負担が大きくなります。異常停止後の復旧にも専門技術者が必要であれば、設備停止時間が長くなる可能性があります。
現場で品種変更や復旧ができない設備は、稼働率の低下や休眠設備化につながるおそれがあります。
iCOM技研では、実機を用いた特別教育/ロボットスクールを自社開校しており、導入後のスムーズな活用が可能です。
AI開発環境と現場の操作画面は分けて考える
フィジカルAIでは、AIによる認識・判断と、従来のロボット制御を分けて設計する方法が考えられます。
例えば、ワークの認識や把持位置の決定はAIが行い、決められた搬送先への移動や周辺設備との同期は従来のロボット制御で実行する構成です。
この方法では、変動する作業への対応をAIに任せながら、固定動作の調整や品種変更は現場の操作画面から行えるように設計できます。
品種変更・異常復旧・再教示を現場で行えるか
工場での継続運用を考える場合は、現場担当者がどこまで操作できるかを導入前に決めておく必要があります。
| 操作・保守項目 | 現場で必要な対応 |
|---|---|
| 品種変更 | 製品選択、条件切り替え |
| 異常停止 | 原因確認、安全な復旧 |
| 位置ずれ | 許可された範囲での位置補正 |
| AI認識エラー | 状況確認、再試行判断 |
| AIモデル更新 | バージョン管理、検証済みモデルへの復元 |
| 保守・点検 | 稼働履歴、点検項目、異常履歴の確認 |
特に、AIモデルを更新した後に問題が発生した場合は、検証済みのモデルへ戻せる仕組みが重要です。また、現場で変更できる項目を制限し、安全に関係する設定を誤って変更できないようにする必要があります。
ティーチングレスでも調整が不要になるわけではない
フィジカルAIでは、AIによる動作生成によってティーチング工数を削減することが期待されています。
しかし、カメラのキャリブレーションやハンドの調整、PLCとの通信設定、安全機能の設定などは引き続き必要です。作業条件の変化によっては、AIモデルの再学習やパラメータ調整が必要になる場合もあります。
そのため、AIによる自動化の範囲と、人が操作・調整する範囲を明確にすることが重要になります。
フィジカルAIと協働ロボットに関するよくある質問
Q1. フィジカルAIの研究開発に協働ロボットが選ばれるのはなぜですか?
協働ロボットは小型・軽量な機種が多く、省スペースで設置しやすいため、研究室や生産技術部門での実験に適しています。また、直接教示や外部制御に対応する機種も多く、実験装置の変更やプログラムの調整を行いやすいことも特徴です。
ただし、フィジカルAIは従来型の産業用ロボットにも実装できます。高速動作や高い可搬重量が必要な工程では、従来型の産業用ロボットが適する場合もあります。
Q2. Universal Robots(UR)はフィジカルAIの研究開発に適していますか?
URはROS 2やPythonなどの外部開発環境に対応し、NVIDIAと連携したAI Acceleratorも提供しています。また、ロボット本体が比較的軽量で、実験設備への組み込みやレイアウト変更を行いやすいことも特徴です。
特に小型のUR3・UR3eには、先端軸が無限回転する機能が標準搭載されています。これにより、試料容器のキャップ開閉やねじ締めなど、連続回転を必要とする作業への応用が可能です。研究室での実験やラボラトリーオートメーションにおいて、専用の回転機構を減らせる可能性があります。
関連製品 : Universal Robots UR3e
Q3. URはROS 2やVLAなどのAIモデルと連携できますか?
URは公式ROS 2ドライバを提供しており、MoveIt 2やPythonなどを利用した開発が可能です。また、UR5eを使用したVLAモデルの実機研究も報告されています。
ただし、ROS 2に対応しているだけで、すべてのAIモデルがそのまま動作するわけではありません。動作指令の形式や通信周期、センサーとの接続などを確認し、必要に応じて制御プログラムを開発する必要があります。
Q4. 研究室と工場で同じURを使用すると、導入期間を短縮できますか?
同じ機種を使用することで、制御プログラムや開発環境、動作データなどを再利用しやすくなります。URも研究開発から工場実装までの共通化を支援するプログラムを提供しています。
一方、工場では実ワークによる検証やPLCとの連携、安全対策などが必要です。同一機種の採用による導入期間の短縮効果については、比較可能な定量データが不足しています。
Q5. URの協働ロボットはクリーンルームでも使用できますか?
URには、クリーンルーム適合性の認証を取得した機種があります。ただし、すべてのUR製品が同じ清浄度等級に対応しているわけではありません。
半導体や電子部品、医療機器などの研究・製造環境では、対象機種の認証範囲に加え、粒子発生やアウトガス、静電気対策などを確認する必要があります。また、ハンドやケーブルを含めた設備全体での適合性も重要です。
Q6. URを使ったフィジカルAI設備は、導入後も現場担当者が操作・保守できますか?
URはPolyScopeなどの操作環境を提供しており、現場での教示やプログラム調整に利用できます。ただし、AIモデルを組み込んだ設備では、品種変更や位置補正、異常復旧などを現場担当者が行えるように設計することが重要です。
また、URはサイバーセキュリティへの対応も進めています。2026年9月には、URを含むTeradyne RoboticsがIEC 62443-4-1 ML3認証を取得しました。これは製品のセキュアな開発プロセスに関する認証であり、実際の設備ではアクセス権限や外部通信の管理も必要です。
iCOM技研による導入サポート|協働ロボットの選定から運用までの「壁」を取り除く
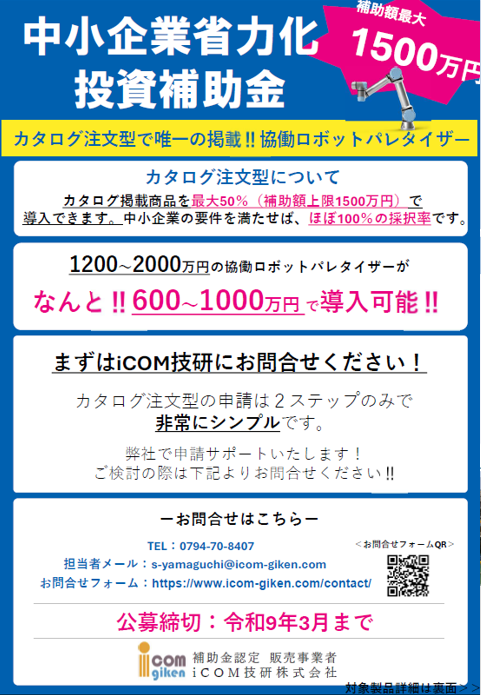

協働ロボットの導入に不安がある方でも、iCOM技研による以下のサポート体制で安心です。
- 使用目的に合ったモデル選定のコンサルティング
- 導入前の実機デモ・テストで効果を可視化
- ロボット操作教育、安全指導まで含めた現場立ち上げ支援
- ロボットシステム全体の提案(ハンドツール選定)
弊社では協働ロボットを中心とした様々なメーカーを取り扱っております。また、最適なロボット選定からシステム開発・立ち上げまで一貫してご支援可能です。
研究開発や、AI技術を活用した自動化設備の導入についても、用途や要求仕様に応じてご提案いたします。「自社の工程に適した協働ロボットを検討したい」とお考えの方は、ぜひお気軽にご相談ください。
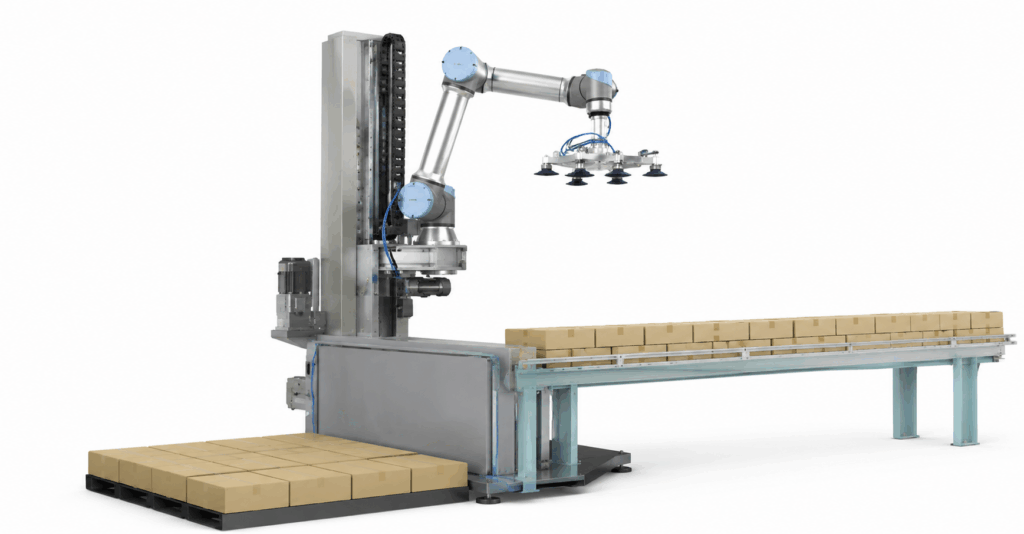
i Palletizer R
外部一軸パレタイザーで高積載を実現します
補助金対象製品
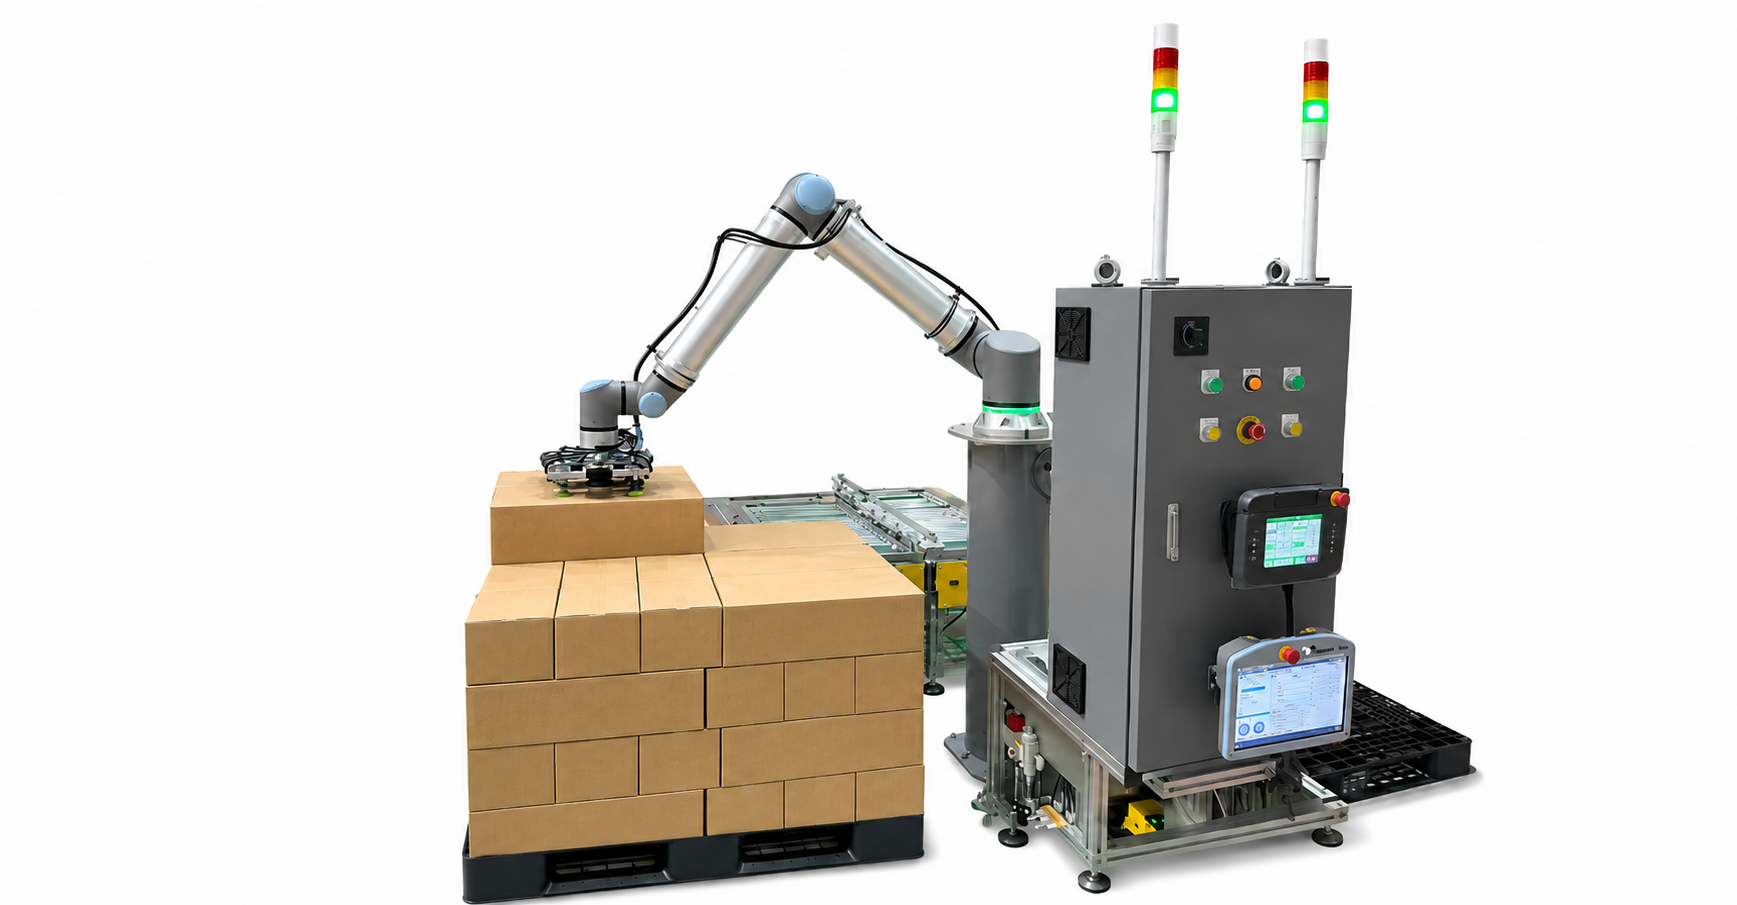
i Palletizer S
コンパクトで25kg可搬、協働ロボットパレタイザー
補助金対象製品
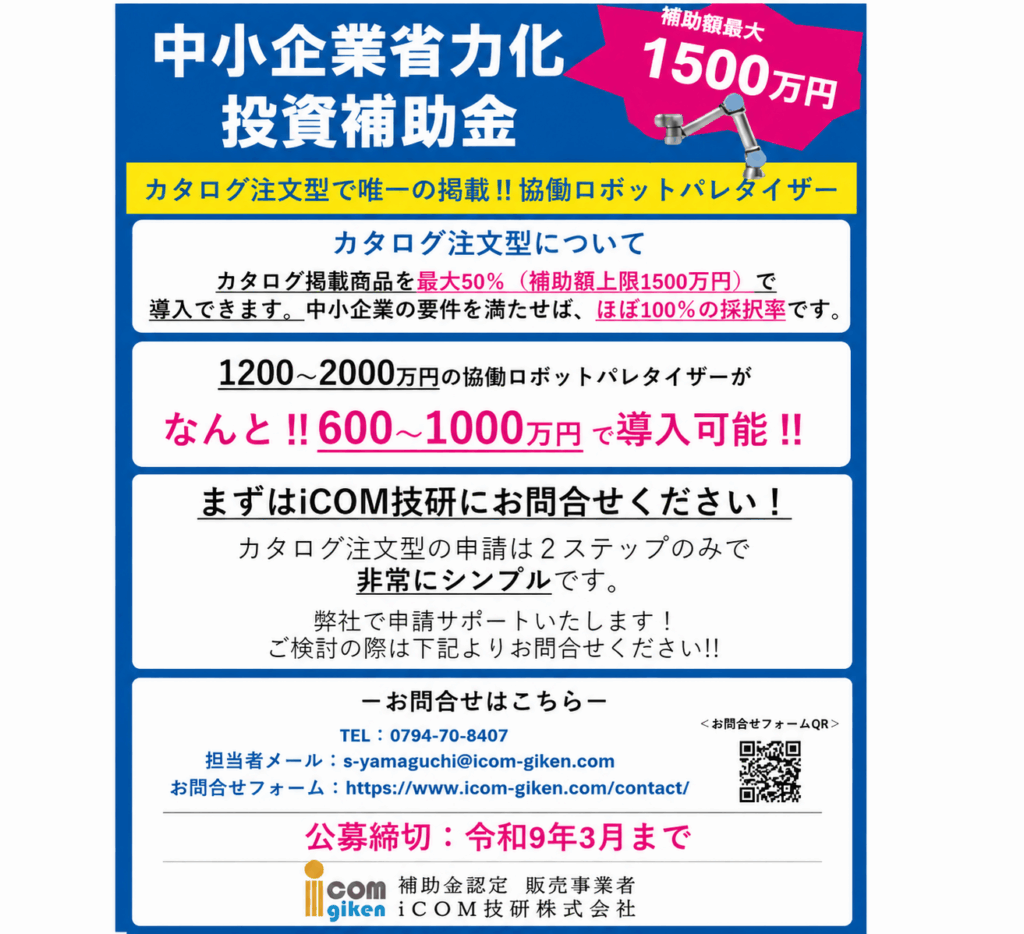
省力化補助金カタログ型対象製品
経済産業省が省力化効果を認めたパレタイザー
補助率最大50%
補助金対象製品
- i Palletizer R
- i Palletizer S
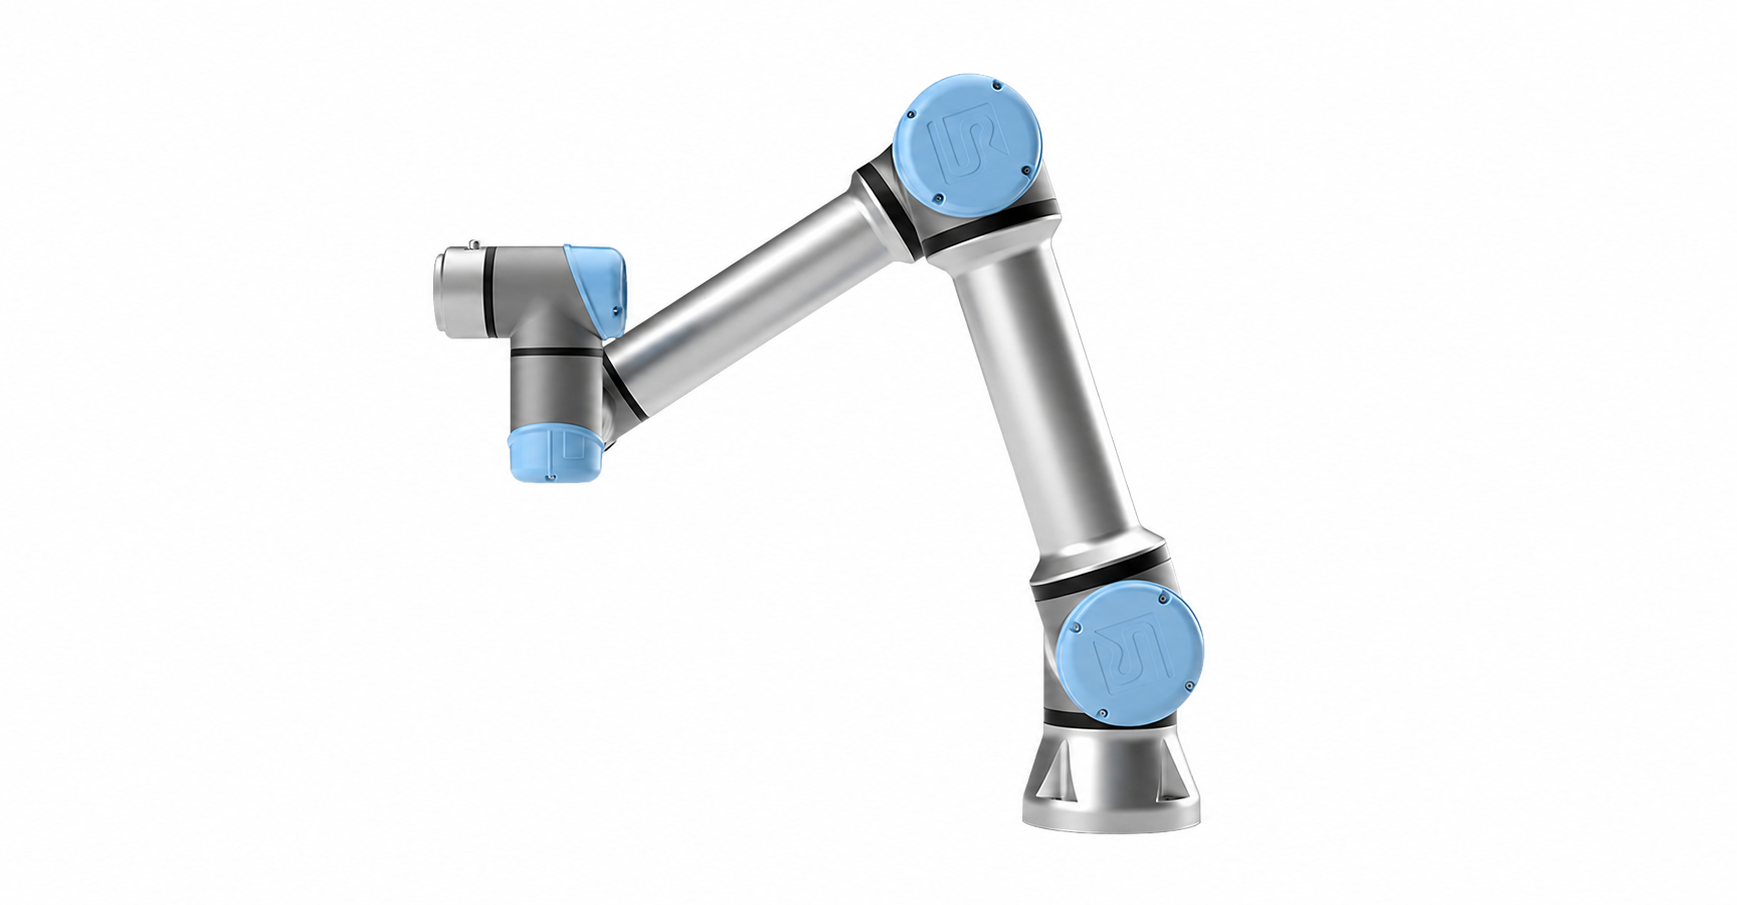
UR7e
汎用性×高出力=UR7e
可搬重量7.5kg
リーチ850mm
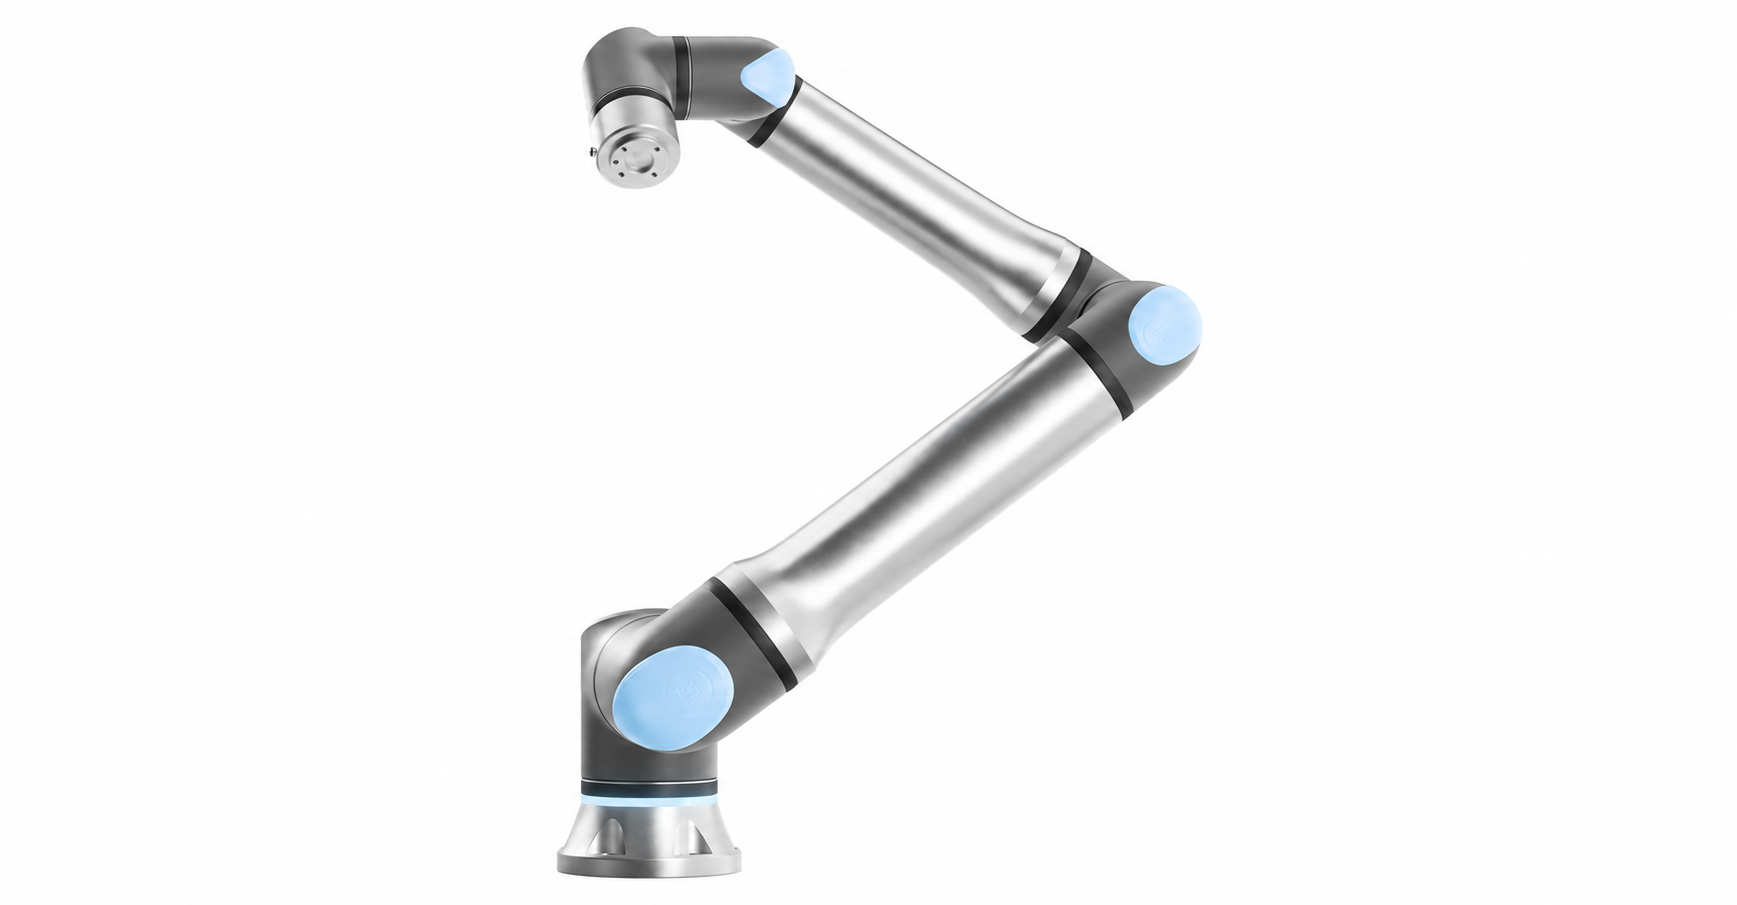
UR12e
中量工程の自動化に
可搬重量12.5kg
リーチ1300mm
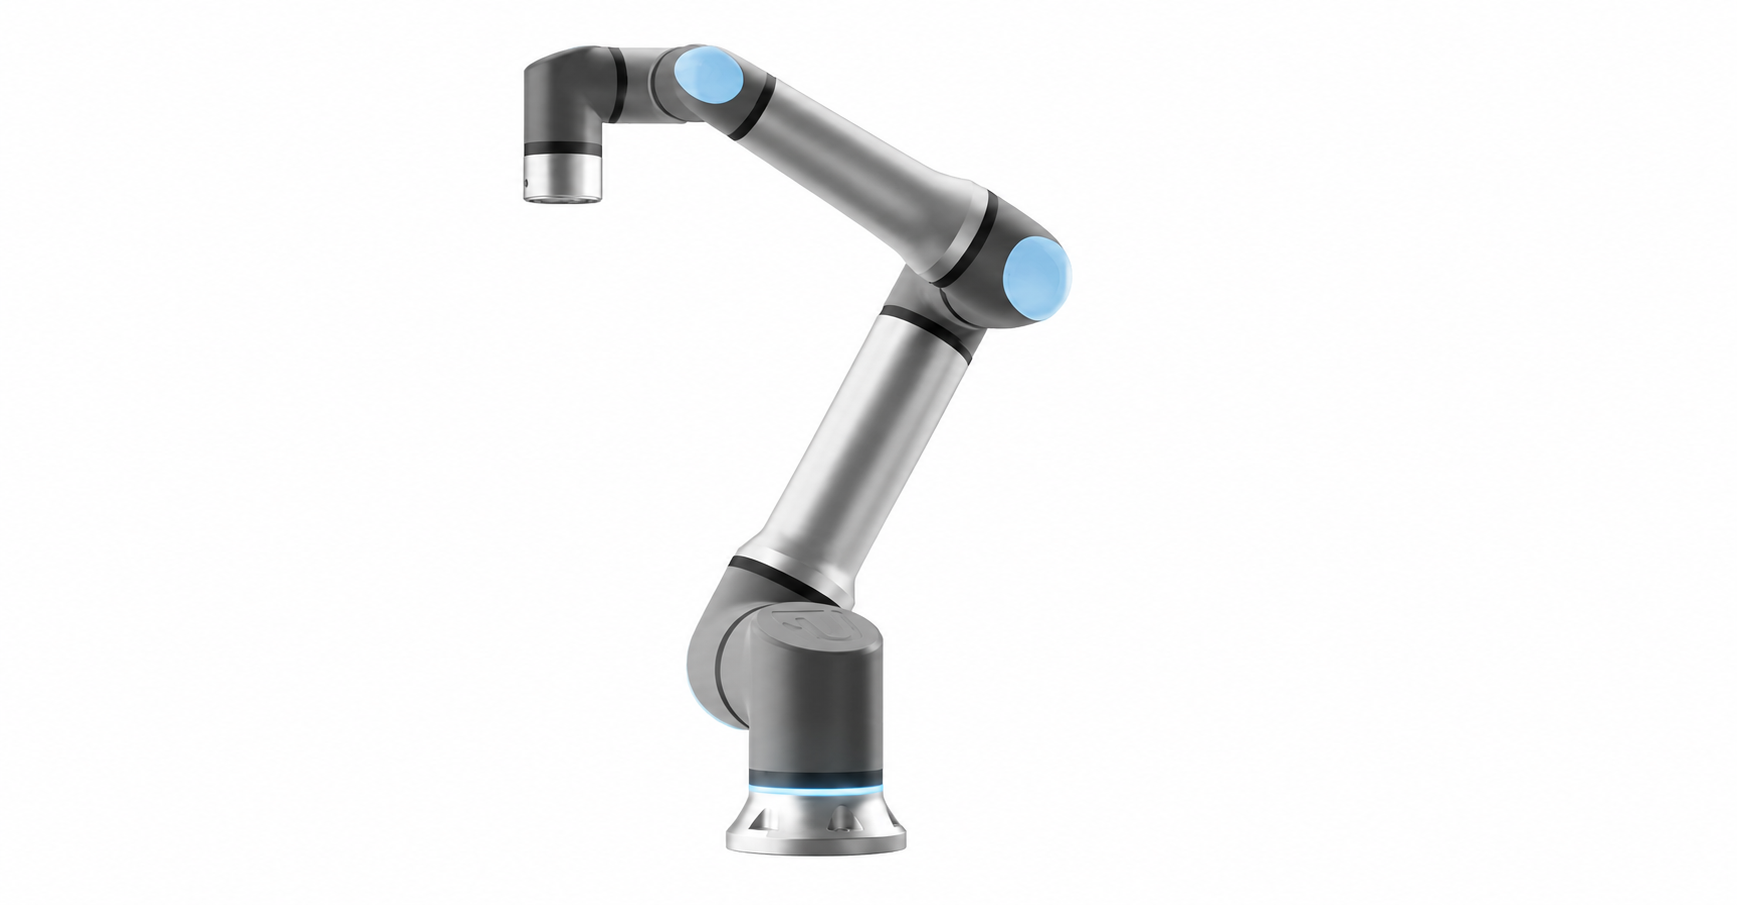
UR30
次世代のハイパワーモデル
可搬重量35kg
リーチ1300mm