
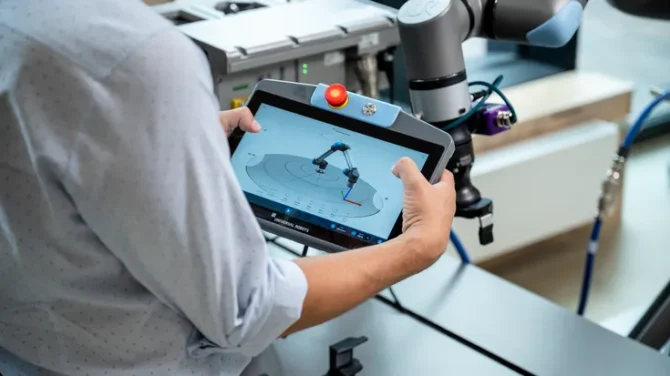
ユニバーサルロボットは2026年9月、第7世代のロボットアームシリーズ「g-Series」を発表しました。UR10g、UR17g、UR18gの3機種がラインアップされています。
g-Seriesは、従来のシリーズからどのように進化したのか。新しいシリーズだけに、仕様だけを見ても違いが分かりにくい部分があります。
また、ロボットを実際の設備へ組み込む際は、可搬重量やリーチだけでなく、ツール、周辺機器、通信、安全性まで含めて考える必要があります。
本記事では、g-Series各機種の仕様や特徴について解説します。また、従来シリーズとの違い、導入時に押さえたいポイントまで分かりやすく解説します。
目次[]
ユニバーサルロボット g-Seriesとは?
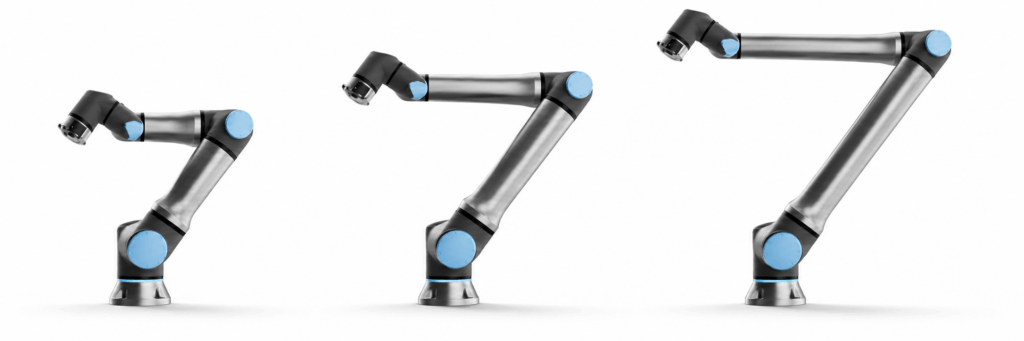
g-Seriesは、可搬重量10~18 kg、リーチ950~1,750 mmをカバーする第7世代のロボットアームシリーズです。UR10g、UR17g、UR18gの3機種がラインアップされています。
3機種に共通する特徴は、ロボット単体の性能に加えて、自動化設備へ組み込みやすい接続性を備えていることです。ツールフランジには1 Gb Ethernet、24/48 V電源、安全定格I/Oなどが用意され、カメラ、3Dセンサー、電動グリッパー、高機能EOATを先端へ統合しやすくなっています。
アーム内部も改良されており、e-Seriesとの比較では、関節部品点数を50%削減し、関節トルクを25%、関節速度を65%向上しています。3機種ともIP65に対応し、産業環境での使用を前提とした設計です。
Gen 7とg-Seriesの関係
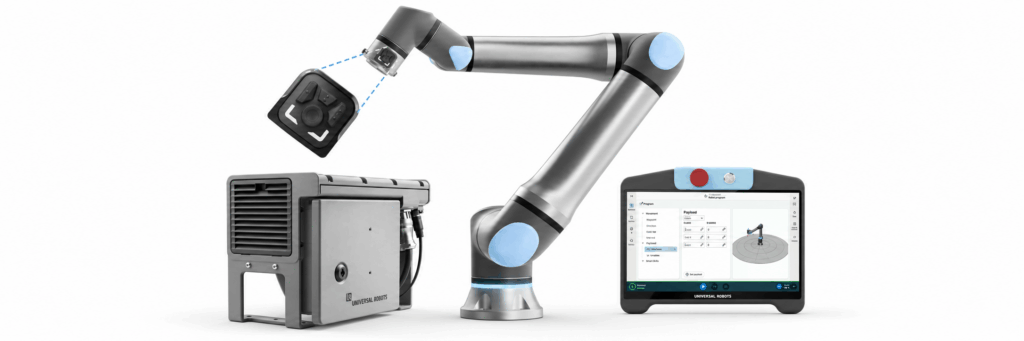
Gen 7は、ユニバーサルロボットの第7世代ロボットプラットフォームです。ロボットアームだけでなく、コントローラー、ティーチペンダント、操作インターフェース、ソフトウェア、ケーブル、エコシステムまで含みます。
このGen 7のロボットアームにあたるのがg-Seriesです。つまり、g-Seriesは第7世代のロボットアームシリーズです。また、Gen7はそれを動かすハードウェアやソフトウェアを含むプラットフォーム全体を表します。
g-Seriesのラインアップ
UR10g|10kg可搬・1,750mmのロングリーチ
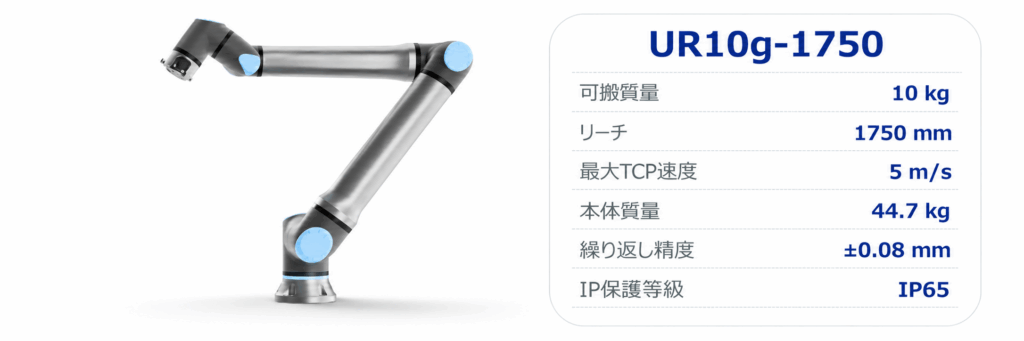
UR10gは、可搬重量10 kg、リーチ1,750 mmのロングリーチモデルです。最大TCP速度は5 m/sで、g-Seriesのなかでは最も広い作業範囲を持っています。
1,750 mmの長いリーチを生かし、大型ワークへの溶接や研磨、広範囲を測定する検査、複数台の加工機を一台で担当するマシンテンディングなどに適しています。
同じ1,750 mmクラスには、可搬重量25 kgのUR20があります。そこまで大きな可搬重量を必要としない工程で、長いリーチを生かした設備を構成しやすいモデルです。
関連製品 : UR10g-1750
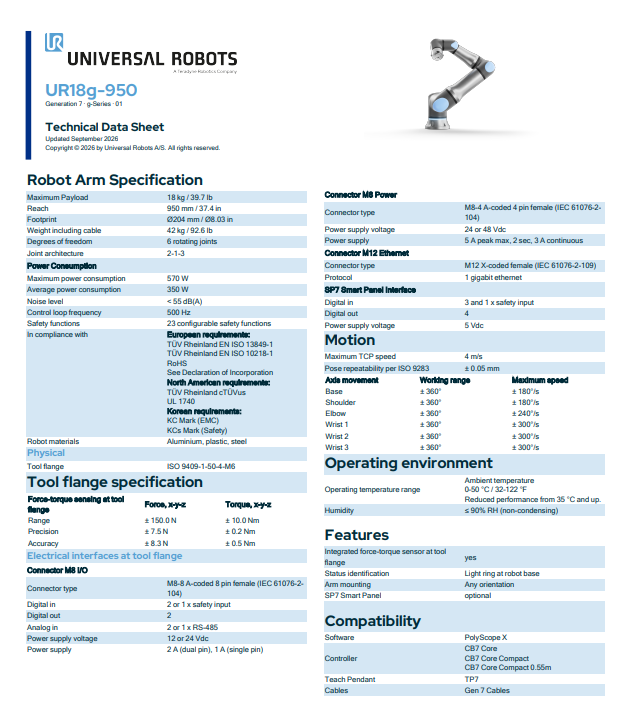
UR10g-1750 データシート
UR10g-1750の仕様や寸法、可搬重量特性を確認したい方は、こちらから公式データシートをご覧いただけます。
UR17g|17.5kg可搬と1,300mmリーチを両立
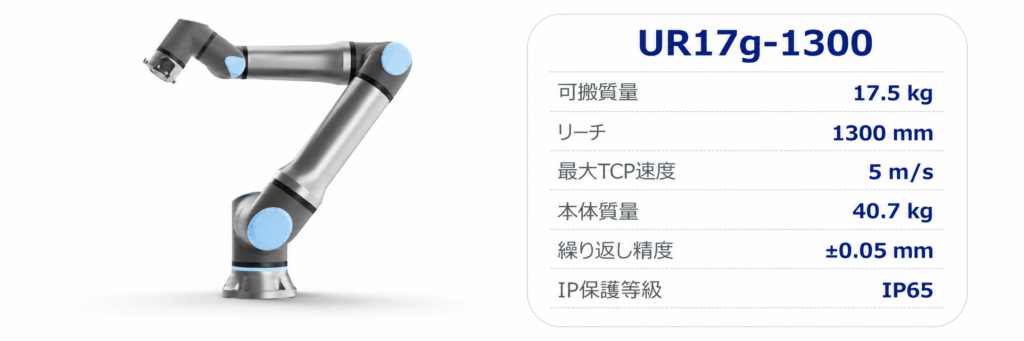
UR17gは、可搬重量17.5 kg、リーチ1,300 mmのモデルです。最大TCP速度は5 m/s、繰り返し精度は±0.05 mmで、可搬重量と作業範囲のバランスが取れた仕様です。
搬送、組立、CNCマシンテンディング、研磨など、幅広い工程に対応できます。特に、大型グリッパーやカメラ、エアブロー機構などをロボット先端へ搭載する設備では、17.5 kgの可搬重量を生かしやすくなります。
同じ1,300 mmクラスには、可搬重量35 kgのUR30があります。可搬重量において10 kgでは可搬重量が不足しやすく、35 kgまでは必要としない中可搬領域をカバーするモデルです。
関連製品 : UR17g-1300
UR17g-1300 データシート
UR17g-1300の詳細仕様や寸法、性能を確認したい方は、こちらから公式データシートをご覧いただけます。
UR18g|950mmリーチで18kgを扱えるモデル
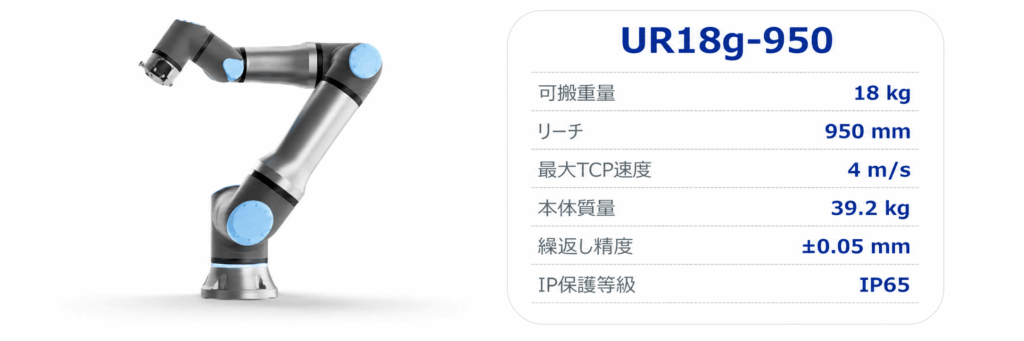
UR18gは、可搬重量18 kg、リーチ950 mmのモデルです。g-Seriesのなかでは最も大きな可搬重量を持ち、本体重量は39.2 kgです。
リーチを抑えながら18 kgを扱えるため、重量部品の移載や組立、大型グリッパーを使ったピック&プレースなど、比較的狭い作業範囲で重量物を扱う工程に適しています。
本体重量は3機種で最も軽く、設備内部や専用架台などへ組み込みやすい点も特徴です。
関連製品 : UR17g-1300
UR18g-950 データシート
UR18g-950の仕様や寸法、可搬重量に関する詳細を確認したい方は、こちらから公式データシートをご覧いただけます。
g-Seriesで進化したポイント
g-Seriesでは、ロボットアームの性能だけでなく、周辺機器との接続性や教示方法も進化しています。特に大きく変わったのが、ツールフランジに通信・電源・安全I/Oを集約したことです。
ツールフランジに1 Gb Ethernetと24/48 V電源を搭載
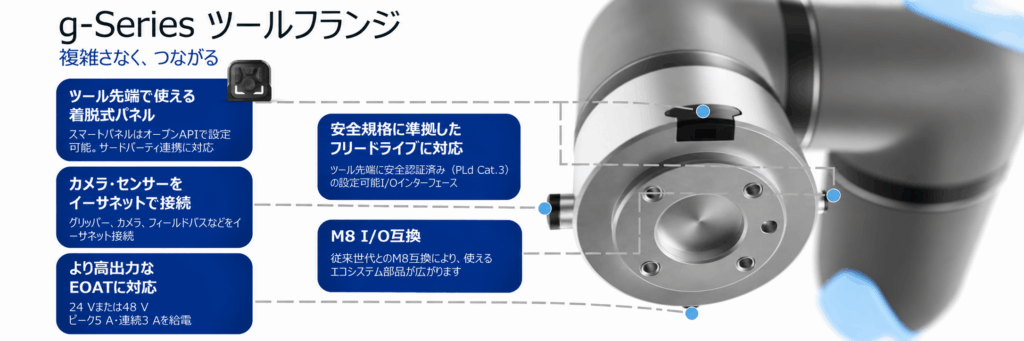
g-Seriesのツールフランジには、M12 X-codeの1 Gb Ethernetと24/48 V電源を搭載しています。電源はピーク5 A、連続3 Aに対応し、安全定格I/Oも利用できます。
これにより、Ethernet対応のカメラや3Dセンサー、高機能グリッパーをロボット先端へ接続しやすくなりました。従来はアーム外部へ通信線や電源線を沿わせる場合もありましたが、外部配線を減らしやすくなっています。
例えば、Eye-in-Hand方式ではカメラをロボット先端へ取り付け、視点を変えながらワークを撮像します。3D Visionを使ったピッキングやロボットによる外観検査などで、g-Seriesの接続性を活用できます。
24/48 V電源は、電動グリッパーや高出力のEOATにも利用できます。さらにM8 I/Oとの互換性が維持されているため、対応する既存のUR+製品も継続して使用できます。
ロボット先端から直接ティーチング
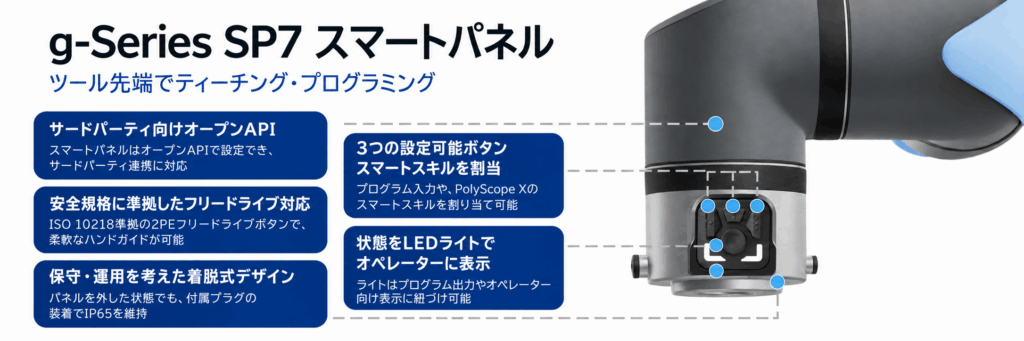
g-Seriesでは、ツールフランジへ着脱式の「SP7スマートパネル」を取り付けられます。SP7には2PEフリードライブ、3つの設定可能なボタン、LED表示などが搭載されています。
ロボットの近くでフリードライブやプログラム操作を行えるため、工具とワークの位置を確認しながら教示できます。溶接や研磨、加工機へのロード・アンロードなど、実際の作業位置で調整する工程に適しています。
設定可能なボタンには、PolyScope XのSmart Skillsやプログラム入力を割り当てられます。教示で繰り返す操作を手元から実行できるため、ティーチペンダントとの往復も減らせます。
ロボットアームの軸構成による動作特性の違い
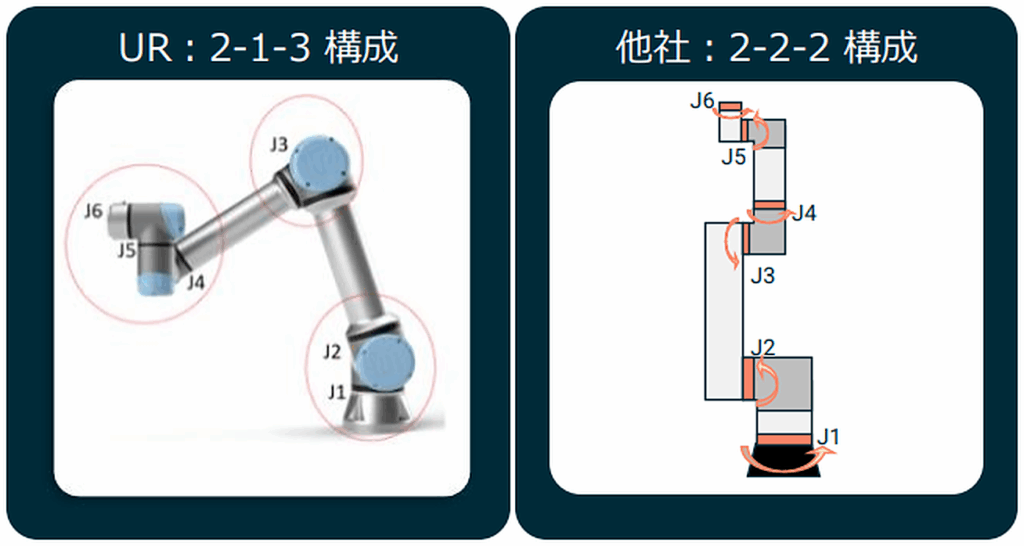
Universal Robotsでは、ロボットアームの軸構成に「2-1-3構成」を採用しています。他社の「2-2-2構成」と比べて、狭い空間で手先の姿勢を取りやすい特徴があります。それにより、動作自由度を確保しやすくなります。
主な違いは以下のとおりです。
- 可搬重量性能を維持しやすいよう最適化されている。
Universal Robotsでは独自設計によって動作制御を最適化しています。そのため、手首から重心が離れた状態でも、可搬重量の性能低下を抑えやすい設計となっています。 - 狭い空間でも高い可動性を確保しやすい。
装置内部などの狭い空間でも、手先側の3関節を使って姿勢を調整しやすい構成です。 - 特異点を回避しやすい。
2-2-2構成では、J4とJ6が平行になる姿勢で特異点が発生しやすくなります。特にパレタイジングで最下段へ腕を伸ばすような動作では、姿勢によって制約が生じる場合があります。 - 2-1-3構成は制御設計の難易度が高い。
質量がロボットベースから離れるため、運動学モデルや動作制御は複雑になります。
コントローラー・ティーチペンダントも第7世代へ刷新
Gen 7では、g-Seriesのロボットアームに合わせて、コントローラーやティーチペンダントも刷新されています。設備側のネットワーク構成や、ロボットの教示方法まで含めて新しくなりました。
コントローラー|複数のネットワークに対応するCB7
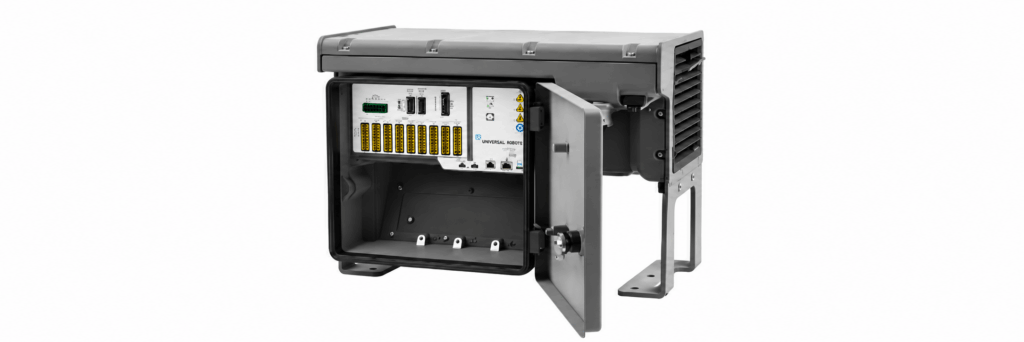
第7世代のロボットコントローラーが「CB7」です。CB7 Coreには1 Gb Ethernetを3ポート搭載し、16点の設定可能I/Oを備えています。Modbus、EtherNet/IP、PROFINETなどの産業用通信にも対応しています。
3つのEthernetインターフェースは、用途ごとにネットワークを分けて使用できます。例えば、カメラやAI演算用IPCをワークセル側へ接続し、PLCやSCADAを工場ネットワーク側へ分けられます。
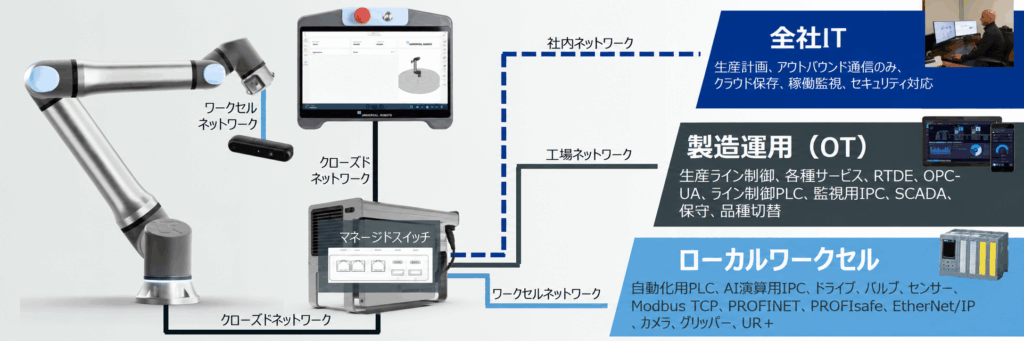
社内ITネットワークも別系統にできるため、設備内の通信と上位ネットワークを分離できます。カメラ、IPC、PLC、上位システムを併用する設備でも、ネットワーク構成を整理しやすくなります。
制御盤への組み込みを想定した「CB7 Core Compact」も用意されています。PLCや安全機器と同じ制御盤へ組み込めるため、専用機やロボットセルの制御機器を集約できます。
ティーチペンダント|操作性を高めたTP7
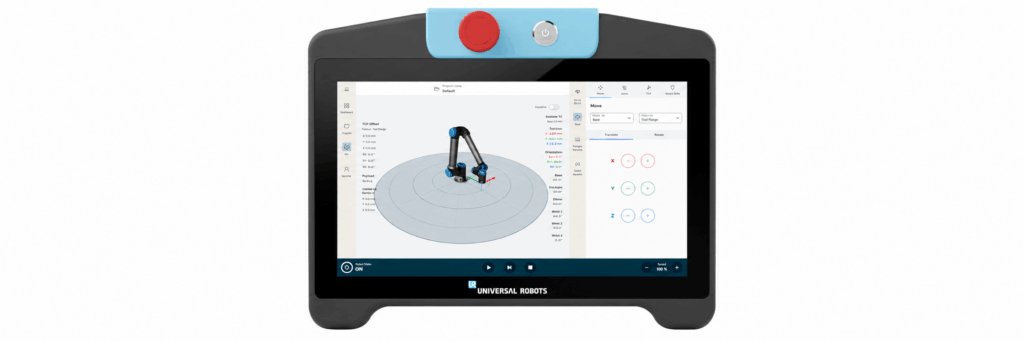
新しいティーチペンダント「TP7」には、バーチャルジョイスティックやSmart Buttonsを搭載しています。左右から操作できる3ポジションイネーブルスイッチも備えています。
Smart Buttonsには、PolyScope XのSmart Skillsを割り当てられます。位置合わせなど、繰り返し使用する操作をボタンから呼び出せるため、教示作業を効率化できます。
3ポジションイネーブルスイッチは、ISO 10218-1:2025に対応した手動操作を行うための機能です。操作性だけでなく、第7世代では安全規格への対応も更新されています。
フィジカルAI開発でユニバーサルロボットを選ぶ理由
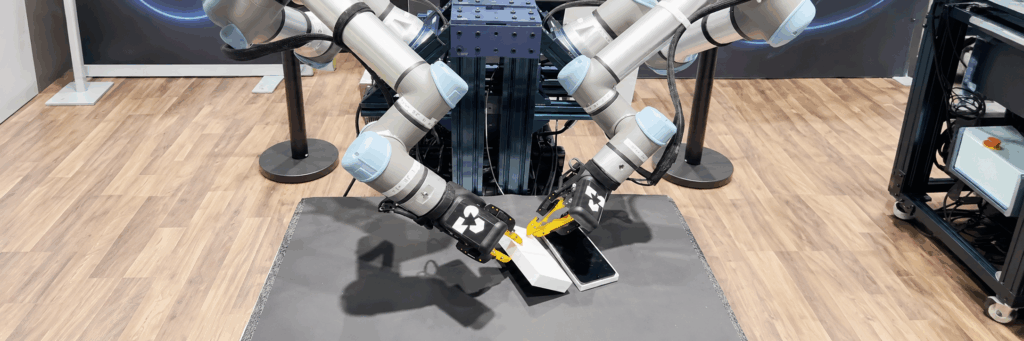
フィジカルAIでは、AIモデルそのものだけでなく、ロボットとの接続性、取得できるデータの質、安全機能まで含めた開発環境が重要です。
Universal Robotsは、AI開発に使いやすいオープンな環境に加え、高品質なロボットデータを取得できます。さらに、世界中での導入実績と安全機能を備えている点も、研究開発で利用しやすい理由です。
オープンな開発環境
- ROS 2、Python、C++など、使い慣れた開発言語やツールを利用できる
- AIの判断とロボット動作を分離して設計できる
- 外部PCやAI処理装置と柔軟に接続できる
- 将来的な機能拡張にも対応しやすい
ユニバーサルロボットでは、ROS 2、Python、C++などを利用した開発が可能です。そのため、開発者が普段の開発環境を、そのままロボットシステムへ組み込みやすくなっています。
また、AIによる認識や判断と、実際のロボット動作を分離して設計できます。AI処理を外部PCやGPU搭載の処理装置で行い、その結果をロボット側へ渡す構成も可能です。
このように、AIモデルや周辺機器を独立して構成できます。それにより、将来的にAIモデルやセンサーを変更する場合でも柔軟に対応できます。
高品質なデータを取得できる
- 関節角度、速度、トルクなどのロボット状態をリアルタイムに取得できる
- RTDEを利用してロボットデータを取得できる
- データに時刻情報が付いており、他のセンサーと同期しやすい
- 動作が安定しており、学習データの質を高めやすい
ユニバーサルロボットでは、RTDEを利用してロボットの状態をリアルタイムに取得できます。関節角度や速度、トルクなど、フィジカルAIの学習や制御に必要な情報を扱うことが可能です。
さらに、取得するデータには時刻情報が付いています。そのため、カメラや力覚センサーなど、外部センサーのデータと同期させやすいことも特徴です。
また、ロボットの動作自体が安定しているため、同じ条件でデータを繰り返し収集しやすくなります。学習用データのばらつきを抑えやすく、模倣学習やリアルタイム制御にも利用しやすい環境です。
トップクラスの実績と安全性
- 世界累計10万台以上の導入実績がある
- 工場と研究機関の双方で採用されている
- 第三者機関であるTÜV認証済みの安全機能を搭載している
- AIによる制御とは独立したレイヤーで安全機能が動作する
- AIの誤判断が発生した場合でも、安全機能を優先できる
- 大学や研究機関で広く採用されている
- VLAや模倣学習など、最新のAI技術を利用しやすい
研究用途ではVLAや模倣学習など、最新の技術をロボットへ適用しやすい環境があります。既存の開発資産や研究事例を活用しながら、実機を使ったフィジカルAI開発を進めやすくなっています。
g-Seriesでは安全性とサイバーセキュリティも重要になる
現在のロボット設備は、PLCだけで閉じたシステムではなくなっています。カメラ、AI演算用IPC、MES、SCADA、クラウドなどと接続する設備が増えています。そのため、ロボット側にもサイバーセキュリティが求められるようになりました。
サプライチェーン全体でセキュリティを確認する
防衛・航空宇宙、重工、エネルギーなどでは、国防との関係も考慮する必要があります。そのため、装置そのものの性能だけでなく、調達先、ソフトウェア、ネットワーク接続、脆弱性対応まで確認することが重要です。
米国では、外国企業と関連する技術への国家安全保障上の審査が拡大しています。2025年には、ロボティクスも国家安全保障への影響を調査する対象に含まれました。
EUでも2026年に、高リスクサプライヤーへの依存を減らすICTサプライチェーン対策がまとめられています。
このため実際の設備選定では、特に機密性の高い製造現場で確認項目が増えています。中国企業を含む海外メーカーについて、原産国や通信先、ソフトウェア更新、データの扱いを確認するケースです。その結果、調達対象から外す判断が行われる場合があります。
Gen 7で進むセキュリティと安全機能
PolyScope Xでは、IEC 62443-4-1のML3に対応済みとされています。また、IEC 62443-4-2についてもSL1への対応が予定されています。
安全機能は、AIによる判断とは独立したレイヤーで動作します。そのため、AI側で予期しない判断が発生しても、安全機能が優先されます。
g-Seriesに関するよくある質問
Q1. ユニバーサルロボットのg-Seriesとは何ですか?
g-Seriesは、ユニバーサルロボットが2026年に発表した第7世代のロボットアームシリーズです。UR10g-1750、UR17g-1300、UR18g-950の3機種があります。
ツールフランジにはEthernet、24/48 V電源、安全I/Oなどを搭載しています。そのため、カメラや高機能なEOATをロボット先端へ接続しやすい構成です。
なお、g-Seriesはロボットアームのシリーズ名です。一方、Gen 7はg-Seriesを含む第7世代プラットフォーム全体を指します。
Q2. ユニバーサルロボット g-Seriesにはどの機種がありますか?
2026年9月時点では、UR10g、UR17g、UR18gの3機種があります。
可搬重量は10~18 kg、リーチは950~1,750 mmです。用途に応じて、作業範囲と可搬重量の異なる機種を選択できます。
Q3. g-Seriesとe-Series・UR Seriesの違いは何ですか?
e-Seriesは、小型・軽量で比較的短いリーチの自動化を中心としたシリーズです。一方、UR SeriesはUR20やUR30などがあります。高可搬重量の産業用途を中心とする第6世代シリーズです。
g-Seriesは第7世代で、10~18 kgの中可搬領域を中心としています。また、UR Seriesのアーム設計をベースに、ツール先端の電源やEthernet、安全接続などを強化しています。
そのため、高度なEOATやカメラを利用する自動化システムを構成しやすくなっています。
Q4. UR10g-1750・UR17g-1300・UR18g-950はどう選べばよいですか?
広い作業範囲を優先する場合は、UR10g-1750が候補になります。可搬重量とリーチのバランスを重視する場合は、UR17g-1300が候補です。
一方、短いリーチで重量物を扱う場合は、UR18g-950が候補になります。ただし、実際の選定では可搬重量とリーチだけでは判断できません。
ツール重量、重心、ロボットの姿勢、サイクルタイムなども確認したうえで選定します。
Q5. g-Seriesでは3DカメラやAIを利用できますか?
g-Seriesのツールフランジにある1 Gb Ethernetを利用できます。そのため、3D VisionやAIピッキングを構成しやすくなっています。
ただし、g-Series自体を「AI内蔵ロボット」と考えるのは適切ではありません。カメラや外部IPC、PolyScope Xなどを組み合わせ、AIによる認識や判断をロボット動作へ利用します。
また、従来世代と互換性のあるM8 I/Oも用意されています。そのため、既存のUR+製品を利用できる場合があります。
Q6. g-Seriesなら安全柵なしで使用できますか?
g-Seriesが協働ロボットであっても、安全柵が必ず不要になるわけではありません。
ハンド、ワーク、速度、周辺設備なども含めてリスクアセスメントを行います。そのうえで、用途や作業環境に応じた安全方策を決定します。
iCOM技研による導入サポート|協働ロボット導入の「壁」を取り除く

協働ロボットの導入に不安がある方でも、iCOM技研による以下のサポート体制で安心です。
- Universal Robotsの認定SIerで、豊富な導入実績
- 使用目的に合ったモデル選定のコンサルティング
- 導入前の実機デモ・テストで効果を可視化
- ロボット操作教育、安全指導まで含めた現場立ち上げ支援
- ロボットシステム全体の提案(ハンドツール選定)
弊社では協働ロボットを中心とした様々なメーカーを取り扱っております。また、最適なロボット選定からシステム開発・立ち上げまで一貫してご支援可能です。
Universal Robotsに関するお問い合わせ・相談お待ちしております。
「自社にも自動化を」とお考えの方は、ぜひお気軽にご相談ください。