Fuzzy Logic Roboticsは、産業用ロボットのプログラミングや制御を効率化するソフトウェアを開発しています。CADからの軌道生成や、複数メーカーのロボットを共通の仕組みで制御できることが特徴です。
本記事では、Fuzzy StudioとFuzzy RTCの仕組みや機能を解説します。また、Python・PLCとの連携、対応ロボット、導入事例も紹介します。
目次[]
- Fuzzy Logic Roboticsとは?
- Fuzzy StudioとFuzzy RTCの仕組み
- CADからロボットの軌道を生成する仕組み
- オフラインティーチングから実機への軌道適用
- Python・APIによるロボット制御とPLC連携
- Fuzzy Logic Roboticsの対応ロボットメーカー
- Fuzzy Logic Roboticsの活用用途・導入事例
- Fuzzy Logic Roboticsと従来のロボットプログラミングソフトの違い
- Fuzzy Logic Roboticsを導入する際の確認事項
- Fuzzy Logic Roboticsはどのような開発に適しているのか?
- iCOM技研による導入サポート|ロボット開発・自動化システムの構築を支援
Fuzzy Logic Roboticsとは?
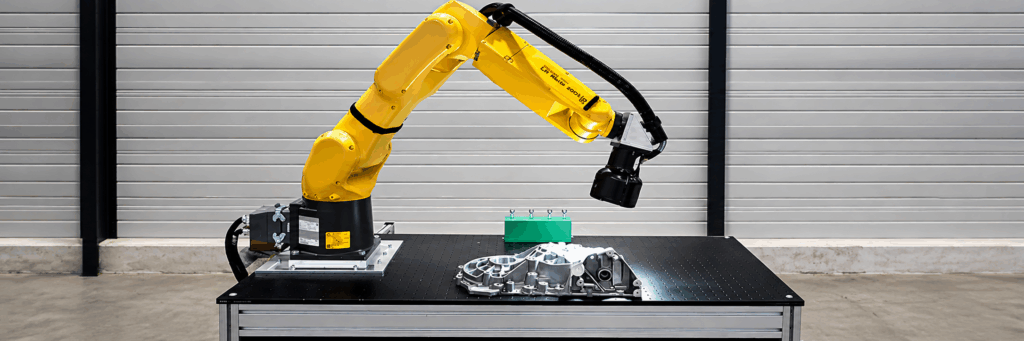
Fuzzy Logic Roboticsは、2018年に設立されたフランスのロボットソフトウェア企業です。産業用ロボットや協働ロボットの軌道生成、シミュレーション、リアルタイム制御に関する技術を開発しています。
同社の特徴は、ロボットの動作生成と実行制御を共通化していることです。通常、産業用ロボットはメーカーごとにプログラミング言語や通信方式が異なります。Fuzzy Logic Roboticsは、こうした違いをソフトウェア側で吸収します。
これにより、対応する複数メーカーのロボットを共通のインターフェースから制御できます。また、CADデータからの軌道生成や、APIを利用した独自アプリケーションの開発も可能です。
Fuzzy Logic Roboticsが提供する技術
Fuzzy Logic Roboticsは、軌道生成から実機制御までを扱うソフトウェアを提供しています。主な技術は次のとおりです。
| 製品・技術 | 主な機能 |
|---|---|
| Fuzzy Studio | ロボットのオフラインプログラミング、3Dシミュレーション |
| Fuzzy RTC | 複数メーカーに対応するリアルタイム制御 |
| Part to Path | CAD・3Dメッシュからの工具経路生成 |
| Trajectory Generation | 動作制約を考慮した軌道生成 |
| Kinematics | 順運動学・逆運動学の計算 |
| Collision Detection | ロボットと周辺設備の干渉判定 |
| Sequencer | 軌道や外部信号を組み合わせた動作手順の作成 |
これらの技術は、Fuzzy Studioの機能として利用できます。また、一部は独立したモジュールとしても提供されています。
そのため、GUIによるロボットプログラミングだけでなく、独自ソフトウェアへの機能組み込みも検討できます。
Fuzzy StudioとFuzzy RTCの仕組み
Fuzzy Logic Roboticsのロボット制御は、主にFuzzy StudioとFuzzy RTCの2つのソフトウェアで構成されています。
動作軌道の作成やシミュレーションは、開発環境であるFuzzy Studioが担当します。一方、Fuzzy RTCは作成した軌道を実機で実行するための制御ソフトウェアです。
Fuzzy Studio|オフラインティーチングとシミュレーション
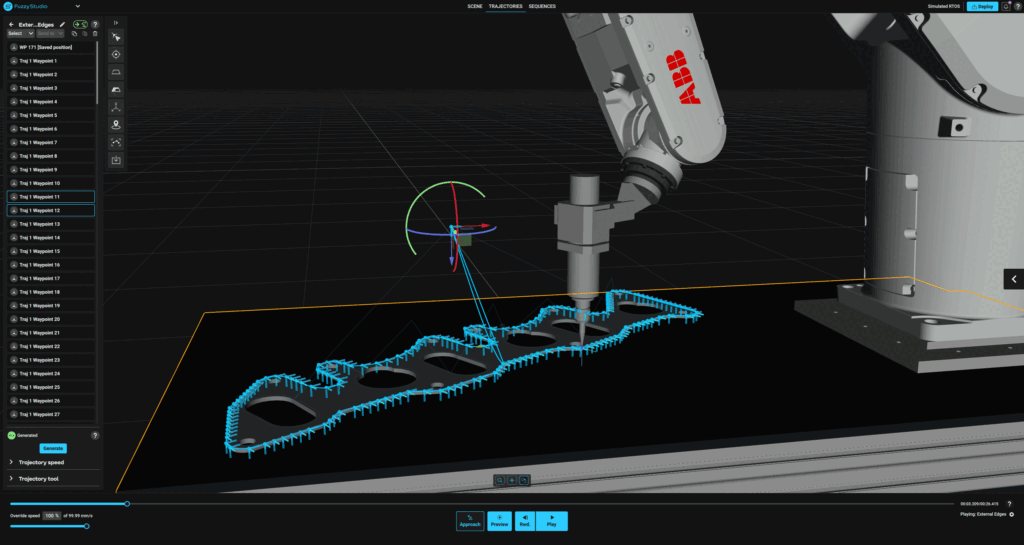
Fuzzy Studioは、3D空間上でロボットの動作を作成するソフトウェアです。ロボットやワーク、ツール、周辺設備を配置し、動作軌道を設定できます。
CADデータを利用した軌道生成にも対応しています。例えば、ワークの輪郭や曲面を選択すると、その形状に沿ったウェイポイントを生成できます。
ウェイポイントとは、ロボットの動作を構成する位置や姿勢の情報です。Fuzzy Studioでは、この情報から軌道を生成し、速度や工具姿勢を設定します。
さらに、3Dシミュレーションで動作を確認できます。実機を使用する前に軌道を検証できるため、ティーチング作業の削減につながります。
Fuzzy RTC|複数メーカーのロボットをリアルタイム制御
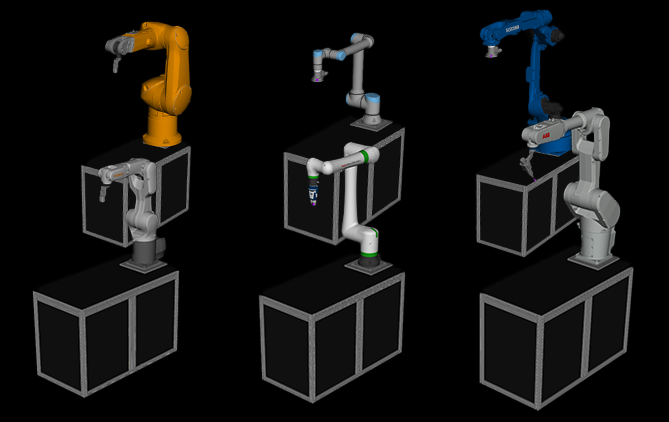
Fuzzy RTC(Fuzzy Real Time Control)は、産業用PC(IPC)上で動作する制御ソフトウェアです。公式ドキュメントでは、旧名称のFuzzy RTOSも使用されています。
Fuzzy RTCは、アプリケーションから受け取った動作指令を処理します。そして、対応するロボットコントローラと周期的に通信し、ロボットの動作を制御します。
この仕組みにより、メーカー固有の通信処理を共通化できます。また、REST APIやPythonクライアントを利用した外部制御にも対応しています。
ただし、Fuzzy RTCは純正のロボットコントローラを置き換えるものではありません。メーカーが提供する外部制御機能を利用して動作します。
軌道生成から実機制御までの構成
基本的な制御構成は、次のようになります。
| 構成要素 | 役割 |
|---|---|
| Fuzzy Studio | CADの読み込み、軌道生成、シミュレーション |
| Fuzzy RTC | 軌道の保存・実行、ロボットとの通信 |
| ロボットコントローラ | 各軸の駆動制御、安全関連機能など |
| ロボット本体 | 実際の動作・加工作業 |
Fuzzy Studioで作成した軌道は、Fuzzy RTCへ転送して実行します。この転送操作はDeploymentと呼ばれます。
一度転送した軌道やシーケンスは、Fuzzy RTC側に保存されます。そのため、開発用PCでFuzzy Studioを常時起動する必要はありません。
また、Fuzzy StudioにはFuzzy RTCのシミュレーション環境も統合されています。これにより、開発段階から実機制御を想定した動作確認が可能です。
CADからロボットの軌道を生成する仕組み
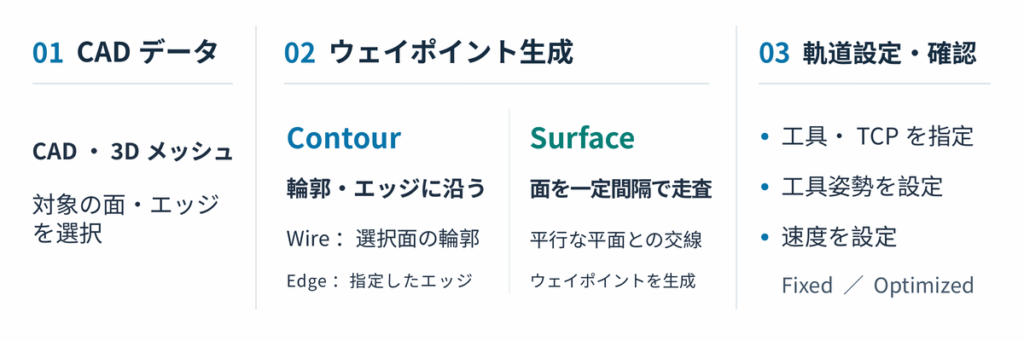
Fuzzy Studioの特徴の一つが、CADや3Dメッシュを利用した軌道生成です。
例えば、研磨やバリ取りでは、工具をワーク形状に沿って移動させます。しかし、複雑な曲面では教示点が増え、工具姿勢の調整にも時間がかかります。
Fuzzy Studioでは、3D形状からウェイポイントを生成できます。代表的な機能が、輪郭をたどるContourと、表面を走査するSurfaceです。
Contour|輪郭・エッジに沿った軌道生成
Contourは、CADモデルの輪郭やエッジからウェイポイントを生成する機能です。主にバリ取りや輪郭加工などに利用できます。
Contourには、WireとEdgeの2つのモードがあります。Wireは選択した面の輪郭全体をたどり、Edgeは任意のエッジを選択して軌道を作成します。
例えば、鋳造部品の外周にあるバリを除去する場合、対象のエッジを選択します。その後、ウェイポイントの間隔や工具のオフセット量を設定します。さらに、ワークに対する工具の進入角度も調整できます。
複数のエッジを選択した場合は、加工順序や進行方向も指定できます。そのため、対象形状に合わせた工具経路を作成できます。
Surface|曲面全体を走査する軌道生成
Surfaceは、ワーク表面を一定間隔で走査する軌道生成機能です。主に研磨やポリッシング、表面処理などに利用できます。
Surfaceでは、選択した面を平行な平面で分割します。そして、その交線からウェイポイントを生成します。
走査ラインの間隔やウェイポイント間隔は、個別に設定できます。また、表面の法線方向を基準に工具姿勢を設定することも可能です。
例えば、曲面を持つ金属部品の研磨では、CADモデルから走査経路を作成します。そこへ工具姿勢やオフセット量を設定し、加工対象に合わせた動作へ調整します。
さらに、軌道の平滑化機能も備えています。3Dスキャン由来の形状に細かな凹凸がある場合、ウェイポイントの位置や姿勢の変化を滑らかにできます。
TCP・工具姿勢・移動速度の設定
ロボット加工では、TCP(Tool Center Point)の設定が重要です。TCPとは、工具の動作基準となる位置です。
TCPに誤差があると、CAD上の軌道と実際の工具位置にずれが生じます。Fuzzy Studioでは、使用するツールとTCPを軌道ごとに指定できます。
また、工具の位置だけでなく、姿勢も設定できます。これにより、ワーク表面に対する角度を考慮した軌道作成が可能です。
軌道の速度設定には、FixedとOptimizedの2種類があります。
| 速度設定 | 動作の特徴 | 主な用途 |
|---|---|---|
| Fixed | 実現可能な範囲で移動速度を一定に保つ | 研磨・塗布など |
| Optimized | 各区間の速度を上限内で最適化する | 非加工区間の移動など |
例えば、研磨では一定の送り速度が必要になる場合があります。その場合、Fixedを利用して速度変化を抑えることができます。
一方、加工を伴わない移動ではOptimizedが候補になります。動作可能な範囲で速度を高め、サイクルタイムの短縮を検討できます。
ただし、設定速度を必ず維持できるわけではありません。急な方向転換や姿勢変化がある場合、ロボットの動作制約によって減速します。
オフラインティーチングから実機への軌道適用
CAD上で生成した軌道を実機で使用するには、座標系の位置合わせが必要です。また、ロボットの可動範囲や周辺設備との干渉も確認します。
Fuzzy Studioには、こうした作業を支援する機能が用意されています。
CADモデルと実ワークの位置合わせ
Fuzzy Studio 5.1では、CADモデルと実ワークを位置合わせするキャリブレーション機能が追加されました。
この機能では、まずCAD上で4点以上の基準点を指定します。次に、ロボットを操作して実ワーク上の対応点を教示します。
取得した位置情報から座標変換を計算し、CADモデルと実ワークの位置を合わせます。これにより、オフラインで作成した軌道を実際のワーク配置に適用できます。
ただし、位置合わせの精度は教示点の配置やTCPの設定に左右されます。そのため、必要な加工精度を満たせるか実機で確認することが重要です。
点群データを利用した干渉確認
Fuzzy Studioでは、3Dシミュレーションによる干渉確認が可能です。ロボットの姿勢や動作範囲を確認し、周辺設備との接触を検討できます。
さらに、バージョン5.1では点群データとの干渉確認にも対応しました。3Dスキャナーで取得した設備形状を利用し、実際の設置環境に近い条件で検証できます。
一方、シミュレーションで確認できない要素もあります。例えば、ケーブルの取り回しや工具のたわみ、設備の組立誤差などです。そのため、最終的な動作確認は実機で行う必要があります。
生成した軌道をFuzzy RTCへ転送
Fuzzy Studioで作成した軌道やシーケンスは、DeploymentによってFuzzy RTCへ転送します。
転送後は、Fuzzy RTC側でデータを保持します。また、ロボットの動作を実行する際には、開発用PCの常時接続も不要です。
なお、Fuzzy Studioで軌道を変更した場合は、再度Deploymentが必要です。変更した内容をFuzzy RTCへ反映してから実行します。
Python・APIによるロボット制御とPLC連携
Fuzzy RTCは、外部アプリケーションからロボットを制御するためのAPIを提供しています。
この機能は、画像処理や3Dセンサーを組み合わせたロボット開発で利用できます。また、独自の操作画面や制御アプリケーションを構築する際にも活用できます。
REST API・Pythonによる外部制御
Fuzzy RTCは、複数の通信インターフェースに対応しています。
| 通信方式 | データ形式 |
|---|---|
| REST API | JSON |
| MQTT | Protocol Buffers |
| TCP | Protocol Buffers |
| UDP | Protocol Buffers |
REST APIでは、ロボットの情報取得やドライバの状態確認が可能です。さらに、ジョグ操作や軌道生成、軌道の実行・停止などにも対応しています。
Pythonから利用するクライアントAPIも提供されています。そのため、独自のプログラムからロボットを操作するシステムを構築できます。
また、REST APIにはOpenAPI仕様が公開されています。Fuzzy RTCのSwagger UIでは、利用できるAPIやリクエスト形式を確認できます。
なお、I/O操作のREST APIは、公式ドキュメント5.1でベータ機能として扱われています。実装する場合は、使用するコントローラとの対応確認が必要です。
Pythonと3Dカメラを組み合わせた制御構成
例えば、3Dカメラでワーク位置を認識するロボットシステムを考えます。
まず、カメラで取得したデータから、ワークの位置や姿勢を算出します。次に、その情報をロボット座標系へ変換します。その結果をFuzzy RTCへ送り、ロボットの動作に反映します。
この構成では、画像処理とロボット制御を分離できます。画像認識アルゴリズムを変更しても、制御部分を再利用しやすいことが利点です。
また、ロボットメーカーを変更する場合も、共通APIを利用できます。そのため、メーカー固有の通信処理を作り直す工数を減らせます。
ただし、座標変換やキャリブレーションは別途必要です。さらに、画像処理時間や通信遅延も制御性能に影響します。
PLCや周辺機器との通信連携
ロボットを生産設備へ組み込む場合、PLCや周辺機器との信号連携が必要です。
Fuzzy Studioには、外部信号を定義するExchange Tableがあります。TCP、UDP、MQTTを利用し、外部機器とのデータ送受信を設定できます。
例えば、研磨工程では、ロボットが加工開始位置に到達してから工具を起動します。また、クランプの完了信号を受信してから、次の動作へ進めることも可能です。
こうした信号処理は、ロボットの軌道やシーケンスへ組み込めます。さらに、設定内容はFuzzy RTC側へ保存できるため、開発用PCから独立して実行できます。
ただし、通信インターフェースへの対応と、PLC専用プロトコルへの対応は別です。Modbus TCPやPROFINETなどを利用する場合は、接続方法を個別に確認する必要があります。
Fuzzy Logic Roboticsの対応ロボットメーカー
Fuzzy RTCは、複数メーカーの産業用ロボットや協働ロボットに対応しています。
公式ドキュメント5.1には、ABB、FANUC、KUKA、Stäubli、Universal Robots、Yaskawaが掲載されています。さらに、2025年12月にはFAIRINOへの正式対応が発表されました。
| メーカー | 対応情報 |
|---|---|
| ABB | IRC5・OmniCore系など |
| FANUC | R-30iB系など |
| KUKA | KR C4・KR C5系など |
| Stäubli | CS8・CS9系など |
| Universal Robots | CBシリーズ・e-Series |
| Yaskawa | 対応コントローラ・機種を個別に確認 |
| FAIRINO | FR10がバージョン5.1で正式対応 |
FAIRINOについては、FR10が対応機種として明示されています。ほかの機種については追加対応が可能ですが、標準対応機種とは区別する必要があります。
なお、対応メーカーに含まれていても、すべての機種を利用できるわけではありません。コントローラの型式やファームウェア、必要なオプションなどを確認する必要があります。
ロボットメーカーごとの接続条件
Fuzzy RTCは、各メーカーの外部制御インターフェースを利用します。
例えば、ABBではEGM(Externally Guided Motion)を使用します。また、FANUCではStream Motion、KUKAではRSI(RobotSensorInterface)などが必要です。
Universal Robotsでは、CBシリーズとe-Seriesのコントローラに対応しています。ロボットとFuzzy RTCを接続する際は、ネットワーク設定や外部制御モードの設定を行います。
このように、アプリケーション側のAPIは共通化できます。しかし、コントローラとの接続条件まで同一になるわけではありません。
異なるメーカーで同じプログラムを使えるのか?
Fuzzy RTCでは、メーカー固有の通信処理を共通化できます。そのため、別メーカーのロボットへアプリケーションを展開しやすくなります。
例えば、Universal Robots向けのアプリケーションを、FANUCやKUKAへ展開する場合を考えます。共通APIを利用することで、状態取得や動作指令などの処理を再利用できます。
ただし、ロボットのリーチや可搬重量、関節の可動範囲は機種によって異なります。また、同じ工具経路でも、関節の動き方や特異点の位置は変わります。
そのため、ロボットを変更する場合は軌道の再検証が必要です。共通化できるソフトウェア部分と、実機に合わせた調整部分を分けて考えることが重要です。
Fuzzy Logic Roboticsの活用用途・導入事例
Fuzzy Logic Roboticsの技術は、複雑な軌道生成や外部システムとの連携が必要な工程に利用できます。
ここでは、研磨・バリ取りへの活用方法と、実際に公開されている導入事例を紹介します。
研磨・バリ取り|CADからの工具経路生成
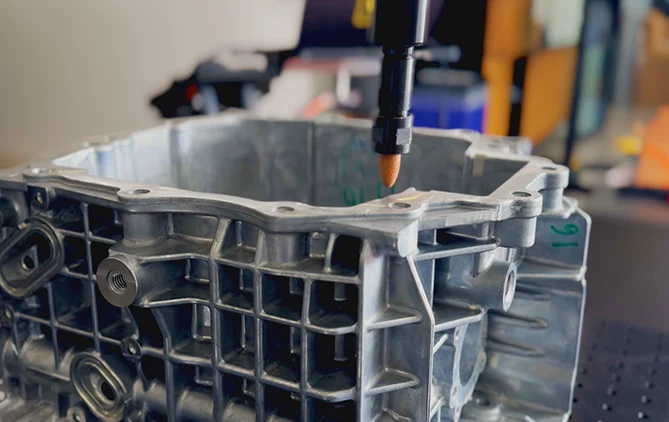
研磨やバリ取りでは、工具をワークの輪郭や曲面に沿って移動させます。複雑な形状では教示点が増え、ティーチングに時間がかかります。
Fuzzy Studioでは、CADモデルから工具経路を生成できます。例えば、Contourを使えば、ワークのエッジに沿ったバリ取り軌道を作成できます。
また、Surfaceを使えば、曲面全体の走査経路を生成できます。これにより、複雑なワークの軌道作成を効率化できます。
ただし、研磨品質は軌道だけでは決まりません。押付力や工具回転数、接触角度なども影響します。必要に応じて、力覚センサーやフローティング機構との組み合わせを検討します。
WeldMate|3Dスキャンを使った溶接ロボット
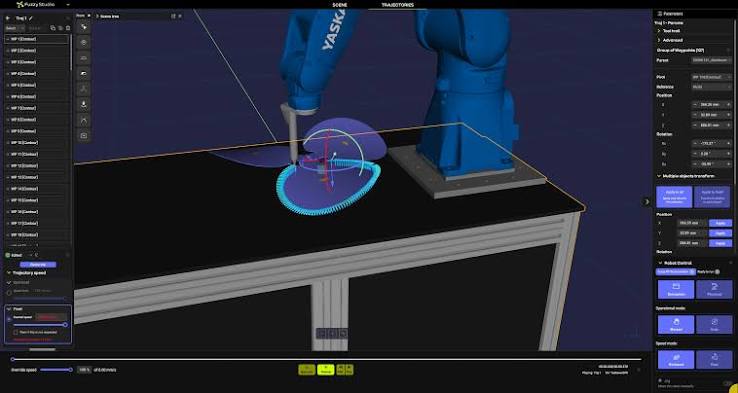
Fuzzy Logic Roboticsは、溶接向けのロボットシステム「WeldMate」も開発しています。
WeldMateは、3Dスキャンで取得したワーク形状から溶接軌道を生成します。CADデータを使用せず、実際の形状をもとに動作を作成できることが特徴です。
また、登録済みのワークを認識し、溶接プログラムを再利用する機能も備えています。少量多品種の溶接工程で、段取り替えを効率化するためのシステムです。
2026年9月にはWeldMate 2.0が発表されました。間欠溶接や登録済みワークの編集、キャリブレーション機能などが追加されています。
なお、WeldMateは溶接向けの専用システムです。Fuzzy Studio単体の機能とは区別する必要があります。また、溶接品質を確保するには、電流や電圧、トーチ角度などの条件設定も必要です。
Framatome|原子力設備の非破壊検査を自動化
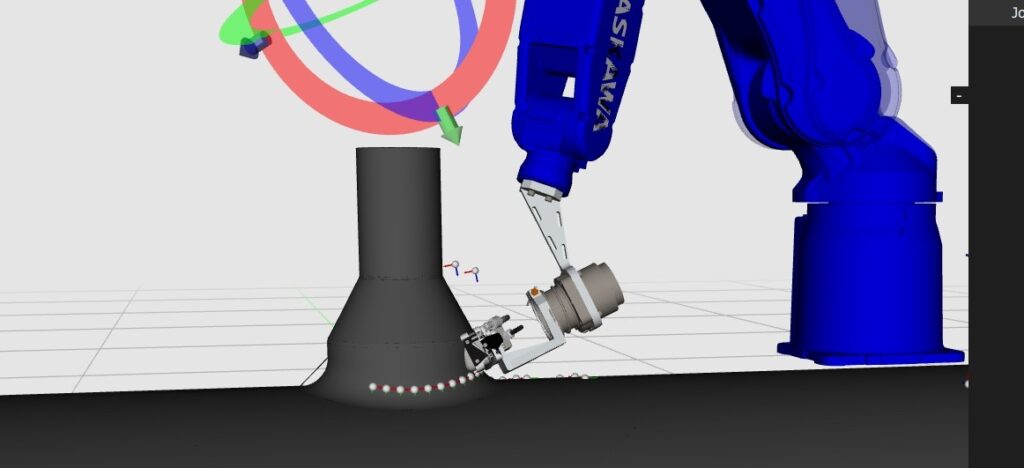
Fuzzy Logic Roboticsの導入事例として、Framatome Intercontrôle向けの非破壊検査システム「PRIMUS」があります。
PRIMUSは、Fuzzy Logic RoboticsとVisionicが共同開発したシステムです。原子力設備の溶接部を検査するために、ロボットとレーザー超音波検査技術を組み合わせています。
このシステムでは、3Dスキャンで設備の形状を取得します。そのデータをもとにFuzzy Studioで検査軌道を作成し、Fuzzy RTCから実行します。
原子力設備では、検査対象や周辺環境の形状が現場ごとに異なります。そのため、事前に作成した軌道を現場で修正できることが重要です。
PRIMUSでは、実際の現場形状に合わせて軌道を調整できます。また、ロボット制御の専門知識が少ない検査担当者でも、軌道を設定しやすい構成になっています。
Fuzzy Logic Roboticsの公開事例では、対象となる溶接部の検査時間を2週間から1日に短縮しています。この結果は特定の検査工程における実績ですが、軌道生成と実機制御を組み合わせた事例として参考になります。
Fuzzy Logic Roboticsと従来のロボットプログラミングソフトの違い
ロボットのオフラインプログラミングには、メーカー純正の開発環境があります。また、RoboDKやRobotmasterなどのソフトウェアも使用されています。
これらもCADからの軌道生成やシミュレーションに対応しています。そのため、軌道を生成できることだけがFuzzy Logic Roboticsの特徴ではありません。
Fuzzy Logic Roboticsは、軌道生成とリアルタイム制御を共通のプラットフォームで提供しています。Fuzzy Studioで作成した軌道をFuzzy RTCへ転送し、実機で実行できることが特徴です。
また、Fuzzy RTCの共通APIを利用すれば、メーカー固有の通信処理を減らせます。
ただし、ほかのソフトウェアにもAPIや実機制御機能があります。比較する際は、対応ロボットや制御方式、外部システムとの連携を確認する必要があります。
Fuzzy Logic Roboticsを導入する際の確認事項
Fuzzy Logic Roboticsの導入では、ソフトウェアの機能だけでなく、実機での動作条件も重要です。
特に、対応コントローラ、軌道精度、制御周期、安全対策は、開発初期から確認する必要があります。
対応コントローラと通信条件
Fuzzy RTCは、メーカーごとに異なる外部制御インターフェースを使用します。そのため、対応メーカーでもコントローラによって利用条件が異なります。
また、リアルタイム制御には専用オプションが必要な場合もあります。導入前に、コントローラの型式やファームウェア、通信設定を確認する必要があります。
軌道精度と実機での再現性
CADから正しい軌道を生成できても、実際の工具位置が一致するとは限りません。ロボットの絶対位置精度やTCPの設定誤差などが影響します。
また、研磨やバリ取りでは、工具のたわみや加工負荷も考慮します。そのため、実機での動作確認や加工テストが重要です。
外部センサーとの制御周期
力覚センサーや3Dカメラを利用する場合、通信遅延や制御周期が重要です。
例えば、力覚センサーで押付力を補正する場合、十分な応答速度が必要です。応答が遅れると、接触状態の変化に追従できない可能性があります。
また、利用できる制御周期や動作モードは、ロボットメーカーによって異なります。そのため、必要な制御性能を満たせるか確認する必要があります。
安全制御と既存設備への組み込み
Fuzzy Studioのシミュレーションは、設備全体の安全性を保証するものではありません。
非常停止や安全扉、エリアセンサーなどは、リスクアセスメントに基づいて設計します。また、通信異常時の停止処理や復旧手順も確認する必要があります。
Fuzzy Logic Roboticsはどのような開発に適しているのか?
Fuzzy Logic Roboticsは、複雑な軌道生成や、複数メーカーのロボットを扱う開発に適しています。
例えば、研磨やバリ取りでは、CADからの軌道生成が役立ちます。また、画像処理やセンサーを組み合わせる場合は、共通APIによる制御が選択肢になります。
一方、単純な搬送やピックアンドプレースでは、メーカー純正の開発環境で十分な場合もあります。
そのため、導入時には効率化したい開発工程を明確にすることが重要です。CADからの軌道生成や外部連携など、必要な機能を整理して判断します。
さらに、実機で必要な精度や制御性能を確認することも欠かせません。ソフトウェアとロボットの両面から検証し、対象工程に合う構成を選定する必要があります。
iCOM技研による導入サポート|ロボット開発・自動化システムの構築を支援

協働ロボットの導入に不安がある方でも、iCOM技研による以下のサポート体制で安心です。
- 使用目的に合ったモデル選定のコンサルティング
- 導入前の実機デモ・テストで効果を可視化
- ロボット操作教育、安全指導まで含めた現場立ち上げ支援
- ロボットシステム全体の提案(ハンドツール選定)
弊社では、複数メーカーの産業用ロボットや協働ロボットを取り扱っています。ロボットの選定からシステム設計、制御開発、現場での立ち上げまで一貫した対応が可能です。
軌道生成やオフラインティーチング、外部システムとの連携に関するご相談も承っております。ロボット開発の効率化や自動化設備の導入をご検討の際は、お気軽にお問い合わせください。